


多くのエンジニア、ハードウェア愛好家、調達専門家は、プロジェクトの初期設計段階でこれら 2 つの異なるコンポーネントを混同しています。完全に互換性があると考えるのは重大な見落としです。この間違いは、多くの場合、コストのかかる機器の故障、生産スケジュールの遅延、制御回路の焼損を引き起こします。はっきり言っておきますが、これらは根本的に異なる機械であり、まったく異なる機械的目的のために設計されています。
標準の電気駆動装置により、高速かつ低抵抗の回転が実現します。しかし、機械式ギアボックスを統合すると、その高速速度が完全に押したり引いたり、持ち上げたりする力に変わります。この包括的なエンジニアリング ガイドでは、詳細な技術比較を検討し、実際のアプリケーションを検討し、特定の自動化課題に合わせた正確な駆動メカニズムの選択を支援します。
これらのコンポーネントを適切に評価するには、まずその背後にある基礎テクノロジーを理解する必要があります。裸の直流ドライブは、電気エネルギーを機械的運動エネルギーに直接変換するように設計された電気機械です。
このコンポーネントの動作は、電磁気学の基本原理に大きく依存しています。内部構造は 2 つの主要な部分で構成されます。ステーターは、一定の磁場を生成する固定の外側ハウジングです。ローターは内部で回転するアーマチュアです。直流電流が電機子の銅巻線を流れると、電磁界が誘導されます。この新たに生成された磁場はステーターの磁石と即座に相互作用し、ローターを高速回転させる反発力を生成します。
ベアの最も特徴的なのは、 DC モーター は、その生の動作出力です。これらのユニットは、毎分 3,000 回転から 10,000 回転以上の猛烈な速度で回転するように設計されています。しかし、機械的なてこの作用がまったくないため、回転力は本質的に最小限です。小さな 12 ボルトの裸モーターの回転シャフトを指でつまもうとすると、通常はほんの少しの力で回転を止めることができます。
標準ドライブを評価するには、その物理的特性と動作限界を客観的に調べる必要があります。
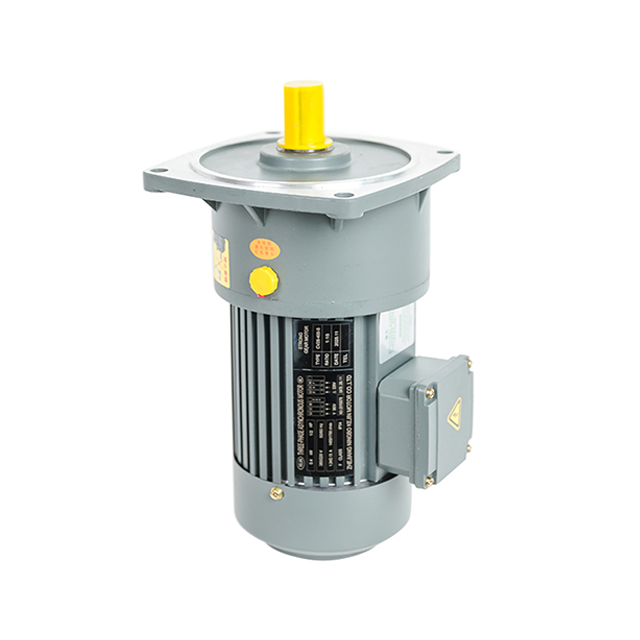
アプリケーションがかなりの押す力や重力に逆らって重いペイロードを持ち上げる能力を必要とする場合、高速のベアユニットだけではまったく不十分です。エンジニアは機械的介入によってこの制限を解決します。具体的には、専用のギアボックスを取り付けます。
あ ギヤードモーター は本質的に、歯車列に直接結合された標準的な電気ユニットです。この取り付けられたハウジングの主な機能は、機械的な減速機として機能することです。
物理学では、機械力は速度とトルクの積です。歯数の異なる一連の連動ギアを利用することで、ギアボックスは内部シャフトの高速度を意図的に低減します。そうすることで、トルクが比例的に増加します。たとえば、毎分 5,000 回転で回転するユニットを 100 対 1 の減速ギアボックスに取り付けると、最終出力シャフトは高度に制御された毎分 50 回転で回転します。ただし、内部摩擦によるわずかな損失を差し引くと、元の回転力のほぼ 100 倍の回転力が得られます。
歯車列の統合により、機械が達成できることが根本的に変わります。これにより、複雑なエンジニアリング ビルドにいくつかの明確な利点がもたらされます。
最も顕著な利点は、トルク容量の大幅な増加です。これにより、機械が重いコンベア ベルトを駆動したり、かなりの重量を安全に持ち上げたりすることができます。回転速度が遅いと、高精度のモーション制御にもつながります。この精度は、コンポーネントをミリメートル以内に配置しようとするロボット アームにとって非常に重要です。さらに、特定のギアボックス設計では、負荷によって後方に駆動することができません。これにより、自然なセルフロック ブレーキが生成され、垂直吊り上げ用途の安全性が大幅に向上します。
これら 2 つのシステムを並べて配置する場合、テクニカル バイヤーはいくつかの側面を分析する必要があります。機械的な歯車列を追加すると、ユニットの性能指標、物理的設置面積、および音響プロファイルが変化します。
| 特長 | 標準ベアモーター | ギア付きアセンブリ |
|---|---|---|
| 回転速度 | 非常に高い。通常、毎分 3,000 ~ 10,000 回転以上です。 | 低くてコントロールされています。通常は毎分 10 ~ 500 回転です。 |
| トルク出力 | 非常に低いです。物理的な抵抗により失速しやすい。 | 異常に高い。重工業用ペイロードの移動が可能。 |
| 物理的なフットプリント | コンパクトかつ軽量です。小さな筐体にも簡単に収まります。 | 金属製のギアトレインと潤滑ハウジングにより、より大きく重くなりました。 |
| 音響プロファイル | ローターの高速回転により甲高い鳴き声が発生します。 | 負荷がかかると、低周波の機械的研削音または噛み合い音が発生します。 |
| 主な使用例 | ファン、ポンプ、送風機、軽量家電製品。 | コンベヤー ベルト、ロボット アーム、スマート ホーム ゲート、昇降ホイスト。 |
最も重要な違いは、速度と力の逆関係にあります。標準ドライブは速度を優先するため、ファンブレードを回転させるような連続的で妨げのない動作に最適です。逆に、ギア付きセットアップではブルートフォースが優先されます。プロジェクトに重い鉄製のゲートを開けることが含まれる場合、裸のユニットは単に失速し、エナメルが焼ける恐ろしい臭いを発します。しかし、ギア付きユニットはゆっくりと回転し、安定した力でゲートを押し開きます。
すべてのギアボックスが同じ内部形状を使用して設計されているわけではありません。ギアの配置によって、耐荷重、設置面積、全体的な寿命が決まります。正しいものを選択するには、これらのバリエーションを理解することが重要です。 ギアモーター。 特定の生産ライン向けの
遊星システムは、複数の回転する遊星歯車に囲まれた中央の太陽歯車を特徴としています。これらはすべて外側のリングギア内にしっかりと密閉されています。機械的応力が複数の接触点に同時に均等に分散されるため、これらのユニットは信じられないほど優れた耐摩耗性を発揮します。
コンパクトなインライン設置面積で最高のトルク密度と効率を実現します。エンジニアは、高精度の航空宇宙コンポーネント、高度なロボット工学、および高度に制限されたスペースに最大出力を収める必要があるシナリオ向けに、遊星設計を指定することがよくあります。
ウォーム ギアボックスは独自の直角構成を採用しています。ネジ状の歯車が標準の歯車と垂直に噛み合います。この形状により、単一ステージで大幅な速度低下が実現します。
最も注目すべき点は、ウォーム ギアが固有のセルフロック機構を備えていることです。ワームはホイールを簡単に回転させることができますが、ホイールはワームを強制的に後方に回転させることはできません。これは自動安全ブレーキとして機能します。これにより、昇降装置、乗客用エレベーター、自動セキュリティ ゲートの業界標準となっています。
平歯車は、最も伝統的な減速機の設計を表しています。平行シャフトに取り付けられたストレートカットギアを使用します。コスト効率が高く、製造が簡単です。
ただし、物理的な負荷は常に 1 つまたは 2 つの歯に集中します。したがって、遊星設計と比較して、大幅に低いトルク制限に対応します。また、振動や騒音も発生しやすくなります。そのため、自動ブラインドや軽量スマート ホーム デバイスなど、予算を重視するプロジェクトに適しています。
正しいドライブ設定を選択することは、厳密かつ正確な科学です。見た目のサイズに基づいて仕様を推測すると、ギアが剥がれたり、機械が鈍くなったりすることがよくあります。構造化された評価プロセスに従うことで、システムの長期的な信頼性が保証されます。
コンポーネント選択の基礎は経験的な数学から始まります。荷物を移動させるために必要な正確な物理的な力と、荷物が移動する必要がある速度を決定する必要があります。目標速度と必要なトルクを計算したら、これをメーカーの仕様シートと相互参照できます。
実際の例として、標準的な 42 ミリメートルの遊星ギアボックス アセンブリを取り上げます。 24 ボルトを供給して、内部ローターを毎分 4,000 回転で回転させることができます。 100 対 1 の減速比を適用することで、出力シャフトは高度に制御された毎分 40 回転で回転し、30 ニュートンメートルという驚異的なトルクを実現します。常に少なくとも 20% の安全マージンを考慮してください。絶対ピークストールトルクで常に機械を稼働させると、稼働寿命が大幅に短くなります。
機械仕様はパズルの半分しか解決しません。物理的環境が残りを決定します。機械の内部ハウジングが細長い場合は、インライン遊星ギアボックスが最適です。奥行きが厳しく制限されている場合は、直角ウォームギアボックスを使用すると、本体を垂直に収納できます。
さらに、動作環境も考慮してください。空気中の粉塵、腐食性の湿気、または極度の熱に満ちた産業環境には、密閉されたギアボックスが必要です。機械的なロックアップを防ぐために、厳密な侵入保護評価と特殊な熱潤滑剤を探してください。
正確な計算を行ったとしても、裸のユニットを別個のギアボックスと統合すると、アライメントに重大なリスクが生じます。ほんの数ミリのずれが激しい振動を引き起こし、ベアリングの急速な故障を引き起こします。したがって、事前に組み立てられたものを調達する必要があります。 産業用モーターを強くお勧めします。 信頼できるメーカーの
確立されたサプライヤーと直接連携することで、技術バイヤーは正確な負荷プロファイルに合わせてカスタマイズ可能なソリューションにアクセスできるようになります。これにより、最終ユニットが特定のデューティ サイクル下で完璧に動作することが保証されます。
最近の市場分析と自動化設計に関するエンジニアリングの議論を見ると、業界の明確な傾向が浮かび上がってきます。これまで、機器設計者は、カップリングが応力下でも耐えられることを期待して、裸の電気コンポーネントを購入し、サードパーティのギアボックスを手動で取り付けていました。現在、製造部門は、高度に統合され、事前に組み立てられたドライブ ユニットに大きく傾いています。
物流ロボットやスマート家電製品における小型化への絶え間ない要求は、最新の減速機がますます小さい設置面積で前例のないトルク密度を実現する必要があることを意味します。さらに、モノのインターネット アーキテクチャが工場現場全体で標準になるにつれて、単純な機械的作動とインテリジェントなセンサー駆動制御との間の境界線があいまいになりつつあります。購入者はもはや回転シャフトだけを求めているわけではありません。彼らは、正確な再現性、低い音響プロファイル、およびメンテナンスのオーバーヘッドゼロを保証する、完全なプラグアンドプレイのモーション ソリューションを求めています。ギアの摩耗と熱出力をリアルタイムで監視する機能は、プレミアム機能ではなく、急速にベースラインの期待になりつつあります。
実際の展開を調査すると、エンジニアが別のセットアップではなくあるセットアップを選択する理由が正確に明らかになります。選択は最終的には、最終用途のアプリケーションが純粋な速度を優先するか、意図的な力を優先するかによって決まります。
ベアユニットは最小限の抗力で高速回転を生成することに優れているため、空気、流体、または軽量メカニズムの移動が主な目的であるアプリケーションで主流です。
重力や摩擦に対抗して物理環境を操作するために、制御された意図的な力が必要な場合は常に、ギアボックスが絶対に必要です。
たとえ高級グレードのコンポーネントであっても、不適切な動作条件にさらされると致命的な故障が発生します。技術者は、主に 2 つの見落としにより、機器の早期故障に遭遇することがよくあります。
ギア付きアセンブリで最も一般的な故障点は、電気巻線ではなく、機械的な歯です。すべてのギアボックスには最大定格トルク制限があります。コンベアベルトが詰まった場合、電気ステータは停止したギアに対して回転力を加え続けます。これにより、巨大なせん断応力が発生します。これにより、金属の歯がホイールから物理的に剪断されて、ギアが剥がれることがよくあります。このようなシナリオを防ぐには、電流制限電源または機械式スリップ クラッチを導入することが不可欠です。
デューティ サイクルは、マシンが冷却期間を必要とする前に全負荷下で安全に動作できる時間の割合を表します。内部ギアは継続的な摩擦を発生させるため、ギア付きユニットは自然に裸のユニットよりも多くの熱を生成します。
定格デューティサイクルを超えてユニットを連続的に動作させると、熱過負荷が発生します。この過剰な熱により合成潤滑剤が分解され、銅コイルの保護エナメルが溶け、最終的に完全な電気的ショートが発生します。デューティ サイクル定格は、実稼働環境の実際の要求に常に一致させてください。
基本的な電気原理は同じですが、標準ドライブとギア付きアセンブリはまったく異なるエンジニアリング目的を果たします。基本的な電気ユニットは、低抵抗の作業に驚異的なスピードを提供します。機械式ギアボックスを追加すると、速度が犠牲になり、高度に制御された巨大なトルクが生成されます。
この逆関係を理解することが、機械設計を成功させる鍵となります。購入を最終決定する前に、特定のトルク要件を厳密に計算し、空間的制約を評価し、機器のデューティ サイクル制限を尊重してください。モーション コントロールの設計を推測するのはやめましょう。お客様の正確な仕様に合わせた信頼性の高い高トルク ソリューションが必要な場合は、Huake Gearbox のあらゆるドライブ システムを検討してください。経験に基づいたデータと実証済みの産業ソリューションを照合して、生産ラインを安全かつ効率的に動かし続けます。
はい、裸のユニットを別のギアボックスで改造することは技術的に可能です。ただし、完璧な機械的調整が必要です。シャフトとギアボックスの入力が 1 ミリメートルでもずれていると、激しい振動、摩擦の増加、ベアリングの急速な故障が発生します。商業および産業用途の場合は、適切なシールと最適な効率を確保するために、組み立て済みのユニットをメーカーから直接購入することを強くお勧めします。
産業用コンベヤシステムには、ギア付きセットアップが絶対に必要です。コンベヤは、意図的にゆっくりとしたペースで重い荷物を連続的に引っ張るために、大量のトルクを必要とします。標準的な裸のユニットには、そのような重量を移動させるための回転力がありません。すぐに失速し、過熱して燃え尽きてしまいます。減速機を使用すると、安全なマテリアルハンドリングに必要な正確な低速、高トルク出力が得られます。
電気消費量は、移動する機械的負荷に完全に依存します。内部の電気コンポーネントは同一であるため、同様のベースライン電力を消費します。ただし、内歯車により摩擦が生じるため、効率が若干低下します。したがって、ゼロ負荷シナリオでは、ギア付きユニットはわずかに多くの電力を消費します。しかし、ペイロードが重い場合には、ギア付きユニットの方がはるかに効率的です。裸のユニットでは、処理できない重量を移動しようとすると、失速して大規模なダメージを与える電流スパイクが発生します。
それは、メーカーのデューティ サイクル定格と環境の熱放散に完全に依存します。一部の頑丈な産業用ユニットは、24 時間年中無休の連続運転向けに設計されており、高度な冷却フィンと高温合成潤滑剤を備えています。ただし、標準的な商用ユニットのデューティ サイクルは断続的であることがよくあります。軽量ユニットを継続的に運転すると、熱過負荷が発生し、内部ギアの潤滑が破壊されます。
12 ボルト システムと 24 ボルト システムのどちらを選択するかは、通常、利用可能な電源と電流の制限によって決まります。 24 ボルト システムは、まったく同じ機械動力を生成するために、12 ボルト システムの半分の電流を消費します。電流が低いということは、より細い配線とより小型のモーター コントローラーを使用できることを意味し、発熱を抑えることができます。頑丈なロボット プラットフォームや産業用機械を構築している場合は、電気効率の点で 24 ボルトが一般的に好まれます。


