


最新のロボット工学と自動化された生産ラインは、膨大な電力を必要とします。また、重機に特有の破壊的な騒音を発生させずにこの電力を必要とします。歴史的に、標準的なトランスミッション システムではエンジニアは難しい選択を迫られていました。高トルクを優先することも、コンパクトなサイズで妥協することも、静粛性を重視することもできます。しかし、現代の機械設計では妥協はもはや必要ありません。
世界の製造業は現在、急速な変革を迎えています。最近の業界分析では、可搬質量を犠牲にすることなくロボットの小型化をサポートするモーション コントロール システムに対する需要が急増していることが明らかになりました。無人搬送車や協働ロボットが現代の物流のバックボーンとなるにつれ、エンジニアは厳しい義務に直面しています。非常に限られた設置面積で極めて高いトルク密度を提供する駆動システムが必要です。これには、厳格なノイズ低減を組み合わせる必要があります。この進化する状況はまさに専門化された分野です。 産業用ギアボックス が優勢で、自動化された精度の新たなベンチマークを設定します。
この包括的なガイドでは、これらの高度なトランスミッション ユニットが複雑なエンジニアリングの課題をどのように解決するかを説明します。これらは、生の機械動力と外科的位置決め精度の間のギャップを効果的に埋めます。
重要なポイント
このコンポーネントの価値を真に理解するには、その基礎となるエンジニアリングを詳しく見る必要があります。これは高度に特殊化されたトランスミッション ユニットであり、内歯車は標準的な真っ直ぐな歯ではなく角度の付いた歯で製造されています。この特定の幾何学的プロファイルにより、システムはより高い効率で回転力を伝達し、より大きな負荷容量を実現し、機械的バックラッシュを大幅に低減することができます。
内部構造は最適な荷重分散を実現するために独創的に設計されています。これは、完全に調和して動作する 4 つの主要コンポーネントで構成されています。まず、サンギヤが直中央に配置されています。これは、サーボ モーターまたはステッピング モーターのモーター シャフトに直接接続する主入力ギアとして機能します。次に遊星歯車です。通常、これらの歯車のうち 3 ~ 5 個が中央の太陽歯車と噛み合い、その周りを回転します。これらは、機械的負荷を複数の接触点に均等に分散するのに役立ちます。
これらを取り囲んでいるのが、リングギアとして知られる固定の外側ハウジングです。回転する遊星歯車と完全に噛み合う内角歯が特徴です。最後に、遊星歯車を所定の位置に保持する堅牢な構造要素はキャリアです。遊星歯車が太陽歯車の周りを周回すると、キャリアが回転し、システム全体の機械的出力として機能します。
基本的な違いはギアの歯の角度にあります。標準のストレートカットギアは、ギア軸に平行な歯を備えています。これらの直線歯車が噛み合うと、歯の全長が一度に噛み合います。この突然の衝撃により、軽い機械的衝撃が生じます。時間の経過とともに、動作中にうなり音が発生し、大きな動的負荷がかかると歯車の歯にかかるストレスが増加します。
対照的に、角度のある歯は、ギアの軸に対して正確な傾斜でカットされます。これらの歯が噛み合うと、噛み合いは歯の一端から始まり、徐々に面を横切って他端まで進みます。この継続的かつ全面的な関与により、よりスムーズな電力の移行が可能になります。その結果、振動が大幅に低減され、トランスミッションが早期の摩耗を起こすことなく、より高いトルク制限に対応できるようになります。
この動作は分配トルクの原理に大きく依存しています。モーターから回転力が加わるとセントラルサンギヤに入ります。太陽歯車は複数の遊星歯車と同時に噛み合うため、入力エネルギーはそれらの間で均等に分割されます。ここは、 ヘリカル遊星ギアボックス は従来のデザインを上回ります。
太陽歯車が回転すると、遊星歯車も強制的に回転します。これらの遊星歯車は固定の外輪歯車とも噛み合っているため、リングの内側に沿って転がることになります。この軌道運動によってキャリアが回転します。最終的に、減速比はサンギアとリングギアの歯数によって決まります。これにより、モーターの高速入力が低速の大幅に増加したトルク出力に効果的に低減されます。
角度のある歯は非常にスムーズな動作を提供しますが、軸方向の推力として知られる特定の物理現象が発生します。歯は角度を付けて互いに押し合うため、歯車軸に平行な力が発生します。この力は歯車を水平方向に押し広げようとします。
標準的な用途では、軸方向スラストがチェックされていないと、ベアリングの早期故障が発生します。ただし、高級メーカーは、ハウジング内に特殊な円すいころ軸受またはアンギュラコンタクト軸受を設計します。これらの堅牢なベアリングは、軸方向の力を吸収して中和するように特別に設計されています。その結果、正確な運動学的精度を損なうことなく、厳しいラジアル荷重とアキシアル荷重を処理できる耐久性の高いユニットが実現しました。
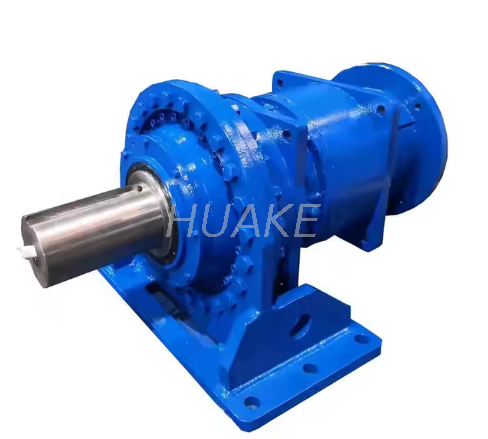
エンジニアがこれらのユニットを指定する主な理由は、大規模な負荷を処理できる能力にあります。角度を付けたギヤのため、ストレートギヤに比べて高い噛み合い率を誇ります。これは、常により多くの歯が積極的に噛み合い、機械的負担を共有していることを意味します。たとえば、プレミアム P シリーズ ユニットは、22 Nm から最大 2000 Nm までの範囲の公称出力トルクを日常的に提供します。この分散された負荷経路により、システムは突然の衝撃負荷を吸収し、歯を削ることなく継続的な要求に耐えることができます。
バックラッシュとは、噛み合うギアの歯間のわずかな隙間を指します。多軸 CNC 加工や外科用ロボット工学などのアプリケーションでは、ほんのわずかでも過度のバックラッシュが発生すると、許容できない位置決め誤差が発生します。高度なデザインは多軸 CNC 研削技術を使用して製造されており、完璧な歯形を保証します。角度の付いた歯の継続的な噛み合いと組み合わせることで、ハイエンドの 高精度遊星ギアボックスは 3 分角未満のバックラッシュ定格を達成し、正確で再現性のある位置決めを保証します。
最新の製造施設では、音響性能がますます重要になっています。標準ギアの突然の歯の衝撃により、機械のシャーシ全体に共鳴する独特の鳴き声と微振動が発生します。傾斜した歯が徐々に広範囲にかみ合うことで、この激しい衝撃が排除されます。その結果、システムはスムーズに動作し、工場のフロアを大幅に静かに保ち、隣接する敏感なコンポーネントの振動による摩耗を軽減します。
産業オートメーションにおいてスペースは貴重な商品です。遊星設計は本質的に、複数のギア間で機械的負荷を共有します。この分散されたストレス パスにより、エンジニアは内部コンポーネントを大幅に縮小できます。かさばる平行軸ユニットとまったく同じ出力を、わずかな設置面積で実現します。これにより、設計者は強度を犠牲にすることなく、より洗練されたロボット アームやモバイル プラットフォームを構築できるようになります。
調達マネージャーと技術バイヤーの意思決定プロセスを支援するために、次の比較では、この特定のアーキテクチャを他の一般的な送信方法と比較して評価します。
| 特長 | アングルドプラネタリ方式 | 標準パラレル方式 | ウォームギヤ方式 |
|---|---|---|---|
| 設計アーキテクチャ | 同心円状で非常にコンパクトな配置 | より大きな設置面積を必要とするオフセット平行シャフト | 直角軸配置 |
| トルク密度 | 遊星歯車間で負荷が共有されるため、非常に高い | 中程度から高程度 | 低から中程度 |
| 機械効率 | 非常に高いピークで 97% | 90 ~ 95 パーセントの範囲で高い | 滑り摩擦により 50 ~ 75% の範囲で低い |
| バックラッシと精度 | Ultra-Low 精密サーボ位置決めに適しています | 標準的な産業用途としては中程度 | 耐久性が高く、時間の経過とともに摩耗しやすい |
| 動作音 | 徐々に歯がかみ合うため非常に低い | 低から中程度 | 低いが過剰な熱エネルギーを発生する |
具体的には、アプリケーションで正確な位置決め、限られた空間での巨大なトルク、およびサーボモーターによる連続的な動的動作が必要な場合には、遊星システムを選択する必要があります。標準並列ユニットは、スペースに制約がない標準交流モーターを使用して大型産業機械を駆動するのに適しています。一方、予算が主な制約であり、精度は無関係である場合、または特に逆方向駆動を防ぐために自動ロックする直角ドライブが必要な場合には、ウォーム ギアが主な選択肢となります。
高度なロボット工学、特に多関節ロボット アームやデルタ ロボットの分野では、運動学的精度は交渉の余地がありません。自動車のシャーシを溶接するために複雑な動きを実行するロボットの関節を想像してみてください。絶対的な再現性が必要です。これには、バックラッシュがほぼゼロの駆動システムが必要です。角度の付いた歯は一定の接触を維持し、直線ギアに伴うマイクロスタッターを排除します。その結果、トランスミッションはエンドエフェクターが正確にプログラムされた座標に到達することを保証します。
コンピューター数値制御フライスおよびターニング センターは、極端な動的負荷の下で動作します。切削工具がチタンなどの重金属と接触すると、重大な半径方向の力と衝撃荷重が発生します。トランスミッション システムの剛性が不足している場合、これらの力によって工具のビビリが発生し、表面仕上げの悪化や工具の摩耗の加速につながります。複数の遊星歯車に負荷を分散することにより、この設計は優れたねじり剛性を実現します。この構造的剛性により、機械はたわむことなく正確な切り込み深さと積極的な送り速度を維持できます。
最新の包装施設は、継続的な生産スケジュールで稼働しています。コンベヤシステムや自動包装機には、エネルギー消費を最小限に抑えるために高効率の動力伝達が必要です。標準的なウォームギアは効率が悪いことが多く、入力電力の最大 40% が熱で失われることもあります。対照的に、プレミアム プラネタリー構成では、通常 95% を超える機械効率が達成されます。この高い効率によりサーボ モーターの電気負荷が軽減され、全体的な運用コストが削減されます。
ボトムオブファネルの調達を決定するために伝送ユニットを指定するには、厳密な技術評価が必要です。過小なユニットを選択すると早期の機械故障につながりますが、過大なユニットを選択すると不必要な設備投資や過剰な慣性が発生します。調達管理者は、ギアボックスを正確な要求に適合させるための体系的なアプローチに従う必要があります。
トルク容量が選択の主な基準となります。連続的な動作トルクと断続的なピーク力を区別することが重要です。公称トルクは、標準動作中に必要な連続負荷を表します。選択したユニットはこのベースラインを余裕で超える必要があります。
さらに、起動時、急加速時、または急減速時には、システムにトルクスパイクが発生します。選択された 高トルク減速機は、 歯根疲労を受けることなくこれらの過渡荷重に対処するのに十分な安全率を備えていなければなりません。緊急停止が発生した場合、大きな衝撃波がドライブトレインを伝わります。ユニットがこのような激しい衝撃に耐えられるようにすることは、寿命を延ばすために非常に重要です。
ギア比はモーターの入力速度と出力速度の関係を決定し、同時に出力トルクを増大させます。通常、1 段減速では比が 3 ~ 10 になりますが、2 段構成ではこれが 15 から 100 まで拡張されます。基本的な速度減速を超えて、比の選択は慣性マッチングに深く影響します。
ダイナミック サーボ アプリケーションでは、負荷慣性とモーター慣性の比率がシステムの安定性にとって重要です。ギアボックスは、反射負荷慣性をギア比の 2 乗で低減します。適切な比率を選択すると、サーボ モーターが発振や調整の問題を発生させることなくスムーズに負荷を制御できるようになります。
バックラッシュは、方向を反転したときの歯車の歯の間の動きの損失を表します。バックラッシュが低いほど精度は高くなりますが、一般に製造コストが増加します。投資収益率を最適化するために、購入者はこの仕様を実際のアプリケーション要件に合わせて調整する必要があります。
たとえば、8 ~ 12 分角の標準精度は非常に経済的で、一般的なコンベヤに最適です。 3 ~ 5 分弧の範囲の高精度には適度なプレミアムがあり、ピックアンドプレースの自動化に適しています。 3 分角未満の超精度を実現するには、より高い投資が必要ですが、高度なロボット工学には絶対に必須です。
プレミアム ユニットは高い耐久性を実現するように設計されていますが、設計寿命を最大限に延ばすには事前のメンテナンスが不可欠です。適切にメンテナンスを行えば、これらのユニットの稼働時間は 30,000 時間を軽く超えます。
トライボロジーは機械の寿命の中心です。最新の精密ユニットのほとんどは、高度な合成グリースを使用して生涯にわたって潤滑された状態で提供されます。これらの合成潤滑剤は、幅広い温度範囲にわたって粘度を維持し、酸化に強いため、標準的な環境ではメンテナンスが不要です。
ただし、連続的な高速または高温条件下で動作する過酷な産業用構成では、オイルバス潤滑が使用される場合があります。これらのユニットでは、エンジニアは推奨されるオイル交換間隔を厳守する必要があります。劣化した潤滑剤を使用して運転すると、ギアの歯の間の保護膜が破壊され、急速な金属間の接触やマイクロピッチングが発生します。
状態監視プロトコルを実装すると、メンテナンス チームは計画外のダウンタイムが発生する前に異常を特定できます。オペレータが過度の表面温度に気づいた場合、多くの場合、過負荷、過剰な入力速度、または潤滑の劣化を示しています。異常な高周波の鳴き声は、通常、ベアリングの磨耗またはモーターの位置調整が不適切であることを示します。
さらに、バックラッシュの突然の増加は、過去の衝撃荷重によるギア歯の側面の摩耗または内部キャリアの変形を示唆しています。これらの症状を早期に発見することで、計画的な再キャリブレーションが可能になり、高価なサーボ モーターを付随的な損傷から守ります。
角度を付けた遊星トランスミッションは、妥協のないエンジニアリングの驚異です。複雑な産業システムに優れた電力供給を提供し、力強い力と微視的な精度の間のギャップを埋めます。エンジニアは、比類のないトルク密度、バックラッシュゼロ機能、静かな動作のためにこれらのユニットを一貫して選択しています。
初期投資は標準的なストレート カット ギアの投資を上回る可能性がありますが、メンテナンスの削減、高効率、および長寿命により、大幅に優れた総所有コストが保証されます。適切に選択すれば、機器は何年にもわたってスムーズに動作します。ギア比、バックラッシュ定格、およびトルク容量は、特定のモーター用途に常に一致させてください。
次の自動化プロジェクト向けに高度にカスタマイズ可能な業界をリードするソリューションを検討するには、プレミアム プランを確認してください。 遊星歯車減速機モデルを入手できます。 正確なエンジニアリング仕様を満たすために、Huake Gearbox で
はい、同じ機械効率と精度で順方向と逆方向の両方に駆動できます。セルフロック特性を示す特定の高比ウォーム システムとは異なり、このアーキテクチャにより、シームレスな双方向サーボ制御が可能になります。このため、動的で高速反転する位置決めアプリケーションに最適です。
角度付きギアの製造には、完璧な歯形と正確な傾斜角度を確保するために、高度な多軸 CNC 加工が必要です。この複雑な製造プロセスにより、製造時間と工具コストが増加します。しかし、その結果、より高い耐荷重能力、よりスムーズな動作、そして音響放射の大幅な低減を実現した、非常に優れたユニットが誕生しました。
一般的にはそうです。ほとんどの産業用ユニットはモジュラー入力設計を特徴としています。カスタマイズ可能なモーターアダプターフランジとクランプコレット機構が装備されています。これらは、すべての主要な国際的なサーボおよびステッピング モーター メーカーのシャフト直径、パイロット寸法、取り付けボルトの円に正確に一致するように設計されており、プラグ アンド プレイの互換性を保証します。
公称トルクおよびピークトルク要件に従って適切なサイズに設定され、定格熱制限内で動作すると、高品質ユニットは並外れた寿命を示します。連続動作時間は 20,000 ~ 30,000 時間を軽く超えます。多くの自動化システムでは、トランスミッションは実際に、それが駆動する主要な機械のライフサイクルよりも長持ちします。
極端な温度は内部潤滑剤の粘度を変化させ、金属部品の熱膨張を引き起こす可能性があります。標準ユニットは摂氏マイナス 10 度から 90 度の間で快適に動作します。用途がこの範囲外にある場合は、ベアリングの早期故障を防ぎ、精度を維持するために、特殊な合成潤滑剤と内部クリアランスの調整が必要です。
はい、ただし入力速度を注意深く監視する必要があります。毎分 3000 ~ 4000 回転の標準的なサーボ モーター速度を容易に処理できますが、最大定格速度での連続運転ではかなりの摩擦と熱が発生します。 24 時間 365 日の高速入力を必要とするアプリケーションの場合、エンジニアは熱放散に最適化されたユニットを選択するか、外部冷却方式を採用する必要があります。


