


工場現場のスペースは縮小傾向にありますが、トルク要求は急増しています。製造装置が進化するにつれて、間違ったパワートレイン コンポーネントを選択すると、すぐに運用効率が狂い、エンジニアリング予算が膨大になる可能性があります。今、小さすぎるドライブを指定すると、将来的には早期の機械的故障が確実に発生することになります。
機械的動力伝達の分野では、 遊星歯車減速機は、 高トルクでスペースが限られた用途向けの決定的なソリューションとして登場しました。ほとんどのシステム インテグレーターは減速機の基本的な目的を理解していますが、従来のオフセット シャフト設計と同心構成のどちらを選択するかを決定するには、内部機構を深く掘り下げる必要があります。
この包括的なガイドでは、これらの複雑なメカニズムを取り巻く謎が取り除かれます。私たちは、その中核となる構造コンポーネントを調査し、その機械的利点と限界を客観的に比較検討し、次の自動化プロジェクトで正確なユニットを指定するのに役立つ実用的なフレームワークを提供します。
産業用パワートレイン設計では、物理的スペースの制約と極度のトルク要求がシステムのレイアウトを決定します。遊星歯車システムは遊星歯車列とも呼ばれ、高度に設計されたインライン機械装置です。その主な役割は、モーターの回転速度を下げると同時にねじり力を高めることです。
このメカニズムは、その構造が太陽系に似ていることからその名前が付けられました。この配置は、中心軸の周りを回転する二次歯車を特徴とし、同心円状の動力伝達方式を作り出します。このユニークな幾何学的構成により、入力シャフトと出力シャフトが正確に同じ回転軸を共有することが保証されます。その結果、機械の統合が合理化され、かさばるオフセット取り付けプレートが不要になります。
この機構が高負荷下で何百万回ものサイクルにどのように耐えるかを完全に理解するには、ケーシングの内部を見る必要があります。各コンポーネントは通常、高強度合金鋼から CNC 加工されています。その後、最大 60 HRC のガス浸炭などの高度な熱処理が施され、厳しい使用疲労に耐えられます。
基本的な動作原理は、複数点の歯車の同時噛み合いに基づいています。 AC 誘導モーターまたはサーボ モーターの電源を入れると、中央のサン ギアが高速で回転し始めます。この中央の歯車は周囲の遊星歯車と直接噛み合っているため、その回転により遊星歯車はそれぞれの軸上で回転します。
ただし、これらの遊星歯車の外歯も固定リング歯車の内歯に固定されています。リングギアは動くことができないため、遊星ギアはハウジングの内周に沿って歩くか、または公転することを余儀なくされます。彼らは移動する際、重い惑星運搬船を引きずります。最終的に、キャリアは入力シャフトと同じ方向に回転しますが、速度は大幅に低下します。
これらのシステムの真のエンジニアリングの優れた点は、負荷分散にあります。標準的な平行シャフト ギアボックスでは、機械的負荷全体が 1 つのギア歯の接触点に集中します。突然の衝撃荷重がその特定の歯のせん断強度を超えると、致命的な破損が差し迫っています。
対照的に、遊星システムは、そのまったく同じ負荷を複数の遊星歯車に分割します。システムが 3 つの遊星を利用している場合、任意のミリ秒における機械的応力は 3 つの同時メッシュ ポイントに分割されます。この負担の共有により、個々の歯にかかるストレスが大幅に軽減されます。したがって、この機構は、巨大な鋳鉄ハウジングを必要とせずに、巨大な半径方向および軸方向の力を伝達することができます。
システムインテグレータは、 の産業用プラネタリードライブ。 2つのシャフトを接続するだけ彼らはこれを導入して、パワートレインの動的特性を根本的に変更します。このデバイスの統合は、3 つの主要な機械的目的に役立ちます。
電気モーターは、多くの場合 1,500 ~ 4,000 RPM の高速で最も効率的に動作します。しかし、包装コンベアやロボットジョイントでは、はるかにゆっくりとした意図的な動きが必要です。ギア システムは機械的なボトルネックとして機能します。特定の減速比によって最終的な出力が決まります。たとえば、3,000 RPM モーターを 10:1 遊星減速機に供給すると、高度に制御された使用可能な 300 RPM の出力が得られます。
機械物理学では、出力はトルクと角速度の積です。効率損失が最小限であると仮定すると、回転速度が低下すると、トルクも比例して増加します。精密ユニットは多くの場合、最大 97% の効率で動作します。この逆の関係は重要です。これにより、比較的コンパクトでエネルギー効率の高いサーボ モーターが、大量のペイロードを持ち上げたり、重い連続プロセス押出機を駆動したりするのに十分な生のねじり力を生成することができます。
初心者のビルダーが見落としがちですが、安定した自動化の秘訣は慣性マッチングです。慣性は、速度の変化に対する負荷の自然な抵抗です。急速な始動、突然の停止、正確な位置決めが必要な非常に動的なアプリケーションでは、重い負荷の慣性とモーターのローターの慣性の間の不一致により不安定性が生じます。システムがオーバーシュートし、適切に調整できなくなります。遊星減速機は、モーターに戻る負荷慣性をギア比の 2 乗だけ下げます。これにより、鮮明で応答性の高いモーション制御が保証されます。
世界的な製造業の観点から見ると、スマートファクトリーへの移行により、送電規格が根本的に変化しています。私たちは、電気自動車の製造ブームと協働ロボットの急速な導入によって大きな変化が起きているのを目の当たりにしています。エンジニアはもはや、生のパワーだけでは満足できません。彼らは厳しい空間制限に直面しています。
最近の市場データは、小型化された高トルク密度コンポーネントに対する需要が急増していることを示しています。無人搬送車が輸送パレットの下を滑るように平らになり、ロボットジョイントのより緊密な統合が必要になると、ドライブの物理的な設置面積が主な制約になります。その結果、オートメーション部門全体で、同心低バックラッシのギアリング システムへの依存が、プレミアム アップグレードから絶対的なベースライン要件に移行しました。
これらのシステムは現代の機械工学の頂点を表していますが、万能の万能薬ではありません。コストのかかるオーバーエンジニアリングを避けるためには、その強みと物理的限界を客観的に評価する必要があります。
頑丈なパワートレインを設計する際、最も頻繁に議論されるのは、標準のヘリカル ギヤ ユニットと遊星減速機のどちらを選択するかということです。どちらも速度を下げてトルクを倍増しますが、そのアーキテクチャは大きく異なる産業の現実に対応しています。
ヘリカルギアボックスは、平行または直角のシャフト構成を利用します。動力は別々のシャフトを介してポイントツーポイントで伝達されるため、本質的により大型でかさばる鋳鉄ハウジングが必要になります。このオフセット設計は、横方向のスペースをかなり占有します。逆に、遊星ユニットのインライン設計により、完全な円筒形にすることができます。これは基本的に、モーターの形状を直接拡張したものとして機能します。
はすば歯車は、その滑らかで静かな動作で有名です。これらは、24 時間稼働する巨大な採掘コンベアのような、継続的な一方向の重作業に優れています。ただし、標準的なヘリカルユニットで極めて低いバックラッシュを達成することは困難であり、法外なコストがかかります。
遊星歯車は精度の点で優れています。ギアは剛性の高いリングギア内にしっかりと拘束されているため、超低バックラッシュで設計できます。精密モデルの遊びは 3 分角未満であることがよくあります。したがって、 高トルク ギアボックスは、正確な位置決めが重要なリバース サーボ アプリケーションに最適な選択肢です。 同心円レイアウトの
| 特長・寸法 | 遊星歯車減速 | 機 ヘリカルギヤユニット |
|---|---|---|
| シャフトアライメント | 同軸およびインライン | 平行または直角 |
| トルク密度 | 非常に高い | 適度 |
| バックラッシ精度 | 5 分角未満の高精度 | より高い物理的遊びを備えた標準精度 |
| 負荷分散 | 複数の遊星歯車で共有 | 単一のギア噛み合い点に集中 |
| 初期費用 | 加工精度によりさらに高い | 低めから中程度 |
これらのシステムは、コンパクトさ、精度、強力さを独自に組み合わせているため、最も要求の厳しい産業分野に導入されています。
最新の梱包ラインや自動倉庫では、スペースが非常に重要です。遊星減速機は、ロボット アームやデルタ ロボットの正確な位置決めに必要な低バックラッシュを実現します。これらにより、自動化システムは、校正から外れて振動することなく、ミリメートル未満の精度で反復的な高速タスクを実行できるようになります。
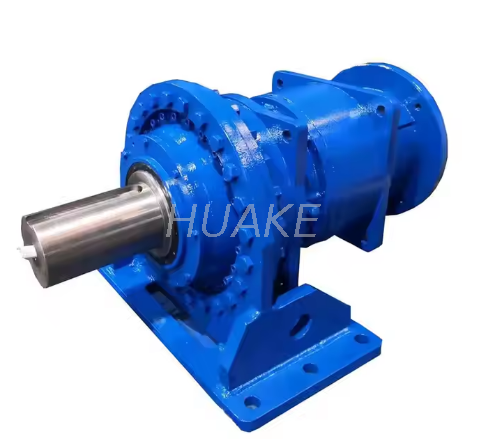
極めて負荷の高い分野では、トルクは交渉の余地がありません。のような特殊な大型モデル P シリーズ ギアボックス は、バケットホイール掘削機、骨材破砕機、産業用ミキサーに組み込まれることがよくあります。このような過酷な環境では、ギアボックスは大きな衝撃荷重と継続的なラジアル方向の力に耐える必要があります。これはプラネタリキャリアの分散荷重設計だからこそ可能となる課題です。
正しいユニットを選択すると、早期の機械的故障が防止され、モーターの焼損が防止され、機械全体のパフォーマンスが最適化されます。仕様に対するこの構造化されたエンジニアリング アプローチに従ってください。
まず、マシンの理想的なサイクル タイムに基づいて必要な出力速度を計算します。正確なギア比を求めるには、モーターの公称 RPM をこの目標速度で割ります。次に連続走行トルクとピーク加速トルクを計算します。選択したドライブの公称トルク定格が連続負荷を余裕で超えることを確認してください。毎日の稼働時間と潜在的な衝撃荷重に基づいてサービスファクターを常に考慮してください。
バックラッシュは、1 度の 60 分の 1 である分角で測定されます。単純な材料のベルトを回転させるなどの標準的な動力伝達の場合、8 ~ 15 分弧の標準バックラッシュは完全に許容可能であり、費用対効果が高くなります。ただし、方向を反転すると位置決め誤差が複合的に発生する可能性がある精密な CNC アプリケーションの場合は、バックラッシュが 1 ~ 3 分角に低減された精密グレードのユニットを指定する必要があります。
物理的な動作環境を綿密に評価します。機器が微細な粉塵や高圧水の洗浄にさらされる場合は、適切な IP65 または IP67 定格を指定してください。継続的な熱放散を改善するために、ユニットに標準のグリース潤滑が必要か、それともオイルバス潤滑が必要かを判断します。最後に、取り付け時の半径方向のずれを避けるために、入力フランジとシャフト カップリングが特定のサーボまたはステッピング モーターの寸法に完全に一致していることを再確認してください。
遊星歯車減速機は、高トルク、コンパクトな物理的設置面積、妥協のない精度を要求するアプリケーションにとって、比類のない機械的ソリューションであり続けます。複数の内歯車に負荷を分散することで、エンジニアは機械設計の限界を押し上げることができます。より小さく、より速く、より強力な機器を構築できます。
ただし、統合を成功させるには、この驚異的な電力密度と初期コストおよび熱管理のバランスを取る必要があります。必要な比率を慎重に計算し、バックラッシュ許容値を理解し、環境要因を評価することで、数十年にわたる信頼性の高い動力伝達を保証できます。パワートレインをアップグレードする準備ができている場合、または正確な負荷計算が必要な場合は、次のサイトで利用できる特殊なエンジニアリング ソリューションと堅牢な製品ラインナップを検討してください。 Huake ギアボックスは 、お客様の産業ニーズに正確に適合するものを見つけます。
適用される負荷、毎日の運転時間、および潤滑のメンテナンスに応じて、高品質のユニットは 10,000 時間から 30,000 時間以上の連続運転に耐えることができます。初期サイズを適切に設定し、計算外の深刻な衝撃荷重を回避すると、この寿命が大幅に延長されます。
はい、通常は逆方向に駆動することができます。ただし、高比率の多段ユニットには大きな内部摩擦があり、バックドライブに強く抵抗する可能性があります。機械に手動オーバーライドまたは安全リリース機構が必要な場合、これは重要な考慮事項です。
非常にコンパクトな入れ子の設計により、同時に動作する複数の内歯車の摩擦によって発生する熱を放散するための外部表面積が非常に小さくなります。過剰な熱の蓄積を軽減するには、適切な合成潤滑とメーカーの定格入力速度を厳守することが不可欠です。
単段減速機は 1 セットの遊星歯車を使用し、通常は最大 10:1 の減速比を提供します。 2 段ユニットは 2 つのセットを直列に接続し、1 段目のキャリアが 2 段目のサンギヤを駆動します。これにより比率が増大し、極低速、高トルクの用途では最大 100:1 までの大幅な削減が可能になります。
最新のコンパクトな産業用ドライブの多くは工場で密封され、高性能合成グリースで長期間潤滑されています。これらはメンテナンスを必要としません。ただし、オイルバスを使用する大規模なヘビーデューティーモデルでは、メーカーの厳格なメンテナンススケジュールに従って、定期的なオイル交換とシール検査が必要になります。
リング ギアが固定されている単段遊星システムの基本ギア比は、リング ギアの歯数をサン ギアの歯数で割って 1 を加算することによって計算されます。たとえば、リング ギアの歯が 60 でサン ギアの歯が 15 の場合、比率は 60 割る 15 プラス 1 となり、減速比は 5:1 となります。
バランスの取れた負荷分散と歯車の回転動作により、これらのシステムは非常に効率的です。高品質の単段遊星減速機は、通常、96 ~ 98% の効率で動作します。マルチステージユニットでは効率がわずかに低下しますが、二次ギアセットの摩擦が増加するため、通常は約 93 ~ 95% で動作します。


