


Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-10-19 Pochodzenie: Strona


Silniki elektryczne w naturalny sposób obracają się niewiarygodnie szybko. Często obracają się zbyt szybko w przypadku podnoszenia ciężkich przedmiotów lub wykonywania precyzyjnych, zautomatyzowanych zadań. Bez niezawodnego mechanizmu kontrolującego tę surową prędkość obrotową, zautomatyzowane systemy zasadniczo rozerwałyby się na kawałki. Po prostu brakuje im brutalnej siły wymaganej do przenoszenia znacznych ładunków. W terenie urządzenia przemysłowe wymagają ogromnej mocy dostarczanej w znacznie wolniejszym, przemyślanym tempie.
To tutaj zapewniamy wysoką jakość Reduktor biegów wkracza, aby wypełnić lukę mechaniczną. W tym obszernym przewodniku opiszemy dokładnie, jak działają te krytyczne mechanizmy, zbadamy ich wewnętrzną anatomię i pomożemy określić, która konfiguracja najlepiej odpowiada konkretnym wymaganiom operacyjnym.
W swej istocie to urządzenie mechaniczne — często określane jako reduktor prędkości lub zamknięty napęd – jest istotnym elementem przenoszenia mocy. Jest bezpiecznie umieszczony pomiędzy głównym źródłem napędu, takim jak silnik elektryczny prądu przemiennego, a częścią napędzanej maszyny. Jego podstawową funkcją jest zmiana mocy wyjściowej silnika, aby dopasować ją do specyficznych, często rygorystycznych wymagań napędzanego przez niego sprzętu. Standardowe silniki elektryczne są zazwyczaj projektowane do pracy przy dużych prędkościach obrotowych, ponieważ taka konfiguracja jest wysoce wydajna i opłacalna w produkcji. Jednak większość praktycznego sprzętu terenowego wymaga powolnych prędkości w połączeniu z ogromną siłą, aby działać bez przestojów. Dotyczy to zarówno rozległych przenośników taśmowych, jak i ciężkich dźwigów górniczych.
Aby lepiej zrozumieć tę koncepcję, rozważ codzienną analogię jazdy na rowerze wielobiegowym. Kiedy rowerzysta zbliża się do stromego wzniesienia, pedałowanie na wysokim biegu jest prawie niemożliwe. Wymaga od jeźdźca zbyt dużej, natychmiastowej siły. Wrzucając niższy bieg, kierowca musi pedałować znacznie szybciej, ale tylne koło obraca się wolniej i ma znacznie większą siłę napędową. Jednostka przemysłowa pełni dokładnie tę funkcję w przypadku maszyn zautomatyzowanych. Działa jako bufor i wzmacniacz, zapewniając pracę podłączonych maszyn z właściwym rytmem i siłą, bez przeciążania instalacji elektrycznej obiektu.
Aby zrozumieć wewnętrzne działanie tych układów, inżynierowie muszą zbadać podstawową fizykę zazębiających się zębów przekładni i zasady przewagi mechanicznej. Cała operacja opiera się na prawie zachowania energii. W zamkniętym układzie mechanicznym moc równa się momentowi obrotowemu pomnożonemu przez prędkość obrotową. Ponieważ moc pochodząca z podłączonego silnika pozostaje stosunkowo stała, bezpośrednia zmiana prędkości i odwrotnie zmienia moment obrotowy.
W szczególności transformacja mechaniczna zachodzi pomiędzy dwoma głównymi punktami w obudowie. Wał wejściowy łączy się bezpośrednio z silnikiem napędowym. Obraca się z zawrotną prędkością, ale przenosi stosunkowo małą siłę obrotową. Połączony z maszyną napędzaną wał wyjściowy napędzany jest przez większą przekładnię umieszczoną wewnątrz obudowy. W rezultacie obraca się z zauważalnie mniejszą prędkością, ale zapewnia znacznie wyższy moment obrotowy przenoszący obciążenie.
Stopień zmiany prędkości zależy od wewnętrznego przełożenia skrzyni biegów. Inżynierowie obliczają tę wartość, dzieląc liczbę zębów koła wyjściowego przez liczbę zębów koła wejściowego. Na przykład, jeśli zębnik wejściowy ma 10 zębów, a koło wyjściowe ma 100 zębów, przełożenie wynosi 10:1. Aby dokładnie jeden raz obrócić wał wyjściowy, silnik musi wykonać dziesięć pełnych obrotów.
Ta matematyczna zależność stanowi podstawę automatycznego generowania siły. Jeśli inżynier zastosuje przełożenie 10:1 do silnika obracającego się z prędkością 1000 obrotów na minutę i momentu obrotowego 10 Nm, wał wyjściowy teoretycznie będzie się obracał z prędkością 100 obrotów na minutę i wytwarzał moment obrotowy 100 Nm. W rzeczywistych zastosowaniach fabrycznych tarcie fizyczne nieznacznie zmniejsza ostateczną moc wyjściową. Jednak zasada pozostaje ostateczną metodą generowania mięśni mechanicznych.
| Przełożenie przekładni | Prędkość wejściowa silnika | Moment wejściowy silnika | Reduktor prędkości wyjściowej | Teoretyczny wyjściowy moment obrotowy |
|---|---|---|---|---|
| 5:1 | 1500 obr./min | 20 Nm | 300 obr./min | 100 Nm |
| 10:1 | 1500 obr./min | 20 Nm | 150 obr./min | 200 Nm |
| 25:1 | 1500 obr./min | 20 Nm | 60 obr./min | 500 Nm |
| 50:1 | 1500 obr./min | 20 Nm | 30 obr./min | 1000 Nm |
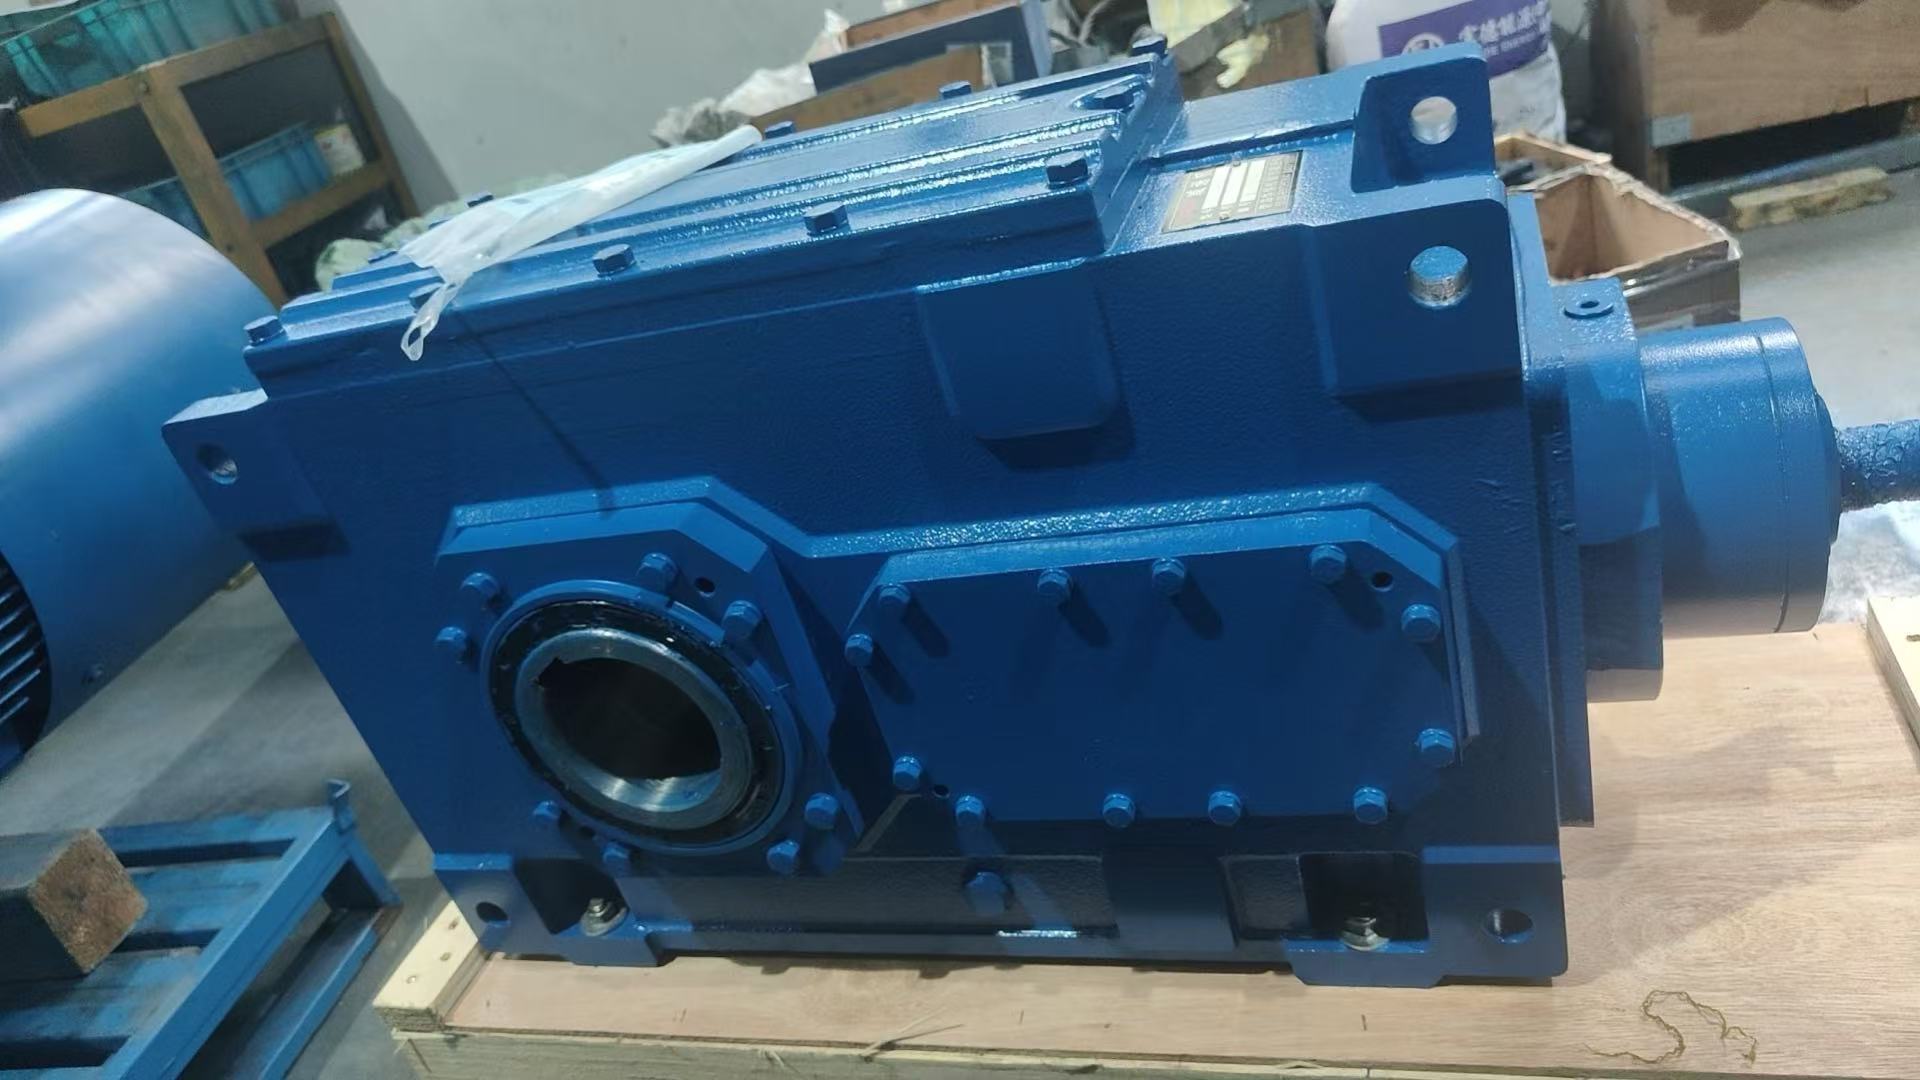
Wyobraź sobie, że stoisz na tętniącej życiem hali produkcyjnej. Rytmiczny szum, który słyszysz, jest w dużej mierze podyktowany precyzyjnymi komponentami ukrytymi w żeliwnej obudowie przemysłowa skrzynia biegów . Są to złożone zespoły zaprojektowane tak, aby działały nieprzerwanie pod ekstremalnymi obciążeniami.
Różne środowiska mechaniczne wymagają odmiennych metod przenoszenia mocy. Inżynierowie muszą wybrać określone topologie w oparciu o ograniczenia przestrzenne, wymagania dotyczące momentu obrotowego i rygorystyczne cele w zakresie wydajności.
A W reduktorze śrubowym zastosowano koła zębate z zębami wyciętymi pod precyzyjnym kątem w stosunku do czoła koła zębatego. Kiedy w tym systemie zazębiają się dwa zęby, kontakt zaczyna się płynnie od jednego końca zęba i stopniowo rozprzestrzenia się po powierzchni czołowej w miarę obracania się kół zębatych. To stopniowe, płynne załączanie pozwala im pracować znacznie płynniej i ciszej niż starsze, standardowe przekładnie czołowe. W przypadku zastosowań przemysłowych o dużej wytrzymałości jednostki klasy premium, takie jak standardowe przekładnie przemysłowe serii HB, wykorzystują konstrukcje modułowe w celu uzyskania ogromnych mocy wyjściowych. W terenie często widzimy te zaawansowane jednostki zapewniające moment obrotowy do 470 000 Nm przy przełożeniach od 1,25 do 450. Bez trudu radzą sobie z niewiarygodnie dużymi obciążeniami, zachowując przy tym sprawność rutynowo przekraczającą 95 procent, co czyni je złotym standardem w ciągłych operacjach produkcyjnych.
Ta klasyczna konfiguracja składa się z gwintowanej śruby ślimakowej, która zazębia się prostopadle z zębatym kołem ślimakowym. Podstawową zaletą jest możliwość osiągnięcia ogromnej redukcji prędkości przy wyjątkowo niewielkiej powierzchni. Ponieważ przekładnie w dużej mierze opierają się na tarciu ślizgowym, a nie tocznym, generują więcej ciepła i są z natury mniej wydajne. Oferują jednak bardzo pożądaną funkcję bezpieczeństwa, znaną jako samoblokowanie. W wielu konfiguracjach koło po prostu nie może napędzać śruby ślimakowej do tyłu. Dzięki temu idealnie nadają się do podnoszenia, wind lub zastosowań związanych z podnoszeniem, gdzie zapobieganie swobodnemu spadaniu w odwrotną stronę nie podlega negocjacjom.
Modele planetarne mają centralne koło słoneczne otoczone wieloma kołami planetarnymi, wszystkie szczelnie zamknięte w nieruchomym zewnętrznym kole zębatym. Gdy koło słoneczne się obraca, napędza planety, które toczą się po wewnętrznej stronie pierścienia. Ta genialna konfiguracja rozkłada naprężenia mechaniczne równomiernie na wiele punktów styku jednocześnie. W rezultacie jednostki planetarne oferują wyjątkowo wysoką gęstość momentu obrotowego w zaskakująco lekkiej obudowie. Są bardzo preferowane w zadaniach o krytycznym znaczeniu dla precyzji, takich jak przeguby ramion robotów i inżynieria lotnicza, gdzie najważniejsze są niski luz mechaniczny i dokładne pozycjonowanie.
Łatwo rozpoznawalne dzięki unikalnym przekładniom w kształcie stożka, reduktory stożkowe są wyraźnie stosowane, gdy zachodzi potrzeba zmiany kierunku obrotu wału, zwykle o dokładnie 90 stopni. Chociaż zapewniają redukcję prędkości, ich główna wartość mechaniczna polega na przekierowaniu przepływu mocy w ciasnych przestrzeniach. Często można je znaleźć w samochodowych mechanizmach różnicowych, przenośnikach górniczych i wszędzie tam, gdzie silnik musi być montowany równo ze ścianą lub pod kątem prostym do napędzanego sprzętu.
Integracja tych urządzeń z mechanicznym układem napędowym nie jest jedynie opcjonalną aktualizacją. Jest to podstawowy wymóg bezpiecznej pracy w przemyśle. Korzyści wykraczają daleko poza zwykłe spowolnienie działania.
Oprócz zmiany prędkości, najważniejszą korzyścią jest zwielokrotnienie momentu obrotowego. Dławiąc prędkość głównego napędu, jednostka zwiększa siłę wyjściową. Dzięki temu obiekty mogą wykorzystywać mniejsze, bardzo wydajne silniki elektryczne do przenoszenia niewiarygodnie ciężkich ładunków. Bez tego zwielokrotnienia maszyny wymagałyby masywnych, niepraktycznych finansowo silników tylko po to, aby wygenerować niezbędną bezwładność rozruchową.
Ponadto wiele procesów przemysłowych wymaga dokładnych prędkości roboczych, aby działać prawidłowo. Wyobraź sobie rozległą rozlewnię. Przenośnik taśmowy musi poruszać się z bardzo określoną, zsynchronizowaną prędkością, aby zapewnić napełnianie, zamykanie i etykietowanie butelek bez rozlewania. Reduktor zapewnia dokładny rytm wymagany w tym delikatnym balecie. Pełni także funkcję mechanicznego amortyzatora. Gdy silnik próbuje bezpośrednio uruchomić duże obciążenie, nagły opór może spowodować masywne skoki napięcia, prowadzące do spalenia uzwojeń. Przekładnia pomaga silnikowi płynnie się obracać, dopasowując bezwładność silnika do dużego obciążenia.
W miarę jak globalna produkcja zmierza w stronę inteligentnej automatyzacji, krajobraz mechanicznego przenoszenia mocy szybko się zmienia. Ostatnie analizy branżowe podkreślają ogromny wzrost zapotrzebowania na inteligentne sterowanie ruchem. Instalacje nie są już usatysfakcjonowane komponentami czysto mechanicznymi. Wymagają możliwości konserwacji predykcyjnej. Nowoczesne jednostki napędowe są coraz częściej wyposażane w zintegrowane czujniki IoT, które w sposób ciągły monitorują w czasie rzeczywistym sygnatury wibracji, anomalie akustyczne i temperaturę oleju. Dzięki temu inżynierowie zajmujący się konserwacją mogą przewidywać awarie łożysk na kilka tygodni przed ich wystąpieniem, drastycznie redukując katastrofalne, nieplanowane przestoje.
Ponadto rygorystyczne światowe przepisy energetyczne wymuszają zmianę topologii napędów. Obserwuje się zauważalną migrację rynku od przekładni ślimakowych o niskiej wydajności do zastosowań wymagających pracy ciągłej. Branże w dużym stopniu zmierzają w kierunku wysoce wydajnych konstrukcji śrubowych i skośno-spiralnych. Kierownicy zakładów zdają sobie sprawę, że nieco wyższy koszt początkowy wysokiej klasy, wysokowydajnej skrzyni biegów szybko kompensuje lata znacznie zmniejszonego zużycia energii elektrycznej.
Wybór odpowiednich komponentów mechanicznych do zautomatyzowanego systemu to kluczowa decyzja inżynierska. Niedopasowana jednostka prowadzi bezpośrednio do ściętych zębów, nadmiernych przestojów i znacznych strat finansowych. Proces selekcji wymaga systematycznego podejścia, oceny wymagań matematycznych, czynników środowiskowych i zmiennych związanych z efektywnością kosztową.
Krok 1: Oblicz wymagania mechaniczne
Pierwszym krokiem jest ustalenie dokładnych wymagań matematycznych napędzanego sprzętu. Należy określić żądaną prędkość wyjściową, dzieląc prędkość wejściową silnika przez niezbędne przełożenie przekładni. Następnie oblicz wymagany wyjściowy moment obrotowy. Jest to absolutnie najważniejszy wskaźnik. Jeśli zapotrzebowanie na moment obrotowy obciążenia przekracza fizyczną pojemność wewnętrznych kół zębatych, nieuchronna jest katastrofalna awaria.
Krok 2: Zastosuj współczynnik usług
Inżynierowie muszą zastosować współczynnik usług do swoich obliczeń. Ponieważ obciążenia w świecie rzeczywistym rzadko są idealnie gładkie, współczynnik serwisowy działa jak mnożnik bezpieczeństwa. Kruszarka do skał doświadczająca gwałtownych obciążeń udarowych może wymagać współczynnika pracy wynoszącego 2,0, podczas gdy płynnie pracujące mieszadło cieczy może potrzebować tylko 1,0.
Krok 3: Weź pod uwagę środowisko operacyjne
Otoczenie fizyczne ma drastyczny wpływ na zewnętrzną konstrukcję urządzenia. Wysoka temperatura otoczenia wymaga syntetycznych środków smarnych i aktywnych wentylatorów chłodzących, aby zapobiec uszkodzeniu oleju. I odwrotnie, mroźne środowiska wymagają olejów o niskiej lepkości. Jeśli jednostka pracuje w zapylonej cementowni, obowiązkowe są uszczelnienia labiryntowe o dużej wytrzymałości, aby zapobiec zniszczeniu łożysk przez piasek ścierny. W zakładach przetwórstwa spożywczego, w których stosuje się mycie żrące, specjalistyczne powłoki epoksydowe stają się absolutną koniecznością.
Wydajność a koszt: analiza porównawcza
Ograniczenia budżetowe należy zawsze równoważyć długoterminową efektywnością operacyjną. Zrozumienie stosunku kosztów do korzyści jest niezbędne w przypadku zamówień publicznych na projekt.
| Topologia przekładni | Średnia wydajność | Koszt początkowy | Najlepiej nadaje się do zastosowań terenowych |
|---|---|---|---|
| Śrubowaty | 95% - 98% | Wyższy | Ciągła produkcja o dużej wytrzymałości, wymagania dotyczące wysokiej wydajności, duży wyjściowy moment obrotowy. |
| Robak | 50% - 85% | Niżej | Obszary o ograniczonej przestrzeni, zastosowania wymagające funkcji samoblokujących. |
| Planetarny | 90% - 97% | Premia | Precyzyjna robotyka, ciężki sprzęt mobilny, wymagania dotyczące dużej gęstości momentu obrotowego. |
| Ukos | 94% - 98% | Umiarkowany-wysoki | Prostokątna orientacja wału, ciasne instalacje narożne. |
Opanowanie koncepcji mechanicznego sterowania mocą jest niezbędne dla każdego, kto zajmuje się inżynierią przemysłową lub konserwacją obiektów. Skutecznie przekształcając szybkie obroty silnika w użyteczną moc o wysokim momencie obrotowym, urządzenia te stanowią solidną podstawę nowoczesnej automatyki.
Dokładny przekładnia zębata zapewnia płynną, bezpieczną i wydajną pracę złożonych systemów przemysłowych. Niezależnie od tego, czy projektujesz prosty przenośnik magazynowy, czy konstruujesz najnowocześniejszą zrobotyzowaną linię montażową, poświęcenie czasu na obliczenie ładunków, ocenę środowiska i wybór idealnej topologii gwarantuje lata nieprzerwanej pracy. Wybór idealnego urządzenia decyduje o żywotności całej linii produkcyjnej. Aby uzyskać solidne rozwiązania o wysokim momencie obrotowym, zapoznaj się z kompleksowymi konfiguracjami dostępnymi w Huake Gearbox, aby znaleźć dokładnie odpowiadające Twoim wymagającym wymaganiom operacyjnym.
Tak, w określonych warunkach mechanicznych przekładnię można skonfigurować tak, aby zwiększała prędkość. Jeśli przyłożysz moc obrotową do wału wolnoobrotowego, wał wysokoobrotowy będzie się obracał znacznie szybciej. W tym scenariuszu urządzenie działa jako moduł zwiększający prędkość lub nadbieg. Jednak podstawowe prawa fizyki nadal obowiązują. Tak jak zmniejszenie prędkości zwiększa moment obrotowy, zwiększenie prędkości proporcjonalnie zmniejsza moment obrotowy. Taka konfiguracja jest bardzo powszechna w turbinach wiatrowych, gdzie powolny obrót masywnych łopat musi zostać znacznie zwielokrotniony, aby wewnętrzny generator obracał się wystarczająco szybko, aby wytworzyć energię elektryczną. Należy pamiętać, że samoblokujące przekładnie ślimakowe nie mogą być napędzane wstecznie w ten sposób.
W terminologii przemysłowej terminy te są często używane zamiennie, istnieje jednak wyraźna różnica techniczna. Skrzynia biegów to szeroki termin odnoszący się do dowolnej obudowy mechanicznej zawierającej szereg zamkniętych kół zębatych. Można go zaprojektować w celu zmniejszenia prędkości, zwiększenia prędkości, zmiany kierunku obrotu lub przeniesienia mocy w stosunku jeden do jednego. Z drugiej strony reduktor biegów to bardzo specyficzny typ skrzyni biegów, specjalnie zaprojektowany do przyjmowania dużych prędkości i niskiego momentu obrotowego i przekształcania ich w moc wyjściową przy niskiej prędkości i wysokim momencie obrotowym. Dlatego wszystkie reduktory są skrzyniami biegów, ale nie wszystkie skrzynie biegów są reduktorami.
Rozbieżność w wydajności mechanicznej sprowadza się do podstawowej fizyki interakcji zębów. W układzie śrubowym zakrzywione zęby są zaprojektowane tak, aby stopniowo zazębiały się i toczyły względem siebie. Toczenie powoduje bardzo małe tarcie ślizgowe, co oznacza, że minimalna strata energii kinetycznej w postaci ciepła pozwala na rutynowe osiąganie wydajności od 95 do 98 procent. I odwrotnie, mechanizm ślimakowy składa się z gwintowanej śruby, która stale ociera się i ślizga po zębach koła. To nieodłączne tarcie ślizgowe generuje znaczną ilość ciepła, co bezpośrednio powoduje marnowanie energii i zmniejsza wydajność urządzenia do poziomu od 50 do 85 procent.
Harmonogramy konserwacji w dużym stopniu zależą od środowiska operacyjnego i cyklu pracy, ale dla większości zastosowań terenowych istnieje protokół bazowy. Kontrole wizualne powinny odbywać się co tydzień w celu sprawdzenia zewnętrznych wycieków oleju i monitorowania nietypowych zmian akustycznych. Poziom oleju należy sprawdzać co miesiąc. W standardowych warunkach pracy zaleca się całkowitą wymianę oleju co 2500 do 5000 godzin pracy lub co najmniej raz w roku. W trudnych warunkach, w których występują wysokie temperatury lub duże obciążenia udarowe, odstęp ten należy zmniejszyć o połowę, aby zapewnić optymalne smarowanie.
Elementy mechaniczne rzadko ulegają awariom bez wyraźnych znaków ostrzegawczych. Najbardziej bezpośrednim objawem jest zmiana akustyczna. Nadmierne zgrzytanie, wycie lub brzęczenie wskazują na nierównomierne zużycie zębów lub awarię łożysk. Nietypowe wibracje przenoszone przez obudowę sugerują wewnętrzne niewspółosiowość lub ugięcie wału. Głównym wskaźnikiem są także zmiany termiczne. Jeżeli obudowa zewnętrzna staje się nadmiernie gorąca w dotyku, zwykle wskazuje to na awarię smarowania. Wreszcie oznaki wizualne, takie jak gromadzenie się oleju pod jednostką, wskazują na uszkodzenie uszczelek, przez co wewnętrzne elementy są podatne na tarcie i zanieczyszczenia zewnętrzne.
Obliczanie przełożenia skrzyni biegów jest prostym procesem matematycznym. Po prostu dzielisz liczbę zębów na napędzanym kole zębatym przez liczbę zębów na napędzanym kole zębatym. W przypadku wielostopniowej skrzyni biegów oblicza się przełożenie każdego zestawu biegów i mnoży je przez siebie, aby znaleźć całkowite przełożenie redukcji. Alternatywnie, jeśli znasz prędkość wejściową silnika i końcową prędkość wyjściową wału, możesz podzielić prędkość wejściową przez prędkość wyjściową, aby określić dokładny współczynnik roboczy jednostki.
Przegrzanie jest zazwyczaj objawem silnego tarcia wewnętrznego lub czynników środowiskowych. Najczęstszą przyczyną jest niewłaściwe smarowanie. Stosowanie oleju o niewłaściwej lepkości, zbyt mała ilość oleju lub nawet przepełnienie urządzenia może spowodować nadmierne nagrzewanie się. Problemy mechaniczne, takie jak niewspółosiowość wałów, zużyte łożyska lub praca urządzenia znacznie przekraczająca jego znamionowy moment obrotowy, również będą generować niebezpieczny poziom energii cieplnej. Dodatkowo, jeśli urządzenie zostanie zainstalowane w miejscu o słabej wentylacji lub wysokiej temperaturze otoczenia bez odpowiednich wentylatorów chłodzących, będzie miało trudności z efektywnym odprowadzaniem ciepła roboczego.


