


Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 12.10.2026 Herkunft: Website


Untersetzungsgetriebe sind in verschiedenen mechanischen Ausführungen erhältlich, da nicht alle Industriemaschinen die gleiche Drehzahl, das gleiche Drehmoment, die gleiche Wellenanordnung, den gleichen Wirkungsgrad, die gleiche Präzision oder den gleichen Bauraum benötigen. Zu den gebräuchlichsten Typen gehören Stirnrad-, Kegelrad-, Schnecken-, Planeten-, Zykloiden- und Zylindergetriebe. Jede Konstruktion reduziert die Motorgeschwindigkeit und erhöht das nutzbare Ausgangsdrehmoment, aber die Art und Weise, wie die Zahnräder die Kraft übertragen, kann sehr unterschiedlich sein. Schrägstirnradgetriebe verwenden abgewinkelte Zahnradzähne, um eine reibungslose und effiziente Übertragung zu gewährleisten. Kegelreduzierer leiten die mechanische Kraft zwischen sich kreuzenden Wellen um und werden häufig für rechtwinklige Anordnungen verwendet. Schneckengetriebe verwenden eine Schnecke und ein Schneckenrad, um ein kompaktes rechtwinkliges Getriebe und relativ große Untersetzungsverhältnisse zu erzeugen. Planetengetriebe verteilen das Drehmoment über mehrere Planetenräder um ein zentrales Sonnenrad und sorgen so für eine hohe Drehmomentdichte in einer kompakten Struktur. Zykloidengetriebe nutzen eine exzentrische Zykloidenbewegung und mehrere Kontaktpunkte, um hohe Übersetzungsverhältnisse, Stoßfestigkeit und Präzisionsübertragung zu unterstützen. Zylindrische Industriegetriebe werden im Allgemeinen für die robuste Schwerlast-Kraftübertragung in anspruchsvollen Maschinen ausgewählt. Kein Untersetzungsgetriebetyp ist automatisch für jede Anwendung am besten geeignet, da die richtige Wahl von der Abtriebsdrehzahl, dem Drehmoment, dem Arbeitszyklus, der Effizienz, dem Spiel, der Montage, den Umgebungsbedingungen und den Gesamtlebenszykluskosten abhängt. HUAKE bietet mehrere dieser Untersetzungsgetriebestrukturen für Anwendungen an, die von Förderbändern und Mischern bis hin zu schweren Industriemaschinen, Automatisierung und Robotergelenken reichen.
Bevor Sie einzelne Konstruktionen vergleichen, ist es hilfreich, die wichtigsten mechanischen Unterschiede zwischen den gängigsten Untersetzungsgetrieben zu verstehen. Die Innenverzahnung bestimmt, wie effizient die Kraft übertragen wird, wie viel Drehmoment das Getriebe verarbeiten kann und wie die Eingangs- und Ausgangswellen positioniert sind. Es beeinflusst auch Geräusche, Spiel, Wärmeentwicklung, Schmierstoffbedarf und Getriebeabmessungen. Spiral- und Kegelkonstruktionen werden häufig für Industriemaschinen im Dauerbetrieb gewählt, da durch den Eingriff in die Zahnräder eine reibungslose Kraftübertragung gewährleistet werden kann. Schneckengetriebe sind dort attraktiv, wo eine kompakte rechtwinklige Anordnung und ein relativ hohes Übersetzungsverhältnis im Vordergrund stehen. Planetengetriebe sind dort üblich, wo es auf Drehmomentdichte, kompakte Abmessungen und Positionierungsleistung ankommt. Zykloidgetriebe werden häufig dort eingesetzt, wo hohe Untersetzungsverhältnisse, hohe Schlagfestigkeit und spielarme Übertragung wichtig sind. Zylindrische Untersetzungsgetriebe werden häufiger in großen Industrieantrieben eingesetzt, bei denen hohe Belastungen und eine lange Lebensdauer zentrale Anforderungen sind. Ingenieure sollten daher die Struktur des Untersetzungsgetriebes mit der tatsächlichen Maschinenbelastung vergleichen, anstatt ein Getriebe nur anhand des Übersetzungsverhältnisses auszuwählen. Ein Förderband, das Tausende von Stunden ununterbrochen läuft, stellt andere Anforderungen als ein Robotergelenk, das wiederholt beschleunigt, umkehrt und positioniert. Der folgende Vergleich bietet einen praktischen Ausgangspunkt, bevor die einzelnen Getriebetypen genauer untersucht werden.
| des Untersetzungsgetriebetyps | Wellenlayout | Hauptstärke | Typische Anwendungen |
|---|---|---|---|
| Spiralförmig | Inline oder parallel | Reibungslose, effiziente Übertragung | Förderer, Mischer, Industriemaschinen |
| Fase | Normalerweise rechtwinklig | Effiziente Richtungsänderung | Verpackung, Automatisierung, Materialhandhabung |
| Wurm | Rechtwinklig | Kompakte Untersetzung mit hohem Übersetzungsverhältnis | Allgemeine Maschinen, Positionierungssysteme |
| Planetarisch | Normalerweise inline | Hohe Drehmomentdichte | Servosysteme, Automatisierung, Präzisionsmaschinen |
| Zykloide | Inline / kompakt | Hohes Verhältnis, Stoßfestigkeit | Robotik, Automatisierung, schwere Positionierung |
| Zylindrisch | Parallel / industriell | Hohe Tragfähigkeit | Bergbau, Metallurgie, Massenumschlag |
Stirnradgetriebe gehören zu den am häufigsten verwendeten Industriegetriebetypen, da sie eine praktische Kombination aus Effizienz, Belastbarkeit, reibungslosem Betrieb und Lebensdauer bieten. Ihre Zahnradzähne sind schräg und nicht parallel zur Welle geschnitten, was bedeutet, dass der Zahneingriff schrittweise und nicht auf einmal erfolgt. Dieses allmähliche Einrücken trägt dazu bei, Vibrationen und Geräusche im Vergleich zu einfacheren Anordnungen mit geraden Zähnen unter ähnlichen Betriebsbedingungen zu reduzieren. Bei der Schrägverzahnung können außerdem mehrere Zähne während der Übertragung in Kontakt bleiben, sodass die Lasten über den Zahneingriff verteilt werden können. Aufgrund dieser Eigenschaften eignen sich Spiralreduzierer für Förderbänder, Mischer, Materialtransportsysteme, Produktionsmaschinen, Verarbeitungsgeräte und viele Dauerbetriebsanwendungen. Inline-Stirnradgetriebe platzieren die Antriebs- und Abtriebswellen auf oder nahe der gleichen Achse, während Parallelwellen-Konstruktionen die Wellen parallel zueinander platzieren. Parallele Konfigurationen sind nützlich, wenn die Maschine eine kompakte Antriebsanordnung benötigt, ohne das Getriebe zu weit in axialer Richtung zu verlängern. HUAKEs Der Parallelwellen-Stirnradgetriebemotor der F-Serie ist ein Beispiel für diese Konfiguration für die industrielle Kraftübertragung. Stirnradgetriebe funktionieren im Allgemeinen besonders gut, wenn die Maschine über einen längeren Zeitraum läuft und die Getriebeeffizienz Auswirkungen auf den Energieverbrauch und die Wärmeerzeugung hat. Sie können auch mit mehreren Stufen kombiniert werden, wenn ein größeres Gesamtuntersetzungsverhältnis erforderlich ist. Ingenieure sollten dennoch Axiallasten, Montageposition, Tragfähigkeit, Schmierung und Betriebsfaktor prüfen, da die abgewinkelten Zähne Kräfte erzeugen, die korrekt aufgenommen werden müssen.
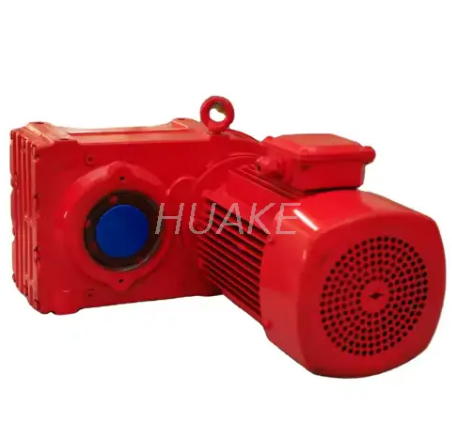
Ein Stirnradgetriebe ist in der Regel ein guter Kandidat, wenn die Maschine eine zuverlässige kontinuierliche Übertragung mit mittlerem bis hohem Drehmoment erfordert. Dies ist besonders nützlich, wenn es auf Effizienz ankommt, da ein Getriebe, das rund um die Uhr läuft, kleine Übertragungsverluste über die gesamte Lebensdauer in erhebliche Energiekosten umwandeln kann. Förderer sind eine häufige Anwendung, da sie bei häufig langen Produktionsschichten eine stabile Geschwindigkeit und ein starkes Anlaufdrehmoment erfordern. Mischer und Rührwerke profitieren auch von einer gleichmäßigen Ausgabe bei niedriger Drehzahl, wenn der Prozess eine kontinuierliche Belastung auf das Getriebe ausübt. Produktionslinien bevorzugen möglicherweise Spiralgetriebe, bei denen geringe Vibrationen dazu beitragen, die angeschlossenen Maschinen zu schützen und einen stabilen Betrieb aufrechtzuerhalten. Versionen mit paralleler Welle sind nützlich, wenn der Maschinenaufbau die verfügbare Einbaulänge begrenzt. Inline-Versionen können die Antriebsausrichtung vereinfachen, wenn Motor und Ausgangsausrüstung eine gemeinsame Mittellinie haben. Durch mehrere Montagemethoden können Stirnradgetriebe auch an unterschiedliche mechanische Strukturen angepasst werden. Bei sehr hohen Untersetzungsverhältnissen sind sie nicht immer die kleinste Option. Daher kann ein anderer Getriebetyp besser sein, wenn extreme Übersetzungsverhältnisse und begrenzter Platz das Design dominieren. Spiel kann auch bei hochpräzisen Servoanwendungen wichtiger sein, wo ein Präzisions-Planeten- oder Zykloidengetriebe eine bessere Passform bieten kann. Bei der Entscheidung sollte daher ein Gleichgewicht zwischen Effizienz, Drehmoment, Verhältnis, Bauraum, Präzision und Gesamtbetriebszeit getroffen werden, anstatt Schrägverzahnungen als Universallösung zu betrachten.
Kegelradgetriebe werden hauptsächlich dann eingesetzt, wenn mechanische Kraft zwischen sich kreuzenden Wellen ihre Richtung ändern muss. Bei Industriemaschinen bedeutet dies normalerweise eine rechtwinklige Anordnung, bei der Antriebs- und Abtriebswelle etwa 90 Grad voneinander entfernt sind. Spiralkegelräder verwenden gebogene Zähne, die schrittweise ineinandergreifen und so für eine reibungslose Übertragung und einen guten Wirkungsgrad im Dauerbetrieb sorgen. Viele industrielle Untersetzungsgetriebe der K-Serie kombinieren Spiralstufen mit einer Spiralkegelstufe, wodurch sie nützliche Untersetzungsverhältnisse erreichen und gleichzeitig die Antriebsrichtung ändern können. Diese Struktur macht sie besonders nützlich in Förderbändern, Verpackungsanlagen, Mischern, Automatisierungssystemen, Transferstraßen und anderen Maschinen mit eingeschränkter Einbaugeometrie. HUAKEs Das Spiralkegelradgetriebe KA47 ist ein rechtwinkliges Design für leichte bis mittlere Industriemaschinen. Der Hauptvorteil eines Kegelradgetriebes besteht darin, dass der Maschinenkonstrukteur die Übertragungsrichtung ändern kann, ohne zusätzliche Kettenantriebe, Riemen oder externe Wellenanordnungen zu verwenden. Dies kann den mechanischen Aufbau vereinfachen und die Anzahl separater Getriebekomponenten reduzieren. Kegelradgetriebe werden oft auch Schneckengetrieben vorgezogen, wenn es auf Dauerbetriebseffizienz und geringere Wärmeentwicklung ankommt. Ihr interner Aufbau ist komplexer als bei einem einfachen Schneckengetriebe, sodass die Anschaffungskosten bei manchen Anwendungen höher sein können. Allerdings können die Lebenszykluskosten ein Kegelradgetriebe begünstigen, wenn die Maschine lange läuft und der Stromverbrauch erheblich ist. Ingenieure sollten daher den Installationsraum und den Anschaffungspreis zusammen mit der Betriebseffizienz, der Belastung, der Wartung und der erwarteten Lebensdauer vergleichen.
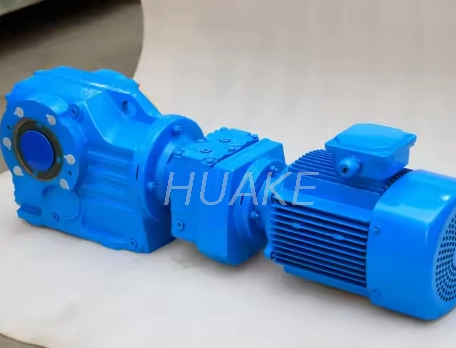
Sowohl Kegel- als auch Schneckengetriebe können einen kompakten rechtwinkligen Antrieb erzeugen, ihre internen Kontaktmechanismen sind jedoch unterschiedlich. Spiralkegelräder übertragen die Kraft hauptsächlich durch Roll- und Gleitkontakt zwischen geformten Zahnradzähnen. Beim Schneckengetriebe kommt es zu einem stärkeren Gleitkontakt zwischen Schnecke und Schneckenrad. Dieser Unterschied kann Auswirkungen auf die Effizienz, die Wärmeerzeugung, das Schmiermittelverhalten und den langfristigen Energieverbrauch haben. Ein Fasenreduzierer ist häufig für den kontinuierlichen industriellen Einsatz attraktiv, bei dem Effizienz ein wichtiger Kauffaktor ist. Ein Schneckengetriebe kann immer noch attraktiv sein, wenn ein hohes Übersetzungsverhältnis, eine einfache Konstruktion, eine kompakte Größe oder ein Budget wichtiger sind als maximale Getriebeeffizienz. Auch die Motorleistung hat Einfluss auf die Wahl, denn mit steigender Leistung und Betriebsstunden nehmen die Übertragungsverluste immer mehr zu. Die thermischen Bedingungen sollten überprüft werden, wenn ein Getriebe in warmen Umgebungen oder in geschlossenen Maschinen betrieben wird. Die Wellenanordnung allein entscheidet daher nicht darüber, welches Winkelgetriebe am besten geeignet ist. Ingenieure müssen außerdem das erforderliche Übersetzungsverhältnis, das Drehmoment, die Startlast, den Arbeitszyklus, den Geräuschpegel, die zulässige Temperatur und den Wartungszugang vergleichen. Eine Positionierungsanwendung mit kurzen Zyklen kann eine andere Wahl rechtfertigen als ein Förderband, das kontinuierlich über mehrere Produktionsschichten hinweg arbeitet. Das Winkelgetriebe sollte daher nach dem kompletten Betriebsprofil ausgewählt werden und nicht nur nach seiner Fähigkeit, den Antrieb um 90 Grad zu drehen.
Schneckengetriebe verwenden eine schraubenartige Schneckenwelle, die mit einem größeren Schneckenrad kämmt, um die Geschwindigkeit zu reduzieren und die Übertragungsrichtung zu ändern. Ihre Eingangs- und Ausgangswellen sind normalerweise in einem Winkel von etwa 90 Grad positioniert, was das Getriebe für Maschinen geeignet macht, bei denen der Einbauraum begrenzt ist. Ein großer Vorteil des Schneckengetriebes besteht darin, dass relativ große Untersetzungsverhältnisse in einem kompakten mechanischen Paket erreicht werden können. Aus diesem Grund werden Schneckengetriebe häufig in Förderbändern, kleinen Mischern, Toren, Hebemechanismen, Verpackungsanlagen, Positionierungsmaschinen und allgemeinen Industrieantrieben eingesetzt. HUAKEs Das kompakte NMRV-Schneckengetriebe aus Aluminium ist ein Beispiel für ein modulares Schneckengetriebe für universelle mechanische Getriebe. Aluminiumgehäuse können das Getriebegewicht reduzieren und die Wärmeableitung in geeigneten leichten und mittleren Industrieanwendungen unterstützen. Schneckengetriebe können bei richtiger Auswahl und Schmierung auch einen relativ reibungslosen und leisen Betrieb gewährleisten. Allerdings führt der Gleitkontakt zwischen Schnecke und Rad zu anderen Wirkungsgradeigenschaften als bei Schräg- oder Spiralkegelgetrieben. Dieser Gleitvorgang kann insbesondere bei bestimmten Verhältnissen und Lasten zusätzliche Wärme erzeugen. Daher verdienen die Auswahl des Schmierstoffs, die Wärmekapazität, der Arbeitszyklus und die Betriebstemperatur sorgfältige Aufmerksamkeit. Ein Schneckengetriebe kann eine sehr effektive Lösung sein, wenn sein kompaktes Design und seine Übersetzungsvorteile zur Maschine passen, es sollte jedoch nicht automatisch ausgewählt werden, wenn ein Winkelgetriebe erforderlich ist.
Ein Schneckengetriebe ist sinnvoll, wenn Maschinenlayout und Untersetzungsverhältnis wichtiger sind als die Erzielung eines möglichst hohen mechanischen Wirkungsgrads. Kompakte Maschinen profitieren häufig von der rechtwinkligen Geometrie, da der Motor neben dem angetriebenen Mechanismus positioniert werden kann, anstatt von diesem nach außen zu ragen. Gerätehersteller bevorzugen möglicherweise auch Schneckengetriebe, da diese in vielen standardisierten Rahmengrößen und Montageanordnungen erhältlich sind. Mechanismen mit niedriger Drehzahl können höhere Schneckenverhältnisse verwenden, ohne dass mehrere große Außenzahnradstufen erforderlich sind. Der intermittierende Betrieb kann die Bedeutung kontinuierlicher Energieverluste im Vergleich zu Geräten, die 24 Stunden am Tag laufen, verringern. Kleine Förderbänder, Tore, Indexierungssysteme, Handhabungsmaschinen und allgemeine Industrieanlagen können daher geeignete Anwendungen sein. Dennoch sollten Konstrukteure das Ausgangsdrehmoment berechnen, anstatt davon auszugehen, dass ein hohes Untersetzungsverhältnis automatisch ein unbegrenzt nutzbares Drehmoment erzeugt. Das Getriebe unterliegt weiterhin strukturellen, lager-, wellen- und thermischen Grenzen. Auch das Rücktriebsverhalten muss überprüft werden, da die Annahme, dass jedes Schneckengetriebe unter jeder Last, jedem Übersetzungsverhältnis, jedem Schmierzustand und jedem Vibrationsgrad selbsthemmend ist, unsicher ist. Die Effizienz sollte anhand des tatsächlichen Verhältnisses und der Betriebslast bewertet werden und nicht anhand eines generischen Prozentsatzes. Wenn die Maschine kontinuierlich mit erheblicher Leistung betrieben wird, kann eine Kegel- oder Spiralkonstruktion höhere Anschaffungskosten aufgrund geringerer Langzeitverluste rechtfertigen. Bei der Auswahl eines Schneckengetriebes sollten daher Übersetzung, Leistung, Drehmoment, thermische Bedingungen, Sicherheit und Einbauraum berücksichtigt werden.
Planetengetriebe verwenden ein zentrales Sonnenrad, mehrere Planetenräder, einen Planetenträger und einen äußeren Zahnkranz, um das Drehmoment über mehrere Zahnradkontakte zu verteilen. Da mehrere Planetenräder gleichzeitig die Last teilen können, können Planetengetriebe ein beträchtliches Drehmoment bei relativ kompaktem Durchmesser übertragen. Diese Drehmomentdichte macht sie beliebt in der Automatisierung, in Servosystemen, Werkzeugmaschinen, Verpackungsanlagen, Positionierungssystemen und anderen Anwendungen, bei denen sowohl Platz als auch Leistung wichtig sind. Die koaxiale Struktur ermöglicht außerdem den bequemen Anschluss eines Servomotors oder eines anderen Motors direkt in Reihe mit dem angetriebenen Mechanismus. Präzisions-Planetengetriebe können mit kontrolliertem Spiel hergestellt werden, wodurch sie sich besser für wiederholte Positionierungen eignen als viele Standard-Industriegetriebe. Ein geringes Spiel trägt dazu bei, Verlustbewegungen zu reduzieren, wenn eine Servoachse die Richtung umkehrt. Die Torsionssteifigkeit ist ein weiterer wichtiger Faktor, da ein flexibler Antriebsstrang die Positionierungsreaktion selbst bei geringem Nennspiel verringern kann. Planetengetriebe können auch in mehreren Stufen gebaut werden, wenn höhere Übersetzungsverhältnisse erforderlich sind. Jede zusätzliche Stufe verändert Abmessungen, Trägheit, Effizienz und Kosten, sodass das höchste Verhältnis nicht automatisch die beste Konfiguration ist. Bei Servoanwendungen sollten Motorträgheit und Lastträgheit gemeinsam berücksichtigt werden, da das Getriebe Einfluss darauf hat, wie der Motor beim Beschleunigen und Abbremsen reagiert. Die Ausgangstragfähigkeit ist auch dann wichtig, wenn das Getriebe direkt eine Riemenscheibe, ein Ritzel, einen Drehtisch oder eine andere externe Last trägt. Ein Planetengetriebe ist daher am wertvollsten, wenn eine kompakte Drehmomentübertragung, dynamische Reaktion und Positionierungsleistung seine speziellere Konstruktion rechtfertigen.
Präzisionsplanetengetriebe sollten nicht automatisch für jede Anwendung zur Drehzahlreduzierung spezifiziert werden, da ihre Vorteile in Bewegungssteuerungssystemen am wertvollsten sind. Ein normaler Förderer, der kontinuierlich in eine Richtung läuft, profitiert möglicherweise nicht von einem extrem geringen Spiel. In diesem Fall kann ein industrielles Spiral- oder Kegelradgetriebe eine zuverlässige Übertragung ohne die zusätzlichen Kosten einer Präzisionsfertigung bieten. An einen servobetriebenen Rundschalttisch werden andere Anforderungen gestellt, da durch wiederholtes Umkehren jedes Maß an Totgang im Getriebe aufgedeckt werden kann. Ein Roboter, eine Pick-and-Place-Einheit, eine CNC-Hilfsachse oder eine automatisierte Montagemaschine können daher ein Präzisions-Planetengetriebe rechtfertigen. Die Torsionssteifigkeit sollte zusammen mit dem Spiel überprüft werden, da beide das Positionierungsverhalten beeinflussen. Das Nennausgangsdrehmoment unterscheidet sich auch vom Not- oder Spitzendrehmoment, daher sollten kurze Beschleunigungslasten bei der Auswahl berücksichtigt werden. Die Eingangsgeschwindigkeit kann bei Servoanwendungen relativ hoch sein und muss innerhalb der Getriebegrenzen bleiben. Die Schmierung sollte den erwarteten Betriebstemperatur- und Drehzahlbereich unterstützen. Auch die Montagegenauigkeit ist wichtig, da ein schlecht mit der Maschine verbundenes Präzisionsgetriebe nicht die erwartete Antriebsleistung erbringen kann. Der Motoradapter und die Eingangskupplung müssen genau zu den Abmessungen der Servowelle passen. Bei der Auswahl eines Planetengetriebes sollten daher Präzision, Steifigkeit, Drehmoment, Trägheit, Geschwindigkeit, Leistung und mechanische Integration als ein System berücksichtigt werden.
Zykloidengetriebe nutzen einen exzentrischen Antriebsmechanismus, um eine oder mehrere Zykloidenscheiben gegen einen Ring aus Stiften oder Rollen anzutreiben. Die resultierende Bewegung führt zu einer starken Geschwindigkeitsreduzierung und verteilt gleichzeitig die Last auf mehrere Kontaktpunkte. Diese Konstruktion bietet hohe Untersetzungsverhältnisse, hohe Stoßbelastungsfestigkeit und ein beträchtliches Ausgangsdrehmoment in einem kompakten Paket. Standard-Zykloiden-Windradgetriebe werden häufig in Industriemaschinen eingesetzt, die eine Übertragung mit niedriger Drehzahl, hohem Drehmoment und hoher Haltbarkeit erfordern. Präzisions-Zykloidengetriebe vom Typ RV erweitern das Konzept für Robotik und hochpräzise Automatisierung. Diese Konstruktionen kombinieren oft Planeten- und Zykloidenstufen, um ein kompaktes Getriebe mit hohem Übersetzungsverhältnis und hoher Steifigkeit zu erreichen. HUAKEs Das Präzisions-RV-Zykloidgetriebe für Robotergelenke ist für Robotergelenke und andere Präzisions-Industriegetriebeanwendungen vorgesehen. Zykloidale Untersetzungsgetriebe sind besonders attraktiv, wenn wiederholte Beschleunigungen, Stoßbelastungen oder ein hohes Ausgangsdrehmoment herkömmliche kleine Getriebe zu einer Herausforderung machen könnten. Ihre große Anzahl gleichzeitiger Kontaktpunkte trägt dazu bei, die mechanische Belastung über das Getriebe zu verteilen. Präzisionsversionen können auch ein geringes Spiel für kontrollierte Bewegungen bieten. Zykloidengetriebe weisen jedoch andere Vibrations-, Lager-, Schmierungs- und Fertigungseigenschaften auf als gewöhnliche Stirnrad- oder Schneckengetriebe. Bei der Auswahl sollten daher anwendungsspezifische Daten berücksichtigt werden und nicht davon ausgegangen werden, dass ein Zykloidengetriebe allein durch ein hohes Übersetzungsverhältnis geeignet ist. Robotik ist eine wichtige Anwendung, aber zykloide Untersetzungsgetriebe können auch Automatisierung, Drehpositionierung, Handhabungssysteme und andere Mechanismen mit hoher Last und niedriger Geschwindigkeit unterstützen.
Zykloid- und Planetengetriebe konkurrieren häufig in der Präzisionsautomatisierung, da beide eine kompakte Drehmomentübertragung ermöglichen können. Planetengetriebe verteilen das Drehmoment auf mehrere Planetenräder und können in Servoanwendungen eine hervorragende dynamische Leistung liefern. Zykloidengetriebe nutzen einen anderen Mechanismus mit vielen Kontaktpunkten und können eine starke Stoßbelastungsfähigkeit und hohe Untersetzungsverhältnisse bieten. Eine Präzisionsplaneteneinheit kann dort attraktiv sein, wo hohe Eingangsgeschwindigkeit, moderate Übersetzungsverhältnisse, kompakte Inline-Montage und Servointegration Priorität haben. Ein Präzisions-RV-Zykloidengetriebe kann dort attraktiv sein, wo hohe Steifigkeit, hohes Ausgangsdrehmoment, Schlagfestigkeit und große Untersetzungsverhältnisse in einer kompakten Verbindung erforderlich sind. Roboteranwendungen zeigen diesen Unterschied deutlich, da unterschiedliche Roboterachsen unterschiedliche Anforderungen an Drehmoment, Trägheit, Größe und Präzision stellen können. Das Spiel muss anhand der Herstellerdaten und nicht nur anhand des Getriebetyps verglichen werden, da die tatsächliche Leistung von der Konstruktions- und Fertigungsgenauigkeit abhängt. Gleiches gilt für Effizienz und Steifigkeit. Das Gewicht kann bei beweglichen Robotergelenken eine erhebliche Rolle spielen, da jedes Kilogramm, das einer Achse hinzugefügt wird, die von anderen Achsen aufgenommene Last erhöht. Die Integration des Abtriebslagers ist auch dann wichtig, wenn das Untersetzungsgetriebe erhebliche externe Momentlasten aushält. Bei Maschinen, die Millionen wiederholter Zyklen durchführen, sollten Wartung und erwartete Lebensdauer berücksichtigt werden. Die endgültige Wahl hängt daher vom Bewegungsprofil ab und nicht von der einfachen Aussage, dass die Zykloiden- oder Planetentechnologie immer überlegen ist.
Stirnradgetriebe sind robuste Industriegetriebe, die auf Stirnradsätzen basieren und häufig in schweren mechanischen Getrieben eingesetzt werden. Sie werden häufig mit größeren Maschinen in Verbindung gebracht, bei denen ein hohes Drehmoment, lange Betriebsstunden, strukturelle Festigkeit und eine langlebige Getriebekonstruktion wichtiger sind als die Erzielung eines möglichst kleinen Getrieberaums. Bei diesen Konstruktionen sind parallele Wellen üblich und es können mehrere Stufen verwendet werden, um das erforderliche Gesamtuntersetzungsverhältnis zu erreichen. Gehärtete Zahnradzähne können eine hohe Belastbarkeit unterstützen und die Verschleißfestigkeit verbessern, wenn sie mit der richtigen Schmierung und Ausrichtung kombiniert werden. Bergbaumaschinen, Metallurgie, Schüttguttransport, große Förderanlagen, industrielle Verarbeitungsanlagen und andere Hochleistungssysteme sind häufige Anwendungsbereiche. Zylindrische Untersetzungsgetriebe können körperlich größer sein als kompakte Planeten- oder Schneckengetriebe, Industriemaschinen verfügen jedoch häufig über ausreichend Einbauraum, um sie unterzubringen. Ihr größeres Gehäuse bietet außerdem Platz für umfangreiche Wellen, Lager und Getriebesätze, die anspruchsvollen mechanischen Belastungen standhalten. Das Wärmemanagement ist nach wie vor wichtig, da große Kraftübertragungen auch bei gutem mechanischen Wirkungsgrad Wärme erzeugen. Ölmenge, Schmiermethode, Betriebstemperatur, Lageranordnung und Kühloptionen können daher Teil des Auswahlprozesses sein. Externe Wellenbelastungen sollten überprüft werden, wenn große Kupplungen, Riemenscheiben oder andere Getriebekomponenten direkt mit dem Getriebe verbunden sind. Mit zunehmender Getriebegröße und steigendem Drehmoment werden die Steifigkeit und Ausrichtung des Fundaments immer wichtiger. Zylindrische Untersetzungsgetriebe werden daher am besten als industrielle Kraftübertragungsgeräte und nicht einfach als größere Versionen kleiner Getriebemotoren betrachtet.
Der praktische Unterschied zwischen Reduzierstücktypen wird deutlicher, wenn die gleichen Maschinenanforderungen über mehrere Konstruktionen hinweg verglichen werden. Spiralgetriebe sind eine gute Allround-Lösung für industrielle Anwendungen, die eine effiziente kontinuierliche Übertragung erfordern. Fasenreduzierer bieten eine ähnliche industrielle Zuverlässigkeit und erfüllen gleichzeitig die Anforderungen an rechtwinklige Layouts. Schneckenreduzierer legen Wert auf eine kompakte rechtwinklige Installation und eine praktische Untersetzung mit hohem Übersetzungsverhältnis. Planetengetriebe legen in kompakten Koaxialsystemen den Schwerpunkt auf Drehmomentdichte und Präzision. Bei zykloiden Untersetzungsgetrieben stehen hohe Übersetzungsverhältnisse, Lastverteilung, Stoßfestigkeit und Präzision in ausgewählten Konfigurationen im Vordergrund. Zylindrische Untersetzungsgetriebe konzentrieren sich auf die robuste Hochleistungskraftübertragung für große Maschinen. Der Wirkungsgrad variiert nicht nur zwischen den Getriebetypen, sondern auch je nach Übersetzung, Anzahl der Stufen, Last, Geschwindigkeit und Schmierbedingungen. Das Spiel variiert auch je nach Produktdesign, sodass ein Präzisions-Planetengetriebe nicht fair mit einem standardmäßigen industriellen Schneckengetriebe verglichen werden kann, wenn nur generische Getriebekategorien verwendet werden. Der Installationsraum kann einige Optionen eliminieren, bevor Effizienz oder Kosten überhaupt berücksichtigt werden. Auch die Motorausrichtung kann die Entscheidung beeinflussen, da rechtwinklige Untersetzungsgetriebe dort passen, wo Reihengetriebe nicht passen. Der Kaufpreis sollte daher nur als Teil des Vergleichs betrachtet werden. Betriebsenergie, Wartung, Ausfallzeiten, Ersatzverfügbarkeit und erwartete Lebensdauer können im Laufe der Jahre des Maschinenbetriebs von größerer Bedeutung sein.
| Anforderung | wahrscheinlich Reduzierrichtung |
|---|---|
| Effizienter Dauerförderbetrieb | Spiralförmig |
| Effiziente 90°-Industrieübertragung | Fase |
| Kompakter Winkelantrieb mit hoher Übersetzung | Wurm |
| Kompaktes Servogetriebe | Planetarisch |
| Präzisions-Robotergelenk mit hoher Übersetzung | Zykloide / RV |
| Schwere industrielle Kraftübertragung | Zylindrisch |
| Spielarme Positionierung | Präzisionsplaneten- oder Zykloidengetriebe |
| Einfache wirtschaftliche Gesamtreduzierung | Je nach Ausführung Schnecken- oder Standardspiralgewinde |
Die Auswahl des richtigen Untersetzungsgetriebetyps beginnt mit den Betriebsdaten und nicht mit der bevorzugten Getriebefamilie. Notieren Sie zunächst die Motorleistung und die normale Eingangsdrehzahl, da diese die mechanische Leistung definieren, die in das Getriebe gelangt. Bestimmen Sie dann die erforderliche Abtriebsgeschwindigkeit, damit das ungefähre Untersetzungsverhältnis berechnet werden kann. Das kontinuierliche Ausgangsdrehmoment sollte anhand der realen Maschinenlast ermittelt werden und nicht nur anhand der Motorgröße geschätzt werden. Anlaufdrehmoment und Stoßbelastungen sollten getrennt betrachtet werden, da sie um ein Vielfaches höher sein können als das normale Betriebsdrehmoment. Der Arbeitszyklus ist wichtig, da ein Getriebe, das kontinuierlich läuft, anderen thermischen Bedingungen ausgesetzt ist als eines, das nur wenige Minuten pro Stunde läuft. Anschließend sollte die Wellenanordnung ermittelt werden, da einige Maschinen eine Inline-Übertragung erfordern, während andere einen parallelen oder rechtwinkligen Abtrieb benötigen. Der verfügbare Einbauraum kann die möglichen Reduzierertypen weiter einschränken. Präzisionsanforderungen sollten dokumentiert werden, wenn die Maschine häufig rückwärts fährt oder eine kontrollierte Positionierung durchführt. Effizienz wird immer wichtiger, je mehr Motorleistung und jährliche Betriebsstunden erforderlich sind. Umgebungstemperatur, Staub, Feuchtigkeit, korrosive Chemikalien, Abwaschungen und Außeneinwirkung können die Anforderungen an Gehäuse, Dichtungen, Schmiermittel und Motorschutz beeinflussen. Bei der endgültigen Auswahl sollten mehrere geeignete Reduzierstrukturen mit denselben Betriebsdaten verglichen werden, anstatt zunächst ein Produkt auszuwählen und zu versuchen, die Maschine daran anzupassen.
| Zu stellende | Fragen |
|---|---|
| Eingangsleistung | Welche Motorleistung (kW oder PS) treibt das Untersetzungsgetriebe an? |
| Eingabegeschwindigkeit | Was sind normale und maximale Drehzahl? |
| Ausgabegeschwindigkeit | Welche Maschinengeschwindigkeit ist erforderlich? |
| Übersetzungsverhältnis | Welches Verhältnis erzeugt diese Geschwindigkeit? |
| Kontinuierliches Drehmoment | Welche Last ist die meiste Zeit in Betrieb? |
| Spitzendrehmoment | Was passiert beim Starten, Stoppen oder Stau? |
| Betriebszeiten | Aussetz- oder Dauerbetrieb? |
| Schachtanordnung | Inline, parallel oder rechtwinklig? |
| Präzision | Ist ein geringes Spiel erforderlich? |
| Raum | Welche Installationshülle ist verfügbar? |
| Umfeld | Staub, Feuchtigkeit, Hitze, Korrosion, Außeneinsatz? |
| Wartung | Wie einfach lassen sich Schmierstoffe und Dichtungen warten? |
Es gibt kein optimales Untersetzungsgetriebe, da ein Getriebe auf die mechanischen und betrieblichen Anforderungen der Maschine abgestimmt sein sollte. Ein Hersteller, der sich für einen Antrieb für einen kontinuierlich laufenden Schüttgutförderer entscheidet, legt möglicherweise Wert auf Effizienz, Drehmomentkapazität und Lebensdauer, was eine spiralförmige Konstruktion begünstigen kann. Eine Verpackungsmaschine mit begrenztem Platzangebot und einer 90-Grad-Wellenanordnung kann einen kompakten Kegelreduzierer bevorzugen. Ein kleiner Mechanismus, der ein großes Übersetzungsverhältnis in einem kurzen rechtwinkligen Gehäuse erfordert, kann ein Schneckengetriebe praktisch machen. Ein Servo-Indexierungssystem kann ein Planetengetriebe bevorzugen, da Präzision und dynamische Reaktion wichtiger sind als nur die Kosten. Ein Industrierobotergelenk bevorzugt möglicherweise ein präzises Zykloidendesign, da die Achse ein kompaktes, hohes Drehmoment, eine starke Steifigkeit und eine wiederholte Positionierung erfordert. Ein schwerer Bergbauantrieb erfordert möglicherweise ein viel größeres zylindrisches oder schweres Industriegetriebe mit starken Wellen und Lagern. Das Getriebe muss außerdem zum Motor, zur Kupplung, zur Abtriebswelle, zum Rahmen und zur angetriebenen Maschine passen, sodass die Auswahl des Untersetzungsgetriebes nicht vom gesamten mechanischen Design getrennt werden kann. Ingenieure sollten das nutzbare Drehmoment vergleichen und nicht nur die theoretische Drehmomentvervielfachung. Die Wärmekapazität des Getriebes sollte auch bei Dauerbetrieb oder hoher Umgebungstemperatur überprüft werden. Der Servicefaktor sollte den Schweregrad der Anwendung widerspiegeln, anstatt für alle Computer den gleichen Wert zu verwenden. Das beste Getriebe ist daher dasjenige, das die Anforderungen an Drehmoment, Geschwindigkeit, Präzision, Effizienz, Verpackung, Haltbarkeit und Wartung ohne unnötige Überdimensionierung erfüllt.
HUAKE bietet mehrere Untersetzungsgetriebetechnologien an, die es industriellen Käufern ermöglichen, eine Getriebestruktur entsprechend der Anwendung auszuwählen, anstatt jede Maschine an eine Getriebefamilie anzupassen. Die aktuelle Produktpalette umfasst Stirnrad-, Kegelrad-, Planeten-, Schnecken-, Zykloiden- und Zylindergetriebe sowie Getriebemotoren und Schneckengetriebe. Optionen für Spiralgetriebe können Förderbänder, industrielle Produktionsanlagen, Verarbeitungsmaschinen und andere Übertragungssysteme im Dauerbetrieb unterstützen. Kegelradgetriebe bieten rechtwinklige Lösungen für Maschinen, bei denen eine effiziente Richtungsänderung und eine kompakte Installation erforderlich sind. Schneckengetriebe bieten eine weitere rechtwinklige Option für Anwendungen, bei denen Übersetzungsbereich, kompakte Bauweise und allgemeine mechanische Übertragung Priorität haben. Planetengetriebe erfüllen die Anforderungen an kompakte Getriebe mit hohem Drehmoment und Präzision. Zykloidenreduzierer erweitern das Sortiment auf Anwendungen mit hohem Übersetzungsverhältnis, stoßfester Bewegung und Roboterbewegungen. Zylindrische und schwere Industriegetriebe unterstützen größere mechanische Antriebe, bei denen die strukturelle Kapazität im Vordergrund steht. Käufer sollten HUAKE Motorleistung, Eingangsgeschwindigkeit, Ausgangsgeschwindigkeit, erforderliches Drehmoment, Spitzenlast, Betriebsstunden, Montageanordnung, Wellenanforderungen und Umgebungsbedingungen mitteilen, bevor sie eine endgültige Auswahl anfordern. Präzisionsanwendungen sollten auch akzeptable Spiel- und Bewegungseigenschaften aufweisen. Bestehende Geräteaustauschprojekte sollten die aktuellen Getriebeabmessungen und Wellendetails umfassen, damit die mechanische Austauschbarkeit bewertet werden kann. Ein breites Produktportfolio ist dann am nützlichsten, wenn es den Vergleich mehrerer Getriebekonzepte für die gleiche Maschinenanforderung ermöglicht, anstatt einfach die Anzahl der Katalogmodelle zu erhöhen.
Zu den Haupttypen von Untersetzungsgetrieben gehören Stirnrad-, Kegelrad-, Schnecken-, Planeten-, Zykloiden- und Zylinderkonstruktionen, und jeder Typ löst eine andere Kombination von Getriebeanforderungen. Spiralgetriebe sorgen für einen reibungslosen und effizienten Betrieb vieler allgemeiner Industrieantriebe. Kegelradgetriebe sind besonders nützlich, wenn die Kraft über eine rechtwinklige Anordnung übertragen werden muss, ohne dass die von Industriemaschinen mit Getriebe erwartete Effizienz beeinträchtigt werden muss. Schneckengetriebe bieten eine kompakte rechtwinklige Übertragung und können große Übersetzungsverhältnisse in einem relativ einfachen Paket erreichen. Planetengetriebe bieten eine hohe Drehmomentdichte und werden häufig dort eingesetzt, wo es auf kompakte Größe und präzise Bewegung ankommt. Zykloidgetriebe bieten hohe Untersetzungsverhältnisse, hohe Schlagfestigkeit und Präzisionsfähigkeit für Robotik und andere anspruchsvolle Automatisierungsanwendungen. Zylindrische Reduzierstücke unterstützen die Kraftübertragung in der Schwerindustrie, bei der Belastbarkeit und strukturelle Haltbarkeit im Vordergrund stehen. Der Getriebetyp sollte niemals allein aufgrund des Übersetzungsverhältnisses ausgewählt werden, da Drehmoment, Arbeitszyklus, Wirkungsgrad, Montage, Spiel, thermische Bedingungen und Umgebung die Leistung beeinflussen. Der Anschaffungspreis sollte auch mit dem Energieverbrauch, der Wartung, der Lebensdauer und den Ausfallzeiten verglichen werden. Ein kostengünstiger Reduzierer kann teuer werden, wenn er ineffizient arbeitet oder schlecht auf die Last abgestimmt ist. HUAKE bietet verschiedene Reduzierstrukturen an, die für verschiedene mechanische Systeme und industrielle Anwendungen bewertet werden können. Der effektivste Auswahlprozess beginnt mit vollständigen Maschinendaten und vergleicht dann die Getriebetechnologien, die diese Anforderungen erfüllen können.
Zu den Haupttypen gehören Stirnrad-, Kegelrad-, Schnecken-, Planeten-, Zykloiden- und Zylindergetriebe. Schrägstirnradgetriebe verwenden abgewinkelte Zahnradzähne für eine reibungslose industrielle Übertragung. Kegelradgetriebe ändern die Kraftrichtung zwischen sich kreuzenden Wellen. Schneckengetriebe kombinieren eine Schnecke und ein Schneckenrad für eine kompakte rechtwinklige Untersetzung. Planetengetriebe verteilen das Drehmoment auf mehrere Planetenräder. Zykloidengetriebe nutzen eine exzentrische Zykloidenbewegung und mehrere Kontaktpunkte. Zylindrische Reduzierstücke werden üblicherweise für eine robuste industrielle Kraftübertragung verwendet. Jeder Typ bietet eine andere Kombination aus Effizienz, Verhältnis, Größe, Drehmoment und Präzision. Auch die Wellenanordnung unterscheidet sich je nach Getriebeausführung. Einige Anwendungen können mehrere Reduzierertypen erfolgreich verwenden. Die endgültige Auswahl sollte daher auf den vollständigen Maschinenanforderungen und nicht nur auf dem Getriebenamen basieren.
Mehrere Untersetzungsgetriebetypen können ein hohes Drehmoment liefern, daher hängt die Antwort von den Betriebsbedingungen ab. Planetengetriebe bieten eine hohe Drehmomentdichte bei kompakten Abmessungen. Zykloidengetriebe können außerdem erhebliche Drehmomente übertragen und Stoßbelastungen effektiv bewältigen. Große Stirnrad- und Stirnradgetriebe werden häufig zur Drehmomentübertragung in der Schwerindustrie eingesetzt. Ein für ein hohes Drehmoment ausgelegtes Getriebe kann dennoch ungeeignet sein, wenn die Wellenanordnung nicht zur Maschine passt. Auch die Ausgangstragfähigkeit muss berücksichtigt werden. Das Spitzendrehmoment unterscheidet sich vom Dauernenndrehmoment. Bei der Auswahl sollten Anlauf- und Stoßbelastungen berücksichtigt werden. Das Übersetzungsverhältnis beeinflusst die Drehmomentvervielfachung, hebt jedoch nicht die strukturellen Grenzen des Getriebes auf. Im Dauerbetrieb kann die Wärmekapazität wichtig werden. Das beste Untersetzungsgetriebe mit hohem Drehmoment ist daher das Design, das die Anforderungen an Drehmoment, Drehzahl, Montage, Leistung und Betriebsfaktor gleichermaßen erfüllt.
Stirnrad- und Kegelradgetriebe können in vielen industriellen Anwendungen für eine hohe Übertragungseffizienz sorgen. Auch Planetengetriebe können bei richtiger Dimensionierung eine effiziente Kraftübertragung bieten. Der Wirkungsgrad des Schneckengetriebes kann stärker schwanken, da Schnecke und Rad einen größeren Gleitkontakt haben. Der tatsächliche Wirkungsgrad hängt vom Übersetzungsverhältnis, der Stufenzahl, der Eingangsdrehzahl, dem Schmierstoff, der Temperatur und der Last ab. Ein leicht belastetes Getriebe arbeitet möglicherweise nicht mit der gleichen Effizienz wie ein Getriebe, das nahe seinem vorgesehenen Auslegungspunkt arbeitet. Auch mehrere Reduktionsstufen führen zu zusätzlichen Verlusten. Die Fertigungsgenauigkeit beeinflusst den Zahnradkontakt und die Reibung. Für einen effizienten Betrieb ist die richtige Schmierung unerlässlich. Lange Betriebsstunden machen kleine Wirkungsgradunterschiede wirtschaftlich bedeutsamer. Eine kontinuierlich laufende Industriemaschine sollte daher die Effizienzdaten des Herstellers im vorgesehenen Betriebspunkt vergleichen. Keinem Getriebetyp sollte für jedes Modell und jede Übersetzung ein universeller Effizienzprozentsatz zugewiesen werden.
Stirnradgetriebe werden häufig für Fördersysteme verwendet, da sie eine reibungslose Übertragung, einen guten Wirkungsgrad und eine starke Dauerbetriebsleistung bieten. Spiralreduzierer mit paralleler Welle können besonders nützlich sein, wenn die Einbaulänge begrenzt ist. Kegelreduzierer können ausgewählt werden, wenn die Fördereranordnung eine rechtwinklige Motoranordnung erfordert. Schneckengetriebe eignen sich möglicherweise für kleinere oder intermittierende Förderer, bei denen kompakte Bauweise und Kosten im Vordergrund stehen. Schwere Schüttgutförderer können viel größere Industriegetriebe erfordern. Das erforderliche Drehmoment hängt von der Bandbelastung, den Startbedingungen, der Steigung, der Reibung und der Förderbandlänge ab. Ein Volllaststart kann ein viel höheres Drehmoment erfordern als der normale Betrieb. Betriebsstunden wirken sich auch auf die Getriebewahl aus. Abtriebswelle und Montageanordnung sollten zur Riemenscheibe oder zum Förderbandrahmen passen. Umgebungsstaub und Feuchtigkeit sollten berücksichtigt werden. Das richtige Förderbandreduzierstück sollte daher anhand der tatsächlichen Förderbandberechnungen ausgewählt werden und nicht nur anhand der Förderbandbreite.
Planetengetriebe verwenden ein Sonnenrad, mehrere Planetenräder, einen Träger und ein Hohlrad. Zykloidengetriebe verwenden exzentrische Zykloidenscheiben oder verwandte Mechanismen, die mit mehreren Stiften oder Rollen in Eingriff stehen. Planetenkonstruktionen können eine kompakte Drehmomentübertragung und eine gute Servoreaktion ermöglichen. Präzisions-Planetengetriebe werden häufig in Automatisierungs- und Positionierungssystemen eingesetzt. Zykloide Untersetzungsgetriebe können hohe Übersetzungsverhältnisse und eine hohe Widerstandsfähigkeit gegen Stoßbelastungen bieten. Präzisions-RV-Zykloideneinheiten werden häufig mit Robotergelenkanwendungen in Verbindung gebracht. Beide Typen können spielarm gefertigt werden. Ihre Steifigkeit, Effizienz, Gewicht und Trägheit variieren je nach Design. Auch die Anordnung der An- und Abtriebslager kann unterschiedlich sein. Die richtige Wahl hängt von der Motorgeschwindigkeit, dem Übersetzungsverhältnis, der Last, der Positionierungsgenauigkeit, der Stoßbelastung, den Abmessungen und dem Arbeitszyklus ab. Es ist daher besser, bestimmte Getriebespezifikationen zu vergleichen, als davon auszugehen, dass eine Technologie immer präziser ist.
Beide können eine rechtwinklige Übertragungsanordnung bieten, verwenden jedoch unterschiedliche Getriebemechanismen. Ein Kegelradgetriebe verwendet Kegel- oder Spiralkegelräder zwischen sich kreuzenden Wellen. Viele Industriedesigns kombinieren auch Spiral- und Kegelstufen. Ein Schneckengetriebe verwendet eine schraubenartige Schnecke, die in ein Schneckenrad eingreift. Der größere Gleitkontakt im Schneckengetriebe kann zu unterschiedlichen Wirkungsgraden und thermischen Eigenschaften führen. Kegelradgetriebe sind oft attraktiv für industrielle Daueranwendungen, bei denen es auf Effizienz ankommt. Schneckengetriebe bieten eine kompakte Bauweise und hohe Untersetzungsverhältnisse. Auch die Anschaffungskosten können abweichen. Die Maschinengröße kann Einfluss darauf haben, welche Konfiguration besser passt. Der Arbeitszyklus sollte berücksichtigt werden, da kontinuierliche Verluste bei Maschinen mit langer Laufzeit eine größere Rolle spielen. Auch die Backdriving-Anforderungen sollten sorgfältig geprüft werden. Das beste Winkelgetriebe hängt von Übersetzung, Drehmoment, Effizienz, Wärme, Platzbedarf und Lebenszykluskosten ab.
Beginnen Sie mit Motorleistung und Eingangsgeschwindigkeit. Ermitteln Sie die erforderliche Abtriebsgeschwindigkeit und berechnen Sie das ungefähre Untersetzungsverhältnis. Berechnen Sie das Dauerlastdrehmoment und identifizieren Sie Spitzen- oder Stoßbelastungen. Legen Sie fest, wie viele Stunden pro Tag das Getriebe in Betrieb sein soll. Stellen Sie fest, ob die Wellen gerade, parallel oder rechtwinklig sein müssen. Stellen Sie fest, ob für die Positionierung ein geringes Spiel erforderlich ist. Messen Sie den verfügbaren Einbauraum aus. Überprüfen Sie die Umgebung auf Staub, Feuchtigkeit, Chemikalien oder hohe Temperaturen. Definieren Sie die erforderliche Montagemethode und Abtriebswellenverbindung. Berücksichtigen Sie die Übertragungseffizienz, wenn die Maschine über einen längeren Zeitraum in Betrieb ist. Vergleichen Sie dann mehrere Reduziertechnologien, die diese Anforderungen erfüllen können. Bei der endgültigen Modellauswahl sollten Drehmoment-, Wärme-, Lager-, Geschwindigkeits- und Betriebsfaktordaten des Herstellers und nicht nur das Übersetzungsverhältnis berücksichtigt werden.


