


Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-10-13 Origen: Sitio


En el complejo mundo de la ingeniería de instalaciones y fabricación, la utilización de terminología precisa dicta la eficiencia del sistema. Los especialistas en adquisiciones y los diseñadores mecánicos con frecuencia confunden estos términos y los tratan como componentes intercambiables. Si bien operan en conjunto dentro de un ámbito más amplio arquitectura de accionamiento industrial , son equipos fundamentalmente diferentes.
Tomar una decisión incorrecta durante la fase de diseño genera presupuestos de mantenimiento inflados y espacio físico desperdiciado en la fábrica. La cuestión central surge de un malentendido entre la generación de energía y la modificación de ella. Un motorreductor es una unidad electromecánica integrada que contiene tanto el motor como el mecanismo de engranaje. Por el contrario, una unidad independiente es estrictamente un componente mecánico pasivo que se utiliza únicamente para reducir la velocidad. Este análisis proporciona una perspectiva de ingeniería objetiva, equipando a los compradores con el conocimiento técnico necesario para seleccionar la configuración óptima para aplicaciones de campo específicas.
Para comprender verdaderamente las distinciones de este equipo, primero debemos aislar los componentes individuales. Desde el punto de vista de la ingeniería, este es un dispositivo pasivo. No genera energía mecánica por sí solo. En cambio, debe ser impulsado por una fuente de energía externa, generalmente un motor eléctrico de CA o CC, un motor de combustión interna o un sistema hidráulico.
La función principal es la transmisión de potencia mecánica. Toma la entrada de alta velocidad y bajo par generada por el motor primario y la convierte en una salida de baja velocidad y alto par. Esta multiplicación del par se produce a través de disposiciones de engranajes internos específicos. Ya sea que utilice juegos de engranajes helicoidales, cónicos, helicoidales o planetarios, el mecanismo permite que un motor estándar mueva cargas excepcionalmente pesadas que de otro modo carecería de la fuerza bruta para manejar.
En la nomenclatura de adquisiciones industriales, este componente se denomina frecuentemente reductor de velocidad . La arquitectura interna consta de engranajes mecanizados con precisión, ejes de entrada y salida robustos, cojinetes de elementos rodantes para soportar cargas radiales y sellos de alta resistencia para retener el aceite lubricante. Debido a que es una unidad independiente, cuenta con una brida de entrada estandarizada diseñada para aceptar un motor separado mediante un acoplamiento mecánico.
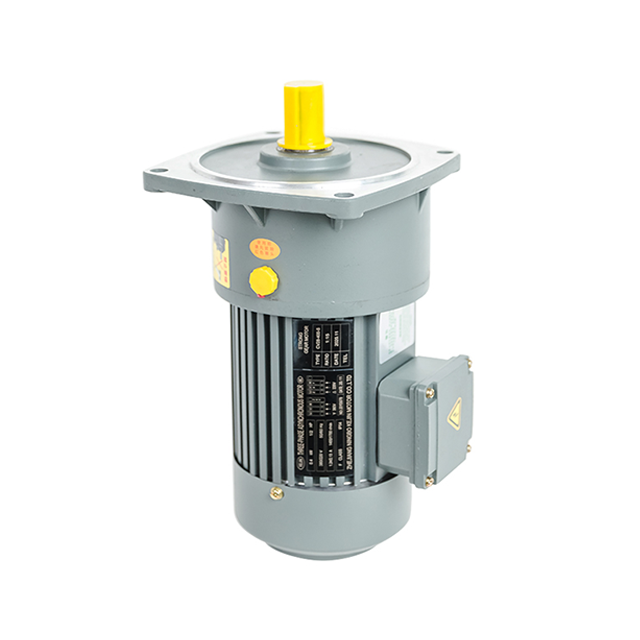
Este sistema representa un enfoque altamente integrado para la transmisión de potencia mecánica. Por definición, es un componente único y cohesivo que alberga tanto un motor eléctrico como un tren de engranajes dentro de un marco unificado. En lugar de tratar la generación y modificación de energía como dos entidades separadas que requieren ensamblaje en el campo, los fabricantes las diseñan como un único sistema continuo.
El principio operativo se basa en gran medida en la integración interna directa. La parte del motor eléctrico genera la rotación inicial de alta velocidad. Sin embargo, en lugar de enviar esta velocidad bruta a través de un eje de motor estándar a un acoplamiento externo, el eje del rotor se extiende directamente al tren de engranajes. Los engranajes adjuntos modifican inmediatamente esa potencia de rotación. En todos los sectores manufactureros mundiales, esta unidad integrada es ampliamente conocida como motorreductor.
El principal atractivo de este diseño es la sinergia garantizada. Cuando los ingenieros especifican una unidad integrada, invierten en un sistema donde la curva de par del motor, la capacidad térmica y la velocidad operativa se adaptan perfectamente a los límites mecánicos del reductor. Por ejemplo, las modernas unidades helicoidales de la serie R pueden manejar pares de salida de hasta 18.000 Nm con relaciones que van desde 1,3 hasta más de 28.000. Esta combinación a nivel de fábrica garantiza una eficiencia energética óptima y proporciona una solución optimizada desde el primer momento.
Si observamos las tendencias actuales de impulso industrial, se observa un cambio masivo hacia sistemas integrados de alta eficiencia y habilitados para IoT. Impulsados por estrictos estándares energéticos globales, los gerentes de planta están migrando de configuraciones modulares más antiguas a paquetes de unidades de clase IE3 o IE4. Los inmuebles en las fábricas se están volviendo cada vez más caros, lo que lleva a los ingenieros a priorizar las superficies compactas.
Además, los fabricantes de equipos originales se están alejando activamente de las configuraciones que requieren mucha mano de obra. La industria reconoce que los costos ocultos de los sistemas independientes (específicamente las horas de mano de obra requeridas para la alineación láser y el tiempo de inactividad causado por el corte del acoplamiento) a menudo superan los beneficios de la modularidad. En consecuencia, el mercado está girando hacia unidades selladas de fábrica y con energía optimizada que admiten el monitoreo de condiciones en tiempo real. El seguimiento de las señales de vibración y la degradación del aceite directamente desde la unidad motriz se está convirtiendo rápidamente en el nuevo estándar en las líneas de producción automatizadas.
Al evaluar esta dinámica, las distinciones se vuelven vívidamente claras al analizar la generación de energía, la huella física, los requisitos de alineación y los protocolos de mantenimiento. La siguiente tabla describe las diferencias empíricas entre los dos sistemas.
| Característica Criterios | de reductor de velocidad independiente | Sistema integrado |
|---|---|---|
| Generación de energía | Dispositivo mecánico pasivo. No se puede generar movimiento de forma independiente. | Dispositivo electromecánico activo. Genera y reduce energía simultáneamente. |
| Huella Física | Huella general más grande. Requiere acoplamientos externos y placas base extendidas. | Muy compacto. Elimina acoplamientos externos y placas adaptadoras. |
| Alineación del eje | Requiere alineación manual por parte de técnicos que utilizan indicadores de cuadrante o herramientas láser. | Prealineado en fábrica. El piñón del motor interactúa directamente con el tren de engranajes. |
| Reemplazo de componentes | Modular. Un motor averiado se puede cambiar dejando el accionamiento mecánico en su lugar. | Integrado. Una falla catastrófica del motor puede requerir el reemplazo de toda la unidad. |
La mayor fortaleza de una configuración independiente es su modularidad incomparable. Al mantener separados los componentes mecánicos y eléctricos, los ingenieros de las instalaciones tienen la libertad de combinar el reductor con motores primarios altamente especializados. Si una aplicación está ubicada en una planta de productos químicos peligrosos, una norma La caja de cambios se puede acoplar con un motor especializado a prueba de explosiones.
En términos prácticos, los sistemas independientes a menudo resultan en reemplazos específicos más baratos. Imagine un escenario en el que un pico repentino de voltaje eléctrico quema los devanados del estator. En lugar de desechar todo el conjunto de transmisión, los equipos de mantenimiento simplemente desatornillan el motor dañado, compran un reemplazo disponible y lo conectan al reductor existente.
Esta modularidad conlleva inevitablemente distintos inconvenientes mecánicos. La combinación de un motor, un mecanismo de acoplamiento y un reductor requiere una huella física significativamente mayor. Esta voluminosa disposición resulta muy problemática en instalaciones de fabricación con limitaciones de espacio.
Más importante aún, existe un grave riesgo de desalineación del eje. Imagínese a un técnico de mantenimiento pasando horas ajustando minuciosamente los paquetes de cuñas debajo de la placa base de un motor. Si los ejes están desalineados incluso por una fracción de milímetro, se inducen cargas radiales parásitas. Con el tiempo, esta fricción provoca una vibración excesiva, un desgaste prematuro de los rodamientos y, eventualmente, una falla catastrófica.
La ventaja más importante aquí es el diseño compacto que ahorra espacio. Debido a que el motor y el reductor comparten una carcasa común, es la solución ideal para máquinas con espacios reducidos. Los compradores también se benefician de una compatibilidad garantizada. Los fabricantes realizan rigurosas pruebas de carga para garantizar que el motor no domine los engranajes, maximizando la longevidad general.
En concreto, la instalación en campo se simplifica enormemente. Debido a que no hay acoplamiento externo, se elimina por completo la alineación del eje. Los técnicos simplemente atornillan la unidad al marco de la máquina, cablean las conexiones eléctricas y comienzan a operar. Esta naturaleza plug-and-play reduce drásticamente el tiempo de instalación y elimina los errores de ensamblaje del usuario final.
El principal inconveniente es una reducción notable de la flexibilidad a largo plazo. Una vez comprado, las especificaciones están en gran medida fijadas. Si las demandas de la aplicación cambian (requiriendo un motor con un voltaje diferente o una clasificación de gabinete IP específica) a menudo es imposible cambiar solo el motor.
Además, reparar diseños patentados o altamente sellados puede resultar complejo. Si un diente de un engranaje se rompe o el estator eléctrico falla, a menudo se debe retirar todo el conjunto de la línea de producción y enviarlo a una instalación especializada para su remanufactura. Esta falta de modularidad puede aumentar el tiempo de inactividad operativa si no se mantienen unidades de repuesto en el inventario.
Tomar la decisión de ingeniería correcta requiere una evaluación exhaustiva de sus limitaciones operativas específicas. Al finalizar su estrategia de adquisiciones, evalúe los siguientes criterios directamente en comparación con las condiciones de su campo.
Evalúe sus limitaciones de espacio: el espacio físico suele ser la limitación más rígida en el diseño de instalaciones. Si la maquinaria requiere un mecanismo de accionamiento que quepa dentro de un espacio reducido, como dentro del marco de un sistema transportador compacto o un vehículo guiado automatizado, los ingenieros deberían inclinarse fuertemente hacia una unidad integrada. La eliminación del hardware de acoplamiento externo la convierte en la opción lógica.
Evalúe los requisitos de su motor: considere las demandas ambientales y eléctricas de su operación. ¿Necesita una marca de motor muy específica para mantener la coherencia del inventario? ¿El medio ambiente necesita un motor de acero inoxidable resistente al lavado para el procesamiento de alimentos? En escenarios que exigen generación de energía especializada, utilizar una unidad independiente con una brida de entrada estándar NEMA o IEC proporciona la flexibilidad necesaria.
Considere el costo total de propiedad: el costo de compra inicial es solo una métrica. Los ingenieros deben tener en cuenta el tiempo de instalación y las tarifas de mano de obra. Las unidades integradas ahorran mucho dinero por adelantado en mano de obra, servicios de alineación láser y hardware de acoplamiento. Por el contrario, las unidades independientes podrían ofrecer un costo de ciclo de vida más bajo en entornos hostiles donde los motores se queman con frecuencia, ya que reemplazar un motor aislado es más económico.
Analice las capacidades de mantenimiento: sea realista acerca de la experiencia técnica de su personal de mantenimiento en el sitio. ¿Su equipo cuenta con las herramientas especializadas y la capacitación necesarias para alinear perfectamente un motor y un reductor de velocidad? Si falta experiencia en alineación, optar por una unidad integrada alineada de fábrica es una forma proactiva de evitar errores del usuario.
Las diferencias teóricas se traducen en distintas aplicaciones prácticas en diversos sectores industriales. Comprender dónde sobresale cada sistema ayuda a acotar el proceso de selección.
Donde sobresalen los sistemas integrados: debido a su naturaleza confiable y compacta, estas unidades son la columna vertebral de la fabricación liviana a mediana. Se destacan en aplicaciones que requieren velocidad y torque constantes en espacios reducidos. Los encontrará principalmente manejando sistemas de manejo de equipaje en aeropuertos, líneas de embotellado, maquinaria de envasado farmacéutico y transportadores de almacén automatizados.
Donde sobresalen los sistemas independientes: las unidades modulares dominan la industria pesada, donde se prioriza la potencia bruta, la durabilidad extrema y el reemplazo rápido de componentes. Son la opción estándar para transportadores de minería de servicio pesado, agitadores químicos a gran escala, hornos de cemento y maquinaria de extrusión. En estos entornos extremos, aislar el tren de engranajes mecánicos del motor eléctrico actúa como una protección operativa vital.
Un reductor independiente es simplemente un componente mecánico pasivo que requiere una fuente de energía externa para funcionar. Por el contrario, un sistema integrado combina la generación de energía y la reducción mecánica en una unidad cohesiva, creando un paquete de propulsión compacto y altamente eficiente.
Su elección final depende completamente de sus necesidades específicas de campo. Evalúe cuidadosamente su espacio físico, su presupuesto inicial y sus capacidades de mantenimiento interno antes de tomar una decisión de adquisición. Seleccionar el equipo adecuado optimiza las operaciones diarias, previene pérdidas mecánicas parásitas y garantiza confiabilidad a largo plazo.
Ya sea que necesite una configuración modular independiente o una solución totalmente integrada, encontrar el equipo adecuado es crucial para sus resultados. Explore una amplia gama de alto rendimiento motores de engranajes y transmisiones diseñadas en Huake para encontrar la opción perfecta para su próximo proyecto industrial.
Sí, en la terminología estándar de ingeniería industrial, un reductor de velocidad y una caja de cambios se refieren exactamente al mismo equipo. Ambos términos describen una unidad mecánica cerrada que contiene juegos de engranajes diseñados para reducir la alta velocidad de rotación de un eje de motor entrante para aumentar exponencialmente el par de salida.
Técnicamente, puede conectar un motor eléctrico a una unidad independiente utilizando un adaptador de cara C, acoplamientos externos y una base de montaje fabricada. Esto crea un accionamiento motorizado funcional. Sin embargo, los profesionales de la industria no lo clasifican como un verdadero sistema integrado, ya que carece de la arquitectura interna perfecta y sin acoplamientos de una unidad construida en fábrica.
Los datos empíricos demuestran que un sistema integrado en fábrica es generalmente más eficiente energéticamente. Debido a que el fabricante optimiza meticulosamente la relación engranaje-motor y conecta directamente el rotor al tren de engranajes, elimina las pérdidas menores de energía mecánica que ocurren naturalmente cuando se utilizan acoplamientos externos y se manejan ligeras desalineaciones del eje.
El protocolo de reparación depende en gran medida de la arquitectura de diseño del fabricante específico. En algunos diseños modulares integrados, los equipos de mantenimiento pueden desatornillar y reemplazar el conjunto del rotor y el estator del motor. Sin embargo, en unidades muy compactas o herméticamente selladas, una falla del motor generalmente significa que toda la unidad no puede repararse fácilmente en el campo y debe reemplazarse por completo.
El dimensionamiento requiere calcular el par de salida requerido de la aplicación, la velocidad de salida objetivo y el factor de servicio en función de las horas de funcionamiento y las cargas de impacto. Los ingenieros generalmente dividen la velocidad de entrada del motor primario por la velocidad de salida objetivo para determinar la relación de transmisión exacta necesaria y luego verifican que las clasificaciones mecánicas y térmicas de la unidad seleccionada excedan las demandas máximas de la aplicación.
Depende completamente del tipo de engranaje interno. Las unidades helicoidales, cónicas y planetarias generalmente son accionables hacia atrás, lo que significa que la aplicación de torque al eje de salida hará girar el motor. Sin embargo, los engranajes helicoidales de alta relación suelen ser autoblocantes. En estos diseños específicos, la fricción evita que el eje de salida impulse el eje de entrada hacia atrás, lo que sirve como freno de retención natural en aplicaciones de elevación o transportadores inclinados.


