


製造および設備エンジニアリングの複雑な世界では、正確な用語を使用することがシステムの効率を左右します。調達専門家や機械設計者は、これらの用語を混同し、交換可能なコンポーネントとして扱うことがよくあります。それらはより広範な範囲内で連携して動作しますが、 産業用ドライブ アーキテクチャでは、これらは基本的に異なる機器です。
設計段階で誤った選択をすると、メンテナンス予算が膨れ上がり、工場現場の物理スペースが無駄になります。核心的な問題は、発電と電力改造に関する誤解から生じています。ギア モーターは、モーターとギア機構の両方を含む統合された電気機械ユニットです。対照的に、スタンドアロン ユニットは、厳密には減速のみに使用される受動的な機械コンポーネントです。この分析は客観的なエンジニアリングの観点を提供し、特定の分野の用途に最適な構成を選択するために必要な技術的知識を購入者に提供します。
この機器の違いを真に理解するには、まず個々のコンポーネントを分離する必要があります。工学的な観点から見ると、これは受動的なデバイスです。それ自体は機械的動力を生成しません。代わりに、外部電源、通常は AC または DC 電気モーター、内燃エンジン、または油圧システムによって駆動する必要があります。
主な機能は機械的な動力伝達です。原動機によって生成された高速、低トルクの入力を低速、高トルクの出力に変換します。このトルクの増大は、特定の内部ギア配置によって発生します。ヘリカル、ベベル、ウォーム、または遊星歯車セットのいずれを使用する場合でも、この機構により、標準的なモーターでは力任せに管理することができないような非常に重い負荷を移動させることができます。
工業調達の命名法では、このコンポーネントはしばしば「 減速機。内部構造は、精密機械加工されたギア、堅牢な入出力シャフト、ラジアル荷重を支える転がり軸受、潤滑油を保持する頑丈なシールで構成されています。スタンドアロンユニットであるため、機械的カップリングを介して別個のモーターを受け入れるように設計された標準化された入力フランジを備えています。
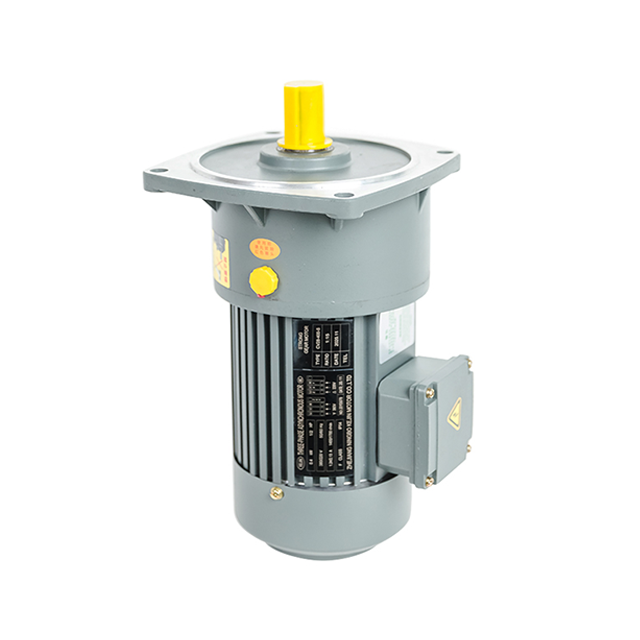
このシステムは、機械動力伝達に対する高度に統合されたアプローチを表しています。定義上、これは電気モーターと歯車列の両方を統一されたフレームワーク内に収容する単一の凝集コンポーネントです。メーカーは、発電と電力調整を現場での組み立てが必要な 2 つの別個のエンティティとして扱うのではなく、それらを単一の連続システムとして設計します。
運用原理は直接的な内部統合に大きく依存しています。電動モーター部は初期の高速回転を発生させます。ただし、この生の速度を標準のモーター シャフトを介して外部カップリングに出力するのではなく、ローター シャフトがギア トレイン内に直接伸びています。取り付けられたギアがその回転力を即座に変化させます。このシームレスなユニットは、世界の製造部門全体で広く知られています。 ギヤードモーター.
この設計の主な魅力は、確実な相乗効果です。エンジニアが統合ユニットを指定する場合、モーターのトルク曲線、熱容量、動作速度が減速機の機械的限界に完全に一致するシステムに投資します。たとえば、最新の R シリーズ ヘリカル ユニットは、1.3 から 28,000 以上の範囲の比率で最大 18,000 Nm の出力トルクを処理できます。この工場レベルのマッチングにより、最適なエネルギー効率が保証され、箱から出してすぐに合理化されたソリューションが提供されます。
現在の産業推進トレンドを見ると、IoT 対応の高効率統合システムへの大きな移行が見られます。厳しい世界的なエネルギー基準に基づいて、工場管理者は古いモジュール式セットアップから IE3 または IE4 クラスのドライブ パッケージに移行しています。工場現場の不動産はますます高価になっており、エンジニアは設置面積のコンパクトさを優先するようになっています。
さらに、OEM メーカーは、労働集約的なセットアップから積極的に移行しています。業界は、スタンドアロン システムの隠れたコスト、特にレーザーの位置調整に必要な労働時間やカップリングのせん断によって生じるダウンタイムが、モジュール化によるメリットを上回ることが多いことを認識しています。その結果、市場は、リアルタイムの状態監視をサポートする、工場で密閉され、エネルギーが最適化されたユニットへと方向転換しています。振動の兆候とオイルの劣化をドライブユニットから直接追跡することは、自動生産ラインの新しい標準になりつつあります。
このダイナミクスを評価する際、発電量、物理的設置面積、調整要件、メンテナンス プロトコルを分析すると、違いが明確に明らかになります。以下の表は、2 つのシステム間の経験的な違いをまとめたものです。
| 機能基準 | スタンドアロン減速機 | 統合システム |
|---|---|---|
| 発電 | 受動的な機械装置。独立してモーションを生成することはできません。 | アクティブな電気機械デバイス。発電と発電を同時に行います。 |
| 物理的なフットプリント | 全体的な設置面積が大きくなります。外部カップリングと拡張ベースプレートが必要です。 | 非常にコンパクトです。外部カップリングやアダプタープレートが不要になります。 |
| シャフトアライメント | 技術者がダイヤル インジケーターまたはレーザー ツールを使用して手動で位置合わせを行う必要があります。 | 工場で調整済み。モーターピニオンは歯車列と直接接続されています。 |
| コンポーネントの交換 | モジュラー。故障したモーターは、機械式ドライブを所定の位置に残したまま交換できます。 | 統合されました。モーターに致命的な障害が発生すると、ユニット全体の交換が必要になる場合があります。 |
スタンドアロン セットアップの最大の強みは、その比類のないモジュール性です。機械コンポーネントと電気コンポーネントを分離しておくことにより、設備エンジニアは減速機と高度に専門化された原動機を自由に組み合わせることができます。アプリケーションが危険化学プラントにある場合、標準 ギアボックスは 特殊な防爆モーターと組み合わせることができます。
実際には、スタンドアロン システムでは、ターゲットを絞った代替品の方が安価になることがよくあります。突然の電圧スパイクにより固定子巻線が焼き切れるシナリオを想像してください。メンテナンスチームは、ドライブアセンブリ全体を廃棄するのではなく、損傷したモーターのボルトを外し、市販の交換用モーターを購入して、既存のギアヘッドに取り付けるだけです。
このモジュール化には、必然的に明確な機械的欠点が伴います。モーター、カップリング機構、減速機を組み合わせると、非常に大きな物理的設置面積が必要になります。このかさばる配置は、スペースに制約のある製造施設では非常に問題となることが判明しています。
さらに重要なことは、シャフトの位置ずれが発生する重大なリスクがあることです。メンテナンス技術者が何時間もかけてモーターのベースプレートの下にあるシムパックを丹念に調整しているところを想像してみてください。シャフトの位置がわずか 1 ミリメートルでもずれていると、寄生ラジアル荷重が発生します。時間の経過とともに、この摩擦は過度の振動、ベアリングの早期摩耗、そして最終的には致命的な故障につながります。
ここでの最大の利点は、コンパクトで省スペースな設計です。モーターとギヤヘッドは共通のハウジングを共有しているため、狭い機械エンベロープには理想的なソリューションです。購入者は互換性が保証されるというメリットもあります。メーカーは厳格な負荷テストを実施して、モーターがギアに過大な電力を与えないことを確認し、全体的な寿命を最大限に高めます。
具体的には、現場での設置が大幅に簡素化されます。外部カップリングがないため、軸心調心は完全に解消されます。技術者は、ユニットを機械フレームにボルトで固定し、電気接続を配線して、操作を開始するだけです。このプラグアンドプレイの性質により、設置時間が大幅に短縮され、ユーザー側の組み立てエラーがなくなります。
主な欠点は、長期的な柔軟性が著しく低下することです。一度購入すると、仕様はほぼ固定されます。アプリケーションの要求が変化し、異なる電圧のモーターや特定の IP エンクロージャ定格が必要になった場合、多くの場合、モーターだけを交換することは不可能です。
さらに、高度に密閉された設計や独自の設計の修理は複雑になる場合があります。ギアの歯が破損したり、電気ステータが故障した場合、多くの場合、アセンブリ全体を生産ラインから取り外し、再製造のために専門施設に送らなければなりません。モジュール性の欠如により、予備ユニットが在庫に保管されていない場合、運用のダウンタイムが増加する可能性があります。
エンジニアリング上の正しい決定を下すには、特定の運用上の制約を徹底的に評価する必要があります。調達戦略を最終決定するときは、次の基準を現場の条件に直接照らして評価してください。
スペースの制約を評価する: 物理的なスペースは、多くの場合、施設設計において最も厳しい制約となります。機械が、コンパクトなコンベア システムや無人搬送車のフレーム内など、狭いエンベロープ内に収まる駆動機構を必要とする場合、エンジニアは統合ユニットを重視する必要があります。外部結合ハードウェアを排除することは、論理的な選択になります。
モーター要件の評価: 運用における環境要件と電気要件を考慮します。在庫の一貫性を維持するために、非常に特殊なモーター ブランドが必要ですか?環境によっては、食品加工用の洗浄用ステンレス鋼モーターが必要ですか?特殊な発電が必要なシナリオでは、標準の NEMA または IEC 入力フランジを備えたスタンドアロン ユニットを利用することで、必要な柔軟性が得られます。
総所有コストを考慮する: 初期購入コストは 1 つの指標にすぎません。エンジニアは、設置時間と人件費を考慮する必要があります。統合ユニットにより、人件費、レーザー位置合わせサービス、および結合ハードウェアにかかる初期費用が大幅に節約されます。逆に、モーターが頻繁に焼損する過酷な環境では、独立したモーターの交換の方が安価であるため、スタンドアロン ユニットの方がライフサイクル コストが低くなる可能性があります。
メンテナンス能力の分析: オンサイトのメンテナンス スタッフの技術的専門知識について現実的に考えてください。あなたのチームは、モーターと減速機を完璧に調整するために必要な専門ツールとトレーニングを受けていますか?調整の専門知識が不足している場合は、工場で調整された統合ユニットを選択することが、ユーザーのエラーを防ぐための予防的な方法です。
理論的な違いは、さまざまな産業分野にわたる明確な実際のアプリケーションに反映されます。各システムのどこが優れているかを理解することは、選択プロセスを絞り込むのに役立ちます。
統合システムが優れている場合: これらのユニットは、その信頼性とコンパクトな性質により、軽から中規模の製造業のバックボーンとなっています。限られたスペースで安定した速度とトルクを必要とする用途に優れています。彼らは主に、空港の手荷物処理システム、瓶詰めライン、医薬品包装機械、倉庫の自動コンベヤーを運転しているのを目にすることになります。
スタンドアロン システムが優れている場合: モジュール式ユニットは、生の電力、極めて高い耐久性、迅速なコンポーネント交換が優先される重工業で主流を占めています。これらは、頑丈な採掘コンベヤ、大規模化学撹拌機、セメントキルン、および押出機械の標準的な選択肢です。このような極端な環境では、機械的な歯車列を電気モーターから隔離することが重要な動作上の安全装置として機能します。
スタンドアロン減速機は、機能するために外部電源を必要とする単なる受動的な機械コンポーネントです。対照的に、統合システムでは、発電と機械的減速の両方が 1 つのまとまりのあるユニットに組み合わされ、高効率でコンパクトなドライブ パッケージが作成されます。
最終的な選択は、特定の分野のニーズに完全に依存します。調達を決定する前に、物理的なスペース、事前予算、社内のメンテナンス能力を慎重に評価してください。適切な機器を選択することで、日々の操作が最適化され、寄生的な機械的損失が防止され、長期的な信頼性が確保されます。
スタンドアロンのモジュラーセットアップが必要な場合でも、完全に統合されたソリューションが必要な場合でも、適切な機器を見つけることは収益にとって非常に重要です。高性能の包括的な製品をご覧ください Huake のギア モーター と設計されたドライブは、次の産業プロジェクトに最適なものを見つけます。
はい、標準的な産業工学用語では、減速機とギアボックスはまったく同じ機器を指します。どちらの用語も、出力トルクを指数関数的に増加させるために、入力されるモーター シャフトの高速回転速度を低下させるように設計されたギア セットを含む密閉型機械ユニットを指します。
技術的には、C 面アダプター、外部カップリング、および組み立てられた取り付けベースを使用して、電気モーターをスタンドアロン ユニットに取り付けることができます。これにより、機能的な電動ドライブが作成されます。ただし、業界の専門家は、工場で製造されたユニットのシームレスでカップリングフリーの内部アーキテクチャが欠如しているため、これを真の統合システムとして分類していません。
経験的なデータは、工場で統合されたシステムが一般にエネルギー効率が高いことを示しています。メーカーはギア対モーター比を細心の注意を払って最適化し、ローターをギアトレインに直接接続しているため、外部カップリングを使用し、シャフトのわずかなミスアライメントを管理するときに自然に発生する小さな機械エネルギー損失が排除されます。
修復プロトコルは、特定のメーカーの設計アーキテクチャに大きく依存します。一部のモジュール式統合設計では、メンテナンス チームがボルトを外してモーターのステーターとローターのアセンブリを交換できます。ただし、非常にコンパクトなユニットや密封されたユニットでは、モーターの故障は通常、ユニット全体を現場で簡単に修理できず、完全に交換する必要があることを意味します。
サイジングでは、アプリケーションの必要な出力トルク、目標出力速度、稼働時間と衝撃荷重に基づいたサービスファクターを計算する必要があります。エンジニアは通常、原動機の入力速度を目標出力速度で割って必要な正確なギア比を決定し、選択したユニットの機械的定格と熱的定格がアプリケーションの最大要求を超えているかどうかを確認します。
それは完全に内歯車のタイプに依存します。ヘリカル、ベベル、プラネタリー ユニットは通常、バックドライブ可能です。つまり、出力シャフトにトルクを加えるとモーターが回転します。ただし、高比ウォーム ギア ユニットはセルフロック機能を備えていることがよくあります。これらの特定の設計では、摩擦により出力シャフトが入力シャフトを後方に駆動することが防止され、これが吊り上げまたは傾斜コンベア用途での自然な保持ブレーキとして機能します。


