


自動化されたロボット アーム、高精度のコンベア ベルト、または頑丈なマテリアル ハンドラーの内部を調べてください。システムを駆動するギアモーターが見つかります。電気モーターと減速機を組み合わせることで、高効率のユニットを形成します。回転力を増大させると同時にシャフト速度を低下させます。ただし、間違った単位を指定すると、致命的なシステム障害が発生し、運用上の大幅なダウンタイムが発生し、資本予算が大幅に浪費されます。
このエンジニアリング ガイドの目的は、適切なソリューションを実現するための包括的な方法論を提供することです。 ギヤモータの選定経験に基づくガイドラインと客観的な計算に従うことで、エンジニア、調達スペシャリスト、システム設計者は、プロジェクトのニーズに正確な技術仕様を適合させることができます。この厳格なアプローチにより、長期的な信頼性とシームレスな運用効率が保証されます。
ドライブユニットを指定するプロセスは、単に物理的な寸法を一致させるだけではありません。それは基本的に、電気機械機能をアプリケーションの厳しい要求に適合させることです。業界アナリストは、コンパクトで高トルク密度のドライブ システムへの決定的な移行が見られます。自動倉庫とスマート製造の急速な拡大により、エンジニアは大規模なレガシー システムから離れつつあります。現在、エネルギーの最適化と予知保全センサーとのシームレスな統合に重点が置かれています。したがって、データに基づいて正確な選択を行うことは、運用の 3 つの主要な領域に影響を与えます。
システムの信頼性
厳密な選択の主な目的は、平均故障間隔を最大化することです。減速機とモーターがペイロードに完全に適合している場合、熱的および機械的制限内で快適に動作します。この調和により、内部の銅巻線、鋼製ベアリング、および被駆動機器自体の早期摩耗が防止されます。最終的には、適切な仕様により、突然のギア歯の破損や壊滅的な絶縁破壊のリスクが軽減されます。
コスト効率
財務効率は、正確なサイジングに大きく依存します。モーターのサイズを大きくしすぎると、不必要な初期資本支出が発生し、構造サポート要件が増加し、部分負荷での力率が低下するため継続的なエネルギーの浪費が発生します。対照的に、サイジングが過小であると、必然的に頻繁な熱過負荷、反復的なメンテナンスコスト、および壊滅的な生産ダウンタイムが発生します。
パフォーマンスの最適化
包装機械や無人搬送車などの高精度が必要な用途では、正確な選択によりスムーズな動作が保証されます。これにより、正しい動作速度、正確な位置決め、重要な生産段階で失速したり途切れたりすることなく動的負荷変動に対処する能力が保証されます。
数式を実行する前に、マシンのベースライン動作コンテキストを確立する必要があります。温度管理された製薬研究室で完璧に動作するドライブユニットは、埃っぽい高振動の採石場ではすぐに焼き付き、故障してしまいます。
すべてのペイロードが同じ方法でモーターと相互作用するわけではありません。具体的には、機械抵抗の性質によって、内歯車に必要な堅牢性が決まります。
デューティ サイクルは、モーターが動作する頻度と停止する時間を正確に定義します。これは熱放散に直接影響します。
周囲の環境により、ユニットが生き残るために必要な物理的保護が決まります。
機器仕様の技術的中心部は、客観的な物理学と機械的公式に依存しています。推測はエンジニアリング戦略ではありません。経験的な計算が容易に利用できる場合は、決して推定値に依存しないでください。
ギアボックス シャフトによって被駆動機械に伝達される回転力は、絶対的に最も重要なパラメーターです。正確に計算すると、 出力トルクは、 メカニズムがペイロードを静止状態から物理的に移動できるかどうかを決定します。これを正しく指定するには、2 つの異なる値を評価する必要があります。
まずランニングトルクを考えます。これは、負荷を安定した動作速度で動かし続けるために必要な継続的な力です。次に、離脱始動トルクを評価します。これは、動きを開始するために静止摩擦と慣性を克服するために必要な力の最初のサージを表します。この開始値は通常、実行トルクよりもはるかに高くなります。
ポンドインチの標準計算式: トルク = 馬力 × 63,025 / RPM
このパラメータは、内歯車セットによって提供される機械的利点を定義します。の ギア比 は、電気モーターからの高速入力と減速機シャフトの低速高トルク出力の間の数学的関係です。
標準計算式: ギア比 = モーター入力速度 / 必要な出力速度
たとえば、アプリケーションで最終コンベア ベルト ドライブが正確に 50 RPM で動作する必要があり、基本速度 1750 RPM の標準 AC モーターを統合している場合、計算は簡単です。 1750 を 50 で割ると 35 になります。したがって、ギア比 35:1 が必要になります。
回転力と速度がしっかりと確立されたら、必要な回転力を決定できます。 モーター出力は 馬力またはキロワットで測定されます。電力要件を正確に満たすことで、標準的なシフト中に過剰な電流や過熱を引き起こすことなく、ユニットが高効率で動作することが保証されます。
HP の標準計算式: HP = トルク × RPM / 63,025
さらに、電圧は施設で利用可能な電源と完全に一致している必要があります。重工業環境では通常、大きなトルクを供給するために三相 AC 電力が利用されます。一方、モバイル ロボットや精密医療機器は、携帯性と安全性を確保するために低電圧 DC 電源に依存することがよくあります。
計算が完了して検証されたら、次の段階では、それらの数値を最適に実現する特定の電気機械アーキテクチャを選択します。歯車の歯の内部形状は、機械効率、物理的設置面積、全体的な耐荷重に大きく影響します。
| ギアボックス技術 | 伝達効率 | 構造上の設置面積 | 理想的な産業用途 |
|---|---|---|---|
| はすば歯車 | 95% 以上非常に高い | 中程度のインラインまたはパラレル | 連続稼働の産業用コンベヤおよび重量押出機。 |
| 遊星歯車 | 90%を超える高い | 非常にコンパクトな円筒形 | 精密サーボ アプリケーションと頑丈なロボット工学。 |
| ウォームギア | 50% から 85% に下げる | 省スペースライトアングル | セルフロック特性を必要とするコスト効率の高いシステム。 |
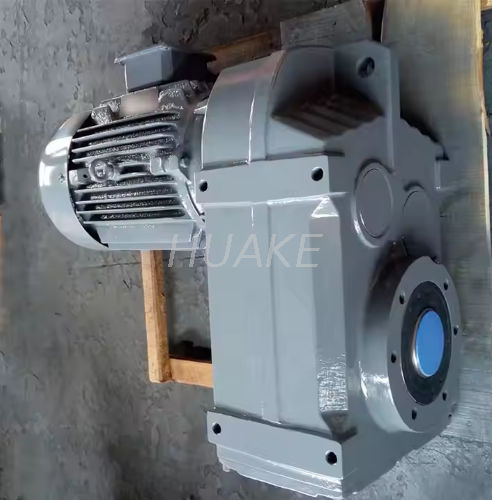
空間的制約が重負荷の要求を満たす場合、特殊な構成が必要になります。 F シリーズ ヘリカル ギア モータ FA107 のようなユニットを統合すると、重自動化機器の高い伝達効率を維持しながら、機械的設置面積を大幅に削減する平行シャフト設計が実現します。
どんなに完璧に計算されたドライブユニットであっても、マシンのフレームワークに物理的に適合しなければまったく役に立ちません。空間的な制約により、必要なものが決まります 取り付けタイプ。この構造構成は、高価な構造の再設計を避けるために、機械設計段階の早い段階で決定する必要があります。
ユニットの物理的な向きは、内部の流体力学に直接影響します。たとえば、水平取り付け用に設計されたユニットを垂直にひっくり返すと、深刻なベアリング不足が発生する可能性があります。潤滑油は底部に溜まり、上部のギアは乾燥したままになります。メーカーがオイル充填プラグ、ドレンプラグ、ブリーザープラグを正しく配置できるように、常に正確な取り付け方向を指定してください。さらに、インライン構成は細長いスペースに適しており、直角構成は厳しい深さの制約の問題を効果的に解決します。
経験豊富な機械エンジニアでも、必然的に早期の機械故障につながる微妙な変動を見落とす可能性があります。システムの寿命を確保するには、これらの標準的な落とし穴を回避することが重要です。
プーリー、チェーン スプロケット、または重いギアがギアボックスの出力シャフトに直接取り付けられている場合、ラジアル荷重またはオーバーハング荷重として知られる厳しい垂直方向の力がかかります。この横荷重がギアボックスの内部ベアリング容量を超えると、シャフトが物理的にたわみます。このたわみは、ベアリングケージの急速な破損やオイルシールの破損につながります。メーカーのオーバーハング荷重定格を実際の物理的設定と照らし合わせて必ず確認してください。
熱は依然として電気機械デバイスの最大の敵です。エンジニアが高い周囲温度を考慮しない場合、結果は予測可能です。ギアボックスの潤滑が急速に劣化し、巻線の絶縁体が溶けます。したがって、動作環境が摂氏 40 度を頻繁に超える場合は、モーターの熱を下げる必要があります。あるいは、外部強制空冷機構を機械設計にシームレスに統合する必要があります。
よくある間違いは、10 Nm の適用負荷を正確に 10 Nm 定格のモーターに適合させることです。標準のカタログ銘板定格は、理想的な連続実験室条件下での性能を反映しています。実際のアプリケーションでは、突然の衝撃荷重、ジャム、頻繁な起動が発生することがよくあります。アプリケーションの実際の過酷さに基づいて適切なサービスファクターを適用しないと、ドライブ システムのサイズが小さくなり、故障が発生しやすくなります。
技術仕様が紙上で厳密に定義されたら、最後の重要なステップは物理的な調達です。原材料の品質、加工公差、組み立てプロセスによって、ユニットが 10 か月使用できるか、10 年使用できるかが決まります。
実績のあるメーカーから調達することで、カタログ仕様が実際の性能と実際に一致することが保証されます。高品質のメーカーは、複雑な計算を検証するための包括的なテスト データ、堅牢な保証、直接エンジニアリング サポートを提供します。実証済みの信頼性を求めるエンジニアや調達チームは、Huake Gearbox のような確立されたプロバイダーの専門ソリューションを検討することで、産業グレードのコンポーネントの多様なカタログに確実にアクセスできます。確立された業界の専門家と協力することで、設計されたシステムが安全、効率的、継続的に動作することが保証されます。
モーターの仕様を決して推測しないでください。正確なシステム要件を常に注意深く計算してください。運用負荷プロファイルを定義すると、初日から機械的統合を確実に成功させることができます。出力トルクを正確に一致させ、最適な減速比を決定し、正しい電力と取り付け構成を選択することで、プロジェクトの実行が非常に成功することが保証されます。機械設計段階で不確実性が生じた場合は、専任のエンジニアリング専門家に相談することで、特定の運用上の要求に完全に適合し、長期にわたって使用できるものを見つけることができます。訪問 Huake Gearbox では 、プロジェクトの厳しい要件に合わせてカスタマイズされた産業用ギア モーターの包括的な範囲を探索できます。
回転力が不足すると、負荷の機械抵抗に打ち勝つことができず、モーターはすぐに停止してしまいます。この失速状態により、大規模な電流スパイクが発生し、急速な過熱、絶縁破壊、最終的にはモーターの焼損を引き起こし、システム全体の故障につながります。
まず、被駆動機械の正確な希望出力速度を決定します。次に、電気モーターの基本入力速度を希望の出力速度で割ります。得られた数値が必要な減速比になります。
はい、かなりです。取り付け方向が間違っていると、ギアボックス ケーシング内の潤滑の流れが不適切になる可能性があります。重力によってギアや上部ベアリングから潤滑剤が引き離されてオイルが不足すると、過剰な摩擦や金属同士の摩耗が発生し、ユニットの動作寿命が大幅に短くなります。
いいえ。AC モーターが特別なインバーター負荷定格であることを確認する必要があります。 VFD を介して標準的な非インバーター モーターを非常に低速で実行すると、シャフトに取り付けられた冷却ファンの速度が低下します。適切な空気の流れがないと、長時間の低速運転中にモーターが急速に過熱して故障します。
サービスファクターは、モーターの基本出力またはトルク定格に適用される重要なエンジニアリング安全乗数です。これは、大きな衝撃荷重、頻繁な起動と停止、極端な環境条件などの現実世界の動作ストレスを考慮します。この係数を適用すると、理想的ではない厳しい負荷にも耐えられる適切なサイズのモーターが確保されます。
サービス係数は、機械の毎日の稼働時間、機械が駆動する負荷の種類、起動と停止の頻度を評価することによって計算します。メーカーはカタログに特定のサービス係数表を提供しています。アプリケーションの種類と毎日の使用時間とを相互参照するだけで、通常 1.0 から 2.0 以上の範囲の適切な乗数を見つけることができます。
標準的な電気モーターは通常、比較的低いトルクで高速で動作します。ギアモーターは、標準的な電気モーターと機械式ギア減速機を組み合わせた完全に統合されたアセンブリです。この統合により、ユニットは出力トルクを比例的に増大させながら出力速度を大幅に下げることができるため、産業用の重い負荷を移動するのに最適です。


