


จำนวนการเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 14-10-2569 ที่มา: เว็บไซต์


ดูภายในแขนหุ่นยนต์อัตโนมัติ สายพานลำเลียงที่มีความแม่นยำ หรือตัวจัดการวัสดุสำหรับงานหนัก จะพบมอเตอร์เกียร์ขับเคลื่อนระบบ มอเตอร์ไฟฟ้าที่จับคู่กับตัวลดเกียร์จะสร้างหน่วยที่มีประสิทธิภาพสูง มันเพิ่มแรงหมุนเป็นทวีคูณในขณะที่ลดความเร็วเพลาไปพร้อมๆ กัน อย่างไรก็ตาม การระบุหน่วยที่ไม่ถูกต้องทำให้เกิดความล้มเหลวของระบบอย่างรุนแรง การหยุดทำงานที่กว้างขวาง และการสูญเสียงบประมาณอย่างรุนแรง
วัตถุประสงค์ของคู่มือทางวิศวกรรมนี้คือเพื่อให้มีวิธีการที่ครอบคลุมเพื่อความเหมาะสม การเลือกใช้มอเตอร์ เกียร์ การปฏิบัติตามแนวทางเชิงประจักษ์และการคำนวณตามวัตถุประสงค์ วิศวกร ผู้เชี่ยวชาญด้านการจัดซื้อ และผู้ออกแบบระบบสามารถจับคู่ข้อกำหนดทางเทคนิคที่แน่นอนกับความต้องการของโครงการได้ แนวทางที่เข้มงวดนี้รับประกันความน่าเชื่อถือในระยะยาวและประสิทธิภาพการดำเนินงานที่ราบรื่น
กระบวนการระบุยูนิตขับเคลื่อนเป็นมากกว่าแค่การจับคู่ขนาดทางกายภาพเท่านั้น โดยพื้นฐานแล้วเป็นเรื่องเกี่ยวกับการปรับความสามารถด้านเครื่องกลไฟฟ้าให้สอดคล้องกับความต้องการใช้งานที่เข้มงวด นักวิเคราะห์อุตสาหกรรมสังเกตเห็นการเปลี่ยนแปลงที่ชัดเจนต่อระบบขับเคลื่อนแรงบิดสูงขนาดกะทัดรัด ด้วยแรงผลักดันจากการขยายตัวอย่างรวดเร็วของคลังสินค้าอัตโนมัติและการผลิตอัจฉริยะ วิศวกรจึงกำลังเปลี่ยนจากระบบเดิมที่มีขนาดใหญ่กว่าปกติ ในปัจจุบัน การมุ่งเน้นอยู่ที่การเพิ่มประสิทธิภาพพลังงานและการบูรณาการอย่างราบรื่นกับเซ็นเซอร์การบำรุงรักษาเชิงคาดการณ์ ด้วยเหตุนี้ การตัดสินใจเลือกโดยอาศัยข้อมูลอย่างถูกต้องจะส่งผลต่อการดำเนินงานหลักสามด้านของคุณ
ความน่าเชื่อถือของระบบ
วัตถุประสงค์หลักของการเลือกที่เข้มงวดคือการเพิ่มเวลาเฉลี่ยระหว่างความล้มเหลวให้สูงสุด เมื่อตัวลดและมอเตอร์เข้ากันได้อย่างสมบูรณ์แบบกับน้ำหนักบรรทุก พวกมันจะทำงานได้อย่างสะดวกสบายภายในขีดจำกัดทางความร้อนและกลไก ความกลมกลืนนี้ป้องกันการสึกหรอก่อนเวลาอันควรของขดลวดทองแดงภายใน ตลับลูกปืนเหล็ก และอุปกรณ์ขับเคลื่อนเอง ในที่สุด คุณสมบัติที่เหมาะสมจะช่วยลดความเสี่ยงของการแตกหักของฟันเกียร์อย่างกะทันหันหรือการพังทลายของฉนวนที่รุนแรง
ประสิทธิภาพด้านต้นทุน
ประสิทธิภาพทางการเงินขึ้นอยู่กับขนาดที่ถูกต้องเป็นอย่างมาก ขนาดของมอเตอร์ที่มากเกินไปทำให้เกิดรายจ่ายฝ่ายทุนเริ่มแรกโดยไม่จำเป็น ข้อกำหนดในการรองรับโครงสร้างที่เพิ่มขึ้น และการสูญเสียพลังงานอย่างต่อเนื่องเนื่องจากตัวประกอบกำลังต่ำที่โหลดบางส่วน ในทางตรงกันข้าม การลดขนาดลงย่อมนำไปสู่การโอเวอร์โหลดความร้อนบ่อยครั้ง ต้นทุนการบำรุงรักษาซ้ำๆ และเวลาหยุดทำงานของการผลิตที่เสียหายอย่างหลีกเลี่ยงไม่ได้
การเพิ่มประสิทธิภาพการทำงาน
ในการใช้งานที่ต้องการความแม่นยำสูง เช่น เครื่องจักรบรรจุภัณฑ์หรือยานพาหนะนำทางอัตโนมัติ การเลือกที่แม่นยำช่วยให้มั่นใจได้ถึงการทำงานของของเหลว รับประกันความเร็วการทำงานที่ถูกต้อง ตำแหน่งที่แน่นอน และความสามารถในการจัดการกะโหลดแบบไดนามิกโดยไม่หยุดชะงักหรือติดอ่างในระหว่างขั้นตอนการผลิตที่สำคัญ
ก่อนที่จะรันสมการทางคณิตศาสตร์ใดๆ คุณต้องสร้างบริบทการปฏิบัติงานพื้นฐานของเครื่องก่อน หน่วยขับเคลื่อนที่ส่งเสียงฮัมอย่างสมบูรณ์แบบในห้องปฏิบัติการเภสัชกรรมที่มีการควบคุมอุณหภูมิจะยึดและล้มเหลวอย่างรวดเร็วในเหมืองหินที่มีการสั่นสะเทือนสูงที่เต็มไปด้วยฝุ่น
น้ำหนักบรรทุกบางส่วนอาจไม่โต้ตอบกับมอเตอร์ในลักษณะเดียวกัน โดยเฉพาะอย่างยิ่ง ลักษณะของความต้านทานทางกลเป็นตัวกำหนดความทนทานที่ต้องการของเฟืองภายใน
รอบการทำงานเป็นตัวกำหนดความถี่ที่มอเตอร์จะทำงานเทียบกับระยะเวลาที่มอเตอร์พัก สิ่งนี้ส่งผลโดยตรงต่อการกระจายความร้อน
สภาพแวดล้อมโดยรอบเป็นตัวกำหนดการป้องกันทางกายภาพที่หน่วยต้องการเพื่อความอยู่รอด
หัวใจทางเทคนิคของข้อกำหนดเฉพาะของอุปกรณ์ขึ้นอยู่กับฟิสิกส์เชิงวัตถุและสูตรทางกล การคาดเดาไม่ใช่กลยุทธ์ทางวิศวกรรม อย่าพึ่งพาการประมาณค่าเมื่อมีการคำนวณเชิงประจักษ์พร้อมใช้
แรงหมุนที่ส่งมาจากเพลากระปุกเกียร์ไปยังเครื่องจักรที่ขับเคลื่อนถือเป็นพารามิเตอร์ที่สำคัญที่สุด คำนวณได้อย่างแม่นยํา แรงบิดเอาท์พุตเป็น ตัวกำหนดว่ากลไกสามารถเคลื่อนย้ายน้ำหนักบรรทุกจากการหยุดนิ่งได้หรือไม่ เพื่อระบุสิ่งนี้อย่างถูกต้อง คุณต้องประเมินค่าที่แตกต่างกันสองค่า
ขั้นแรก ให้พิจารณาแรงบิดขณะวิ่ง นี่คือแรงต่อเนื่องที่จำเป็นเพื่อให้โหลดเคลื่อนที่ด้วยความเร็วการทำงานที่มั่นคง ประการที่สอง ประเมินแรงบิดเริ่มต้นที่แตกหัก นี่แสดงถึงแรงที่เพิ่มขึ้นเริ่มต้นที่จำเป็นในการเอาชนะแรงเสียดทานสถิตและความเฉื่อยเพื่อเริ่มต้นการเคลื่อนไหว โดยทั่วไปค่าเริ่มต้นนี้จะสูงกว่าแรงบิดขณะวิ่งมาก
สูตรมาตรฐานในหน่วยปอนด์-นิ้ว: แรงบิด = แรงม้า × 63,025 / รอบต่อนาที
พารามิเตอร์นี้กำหนดข้อได้เปรียบทางกลที่ได้รับจากชุดเกียร์ภายใน ที่ อัตราทดเกียร์ คือความสัมพันธ์ทางคณิตศาสตร์ระหว่างอินพุตความเร็วสูงจากมอเตอร์ไฟฟ้าและเอาต์พุตแรงบิดสูงความเร็วต่ำของเพลาลดขนาด
สูตรมาตรฐาน: อัตราทดเกียร์ = ความเร็วอินพุตของมอเตอร์ / ความเร็วเอาต์พุตที่ต้องการ
ตัวอย่างเช่น หากการใช้งานของคุณต้องการระบบขับเคลื่อนสายพานลำเลียงขั้นสุดท้ายเพื่อให้ทำงานที่ 50 RPM พอดี และคุณกำลังรวมมอเตอร์ AC มาตรฐานเข้ากับความเร็วพื้นฐานที่ 1750 RPM การคำนวณก็ตรงไปตรงมา หาร 1750 ด้วย 50 เท่ากับ 35 ดังนั้น คุณจะต้องมีอัตราทดเกียร์ 35:1
เมื่อแรงและความเร็วในการหมุนคงที่แล้ว คุณสามารถกำหนดความจำเป็นได้ กำลังมอเตอร์ วัดเป็นแรงม้าหรือกิโลวัตต์ การจับคู่ความต้องการพลังงานที่แน่นอนทำให้มั่นใจได้ว่าเครื่องจะทำงานได้อย่างมีประสิทธิภาพโดยไม่ดึงกระแสไฟเกินหรือความร้อนสูงเกินไปในระหว่างกะมาตรฐาน
สูตรมาตรฐานใน HP: HP = แรงบิด × RPM / 63,025
นอกจากนี้ แรงดันไฟฟ้าจะต้องสอดคล้องกับแหล่งจ่ายไฟที่มีอยู่ในสถานที่ของคุณอย่างสมบูรณ์แบบ โดยทั่วไปสภาพแวดล้อมทางอุตสาหกรรมหนักจะใช้พลังงานไฟฟ้ากระแสสลับ 3 เฟสเพื่อส่งแรงบิดมหาศาล ในขณะเดียวกัน หุ่นยนต์เคลื่อนที่หรืออุปกรณ์ทางการแพทย์ที่มีความแม่นยำมักจะพึ่งพาพลังงานไฟฟ้ากระแสตรงแรงดันต่ำเพื่อการพกพาและปลอดภัย
เมื่อการคำนวณของคุณเสร็จสมบูรณ์และตรวจสอบแล้ว ขั้นต่อไปคือการเลือกสถาปัตยกรรมระบบเครื่องกลไฟฟ้าเฉพาะที่ให้ตัวเลขเหล่านั้นได้ดีที่สุด รูปทรงภายในของฟันเฟืองส่งผลกระทบอย่างมีนัยสำคัญต่อประสิทธิภาพเชิงกล รอยเท้าทางกายภาพ และความสามารถในการรับน้ำหนักโดยรวม
| เทคโนโลยีกระปุกเกียร์ | ประสิทธิภาพการส่ง | กำลัง รอยเท้าทางโครงสร้าง | เหมาะสำหรับการใช้งานทางอุตสาหกรรม |
|---|---|---|---|
| เกียร์เฮลิคอล | สูงมากมากกว่า 95% | อินไลน์หรือขนานปานกลาง | สายพานลำเลียงอุตสาหกรรมที่ใช้งานต่อเนื่องและเครื่องอัดรีดหนัก |
| เกียร์ดาวเคราะห์ | สูงกว่า 90% | ทรงกระบอกที่มีขนาดกะทัดรัดสูง | การใช้งานเซอร์โวที่แม่นยำและหุ่นยนต์สำหรับงานหนัก |
| เกียร์หนอน | ลดลง 50% ถึง 85% | มุมขวาประหยัดพื้นที่ | ระบบที่คุ้มต้นทุนซึ่งต้องการคุณสมบัติการล็อคในตัว |
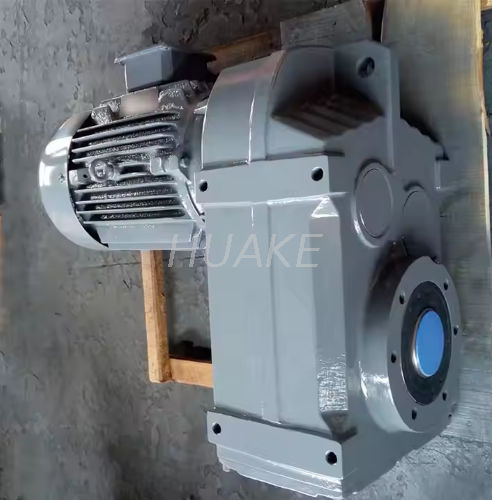
เมื่อข้อจำกัดเชิงพื้นที่ตอบสนองความต้องการโหลดหนัก การกำหนดค่าพิเศษจึงจำเป็น การรวมยูนิตอย่างมอเตอร์เกียร์เฮลิคอลซีรีส์ F FA107 เข้าด้วยกัน ทำให้มีการออกแบบเพลาขนานที่ช่วยลดรอยเท้าทางกลได้อย่างมาก ขณะเดียวกันก็รักษาประสิทธิภาพการส่งผ่านสูงสำหรับอุปกรณ์ระบบอัตโนมัติขนาดใหญ่
แม้แต่หน่วยไดรฟ์ที่คำนวณได้อย่างสมบูรณ์แบบที่สุดก็ยังไร้ประโยชน์โดยสิ้นเชิง หากไม่สามารถติดตั้งเข้ากับเฟรมเวิร์กของเครื่องของคุณได้ ข้อจำกัดเชิงพื้นที่กำหนดความจำเป็น ประเภทการติด ตั้ง การกำหนดค่าโครงสร้างนี้จะต้องตัดสินใจตั้งแต่เนิ่นๆ ในขั้นตอนการออกแบบทางกล เพื่อหลีกเลี่ยงการออกแบบโครงสร้างใหม่ที่มีราคาแพง
การวางแนวทางกายภาพของตัวเครื่องส่งผลโดยตรงต่อพลศาสตร์ของของไหลภายใน ตัวอย่างเช่น อุปกรณ์ที่ออกแบบมาสำหรับการติดตั้งในแนวนอนอาจประสบปัญหาการขาดตลับลูกปืนอย่างรุนแรงหากพลิกในแนวตั้ง น้ำมันหล่อลื่นจะสะสมอยู่ที่ด้านล่าง ทำให้เกียร์บนแห้ง ระบุทิศทางการติดตั้งที่แน่นอนเสมอ เพื่อให้ผู้ผลิตสามารถวางตำแหน่งการเติมน้ำมัน ท่อระบายน้ำ และปลั๊กระบายอากาศได้อย่างถูกต้อง นอกจากนี้ การกำหนดค่าแบบอินไลน์ยังเหมาะสำหรับพื้นที่แคบยาว ในขณะที่การกำหนดค่ามุมขวาสามารถแก้ปัญหาข้อจำกัดด้านความลึกที่แคบได้อย่างมีประสิทธิภาพ
แม้แต่วิศวกรเครื่องกลที่มีประสบการณ์ก็สามารถมองข้ามตัวแปรเล็กๆ น้อยๆ ที่นำไปสู่ความล้มเหลวทางกลไกก่อนเวลาอันควรอย่างหลีกเลี่ยงไม่ได้ การหลีกเลี่ยงข้อผิดพลาดมาตรฐานเหล่านี้ถือเป็นสิ่งสำคัญในการรับประกันอายุการใช้งานของระบบ
เมื่อรอก เฟืองโซ่ หรือเฟืองหนักถูกติดตั้งโดยตรงกับเพลาเอาท์พุตของกระปุกเกียร์ มันจะออกแรงตั้งฉากอย่างรุนแรงที่เรียกว่าโหลดในแนวรัศมีหรือโหลดเกิน หากการรับน้ำหนักด้านข้างนี้เกินความสามารถในการรับน้ำหนักภายในของกระปุกเกียร์ เพลาจะเบี่ยงเบนทางกายภาพ การโก่งตัวนี้นำไปสู่ความล้มเหลวของกรงแบริ่งอย่างรวดเร็วและซีลน้ำมันขาด ตรวจสอบอัตราโหลดที่โอเวอร์โหลดของผู้ผลิตโดยเทียบกับการตั้งค่าทางกายภาพจริงของคุณเสมอ
ความร้อนยังคงเป็นศัตรูตัวฉกาจของอุปกรณ์ระบบเครื่องกลไฟฟ้า เมื่อวิศวกรไม่สามารถคำนึงถึงอุณหภูมิแวดล้อมที่สูง ผลลัพธ์ก็สามารถคาดเดาได้ การหล่อลื่นกระปุกเกียร์จะลดลงอย่างรวดเร็วและฉนวนของขดลวดก็ละลาย ดังนั้น หากสภาพแวดล้อมการทำงานเกิน 40 องศาเซลเซียสบ่อยครั้ง มอเตอร์จะต้องถูกลดอุณหภูมิลง อีกทางหนึ่ง กลไกการระบายความร้อนด้วยอากาศภายนอกจะต้องบูรณาการเข้ากับการออกแบบเครื่องจักรได้อย่างราบรื่น
ข้อผิดพลาดที่พบบ่อยคือการจับคู่โหลดการใช้งาน 10 Nm กับมอเตอร์ที่มีพิกัด 10 Nm พอดี การจัดอันดับแผ่นป้ายแค็ตตาล็อกมาตรฐานสะท้อนถึงประสิทธิภาพภายใต้สภาวะห้องปฏิบัติการต่อเนื่องในอุดมคติ การใช้งานจริงมักเกี่ยวข้องกับการโหลดกระแทกกะทันหัน การติดขัด และการสตาร์ทบ่อยครั้ง การล้มเหลวในการใช้ปัจจัยการบริการที่เหมาะสมโดยพิจารณาจากความรุนแรงที่แท้จริงของแอปพลิเคชันจะส่งผลให้ระบบขับเคลื่อนล้มเหลวได้ง่าย
เมื่อกำหนดข้อกำหนดทางเทคนิคบนกระดาษอย่างละเอียดแล้ว ขั้นตอนสุดท้ายที่สำคัญคือการจัดซื้อทางกายภาพ คุณภาพของวัตถุดิบ ความทนทานต่อการตัดเฉือน และกระบวนการประกอบเป็นตัวกำหนดว่าหน่วยจะมีอายุการใช้งานสิบเดือนหรือสิบปี
การจัดหาจากผู้ผลิตที่มีประวัติที่ได้รับการพิสูจน์แล้วทำให้มั่นใจได้ว่าข้อมูลจำเพาะของแค็ตตาล็อกตรงกับประสิทธิภาพในโลกแห่งความเป็นจริง ผู้ผลิตคุณภาพสูงให้ข้อมูลการทดสอบที่ครอบคลุม การรับประกันที่แข็งแกร่ง และการสนับสนุนทางวิศวกรรมโดยตรงเพื่อตรวจสอบการคำนวณที่ซับซ้อนของคุณ สำหรับวิศวกรและทีมจัดซื้อที่กำลังมองหาความน่าเชื่อถือที่ได้รับการพิสูจน์แล้ว การสำรวจโซลูชันเฉพาะทางจากผู้ให้บริการที่เป็นที่ยอมรับ เช่น Huake Gearbox ช่วยให้มั่นใจได้ว่าจะสามารถเข้าถึงแค็ตตาล็อกส่วนประกอบระดับอุตสาหกรรมที่หลากหลาย การทำงานร่วมกับผู้เชี่ยวชาญในอุตสาหกรรมที่เป็นที่ยอมรับช่วยให้มั่นใจได้ว่าระบบทางวิศวกรรมของคุณทำงานอย่างปลอดภัย มีประสิทธิภาพ และต่อเนื่อง
คุณต้องไม่คาดเดาข้อกำหนดมอเตอร์ของคุณ คำนวณความต้องการของระบบที่แน่นอนของคุณอย่างพิถีพิถันเสมอ การกำหนดโปรไฟล์การรับน้ำหนักในการปฏิบัติงานทำให้แน่ใจได้ว่าการบูรณาการทางกลจะประสบความสำเร็จตั้งแต่วันแรก ด้วยการจับคู่แรงบิดเอาท์พุตอย่างแม่นยำ กำหนดอัตราส่วนการลดความเร็วที่เหมาะสม และการเลือกกำลังไฟฟ้าและการกำหนดค่าการติดตั้งที่ถูกต้อง คุณรับประกันได้ว่าการดำเนินโครงการจะประสบความสำเร็จอย่างสูง หากมีความไม่แน่นอนเกิดขึ้นระหว่างขั้นตอนการออกแบบเครื่องจักรกล การปรึกษากับผู้เชี่ยวชาญด้านวิศวกรรมโดยเฉพาะจะช่วยให้คุณพบขนาดที่เหมาะสมได้ยาวนานที่สุดสำหรับความต้องการในการปฏิบัติงานเฉพาะของคุณ เยี่ยม Huake Gearbox จะสำรวจกลุ่มผลิตภัณฑ์มอเตอร์เกียร์อุตสาหกรรมที่ครอบคลุมซึ่งปรับให้เหมาะกับความต้องการของโครงการของคุณ
หากแรงหมุนไม่เพียงพอ มอเตอร์จะหยุดทำงานทันทีเนื่องจากไม่สามารถเอาชนะความต้านทานทางกลของโหลดได้ สภาพแผงลอยนี้ทำให้เกิดกระแสไฟฟ้าพุ่งสูงขึ้นอย่างมาก ทำให้เกิดความร้อนสูงเกินไปอย่างรวดเร็ว ฉนวนพังทลาย และมอเตอร์ไหม้ในที่สุด ส่งผลให้ระบบล้มเหลวโดยสิ้นเชิง
ขั้นแรก ให้กำหนดความเร็วเอาต์พุตที่ต้องการอย่างแม่นยำของเครื่องขับเคลื่อนของคุณ จากนั้น แบ่งความเร็วอินพุตพื้นฐานของมอเตอร์ไฟฟ้าด้วยความเร็วเอาต์พุตที่ต้องการ จำนวนผลลัพธ์คืออัตราส่วนการลดที่คุณต้องการ
ใช่อย่างมีนัยสำคัญ การวางแนวการติดตั้งที่ไม่ถูกต้องอาจทำให้การหล่อลื่นไหลไม่เหมาะสมภายในโครงกระปุกเกียร์ หากเกียร์และแบริ่งส่วนบนขาดน้ำมันเนื่องจากแรงโน้มถ่วงดึงสารหล่อลื่นออกจากเกียร์ จะทำให้เกิดการเสียดสีมากเกินไปและการสึกหรอของโลหะบนโลหะ ส่งผลให้อายุการใช้งานของอุปกรณ์ลดลงอย่างมาก
ไม่ คุณต้องตรวจสอบว่ามอเตอร์ AC ได้รับพิกัดหน้าที่อินเวอร์เตอร์โดยเฉพาะ การใช้มอเตอร์มาตรฐานที่ไม่ใช่อินเวอร์เตอร์ด้วยความเร็วต่ำมากผ่าน VFD จะทำให้พัดลมระบายความร้อนที่ติดเพลาทำงานช้าลง หากไม่มีกระแสลมที่เพียงพอ มอเตอร์จะร้อนมากเกินไปอย่างรวดเร็วและทำงานล้มเหลวระหว่างการทำงานที่ความเร็วต่ำเป็นเวลานาน
ปัจจัยการบริการคือตัวคูณความปลอดภัยทางวิศวกรรมที่จำเป็นซึ่งใช้กับกำลังพื้นฐานของมอเตอร์หรือพิกัดแรงบิด โดยคำนึงถึงความเครียดในการปฏิบัติงานในโลกแห่งความเป็นจริง เช่น แรงกระแทกที่รุนแรง การสตาร์ทและการหยุดบ่อยครั้ง หรือสภาวะแวดล้อมที่รุนแรง การใช้ปัจจัยนี้ทำให้แน่ใจได้ว่ามอเตอร์มีขนาดเพียงพอเพื่อให้สามารถใช้งานที่ไม่สมบุกสมบันได้
คุณคำนวณปัจจัยการบริการโดยการประเมินชั่วโมงการทำงานในแต่ละวันของเครื่อง ประเภทของโหลดที่ขับเคลื่อน และความถี่ในการเริ่มและหยุด ผู้ผลิตจัดเตรียมตารางปัจจัยการบริการเฉพาะไว้ในแค็ตตาล็อกของตน คุณเพียงอ้างอิงประเภทแอปพลิเคชันของคุณกับชั่วโมงการใช้งานรายวันของคุณเพื่อค้นหาตัวคูณที่ถูกต้อง ซึ่งโดยทั่วไปจะอยู่ระหว่าง 1.0 ถึง 2.0 หรือสูงกว่า
โดยทั่วไปมอเตอร์ไฟฟ้ามาตรฐานจะทำงานที่ความเร็วสูงและมีแรงบิดค่อนข้างต่ำ มอเตอร์เกียร์คือชุดประกอบแบบครบวงจรที่รวมมอเตอร์ไฟฟ้ามาตรฐานเข้ากับตัวลดเกียร์แบบกลไก การบูรณาการนี้ช่วยให้ยูนิตสามารถลดความเร็วเอาท์พุตลงได้อย่างมาก ในขณะที่เพิ่มแรงบิดเอาท์พุตตามสัดส่วน ทำให้เหมาะสำหรับการเคลื่อนย้ายโหลดทางอุตสาหกรรมที่มีน้ำหนักมาก


