


Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 17.10.2026 Herkunft: Website


Wissen Sie, wie schwere Maschinen schwere Lasten mühelos heben und dabei auf engstem Raum arbeiten? Das Ausbalancieren einer hohen Drehmomentabgabe auf engstem Raum bleibt eine große technische Herausforderung. Ganz gleich, ob Sie schwere Industriemaschinen, fortschrittliche Roboterarme oder komplizierte Automobilgetriebe entwerfen: Das Verständnis der Wechselwirkung von Innenzahnrädern ist für die Maximierung der mechanischen Effizienz von entscheidender Bedeutung.
Aktuelle Branchenanalysen zeigen einen massiven Wandel hin zu hyperkompakter Automatisierung. Da fahrerlose Transportfahrzeuge und kollaborative Roboter die moderne Lagerhaltung dominieren, ist die technische Nachfrage nach Antrieben, die ein außergewöhnliches Drehmoment bei begrenzter radialer Stellfläche liefern, sprunghaft angestiegen. Geräteentwickler wenden sich von sperrigen Parallelwellenanordnungen ab und entscheiden sich stattdessen für integrierte Lösungen, die die Leistungsdichte maximieren. Wir werden die Kernkomponenten aufschlüsseln und die verschiedenen heute verfügbaren Strukturkonfigurationen untersuchen, um Ingenieuren und Beschaffungsspezialisten dabei zu helfen, den optimalen mechanischen Antrieb für ihre spezifischen Betriebsanforderungen auszuwählen.
Um die hocheffiziente Energieübertragung zu verstehen, muss die physikalische Architektur dieser Baugruppen untersucht werden. Die zur Beschreibung dieses Systems verwendete Terminologie ist direkt unserem Sonnensystem entlehnt. Interne Komponenten interagieren hochgradig synchronisiert, um physische Belastungen gleichmäßig auf mehrere Kontaktpunkte zu verteilen. Diese gemeinsame Lastverteilung sorgt für außergewöhnliche strukturelle Integrität und langfristige Haltbarkeit.
Genau in der Mitte des Mechanismus sitzt der Sonnenrad . Genau wie die eigentliche Sonne dreht sie sich um eine feste Mittelachse. In den meisten Standard-Industrieanwendungen dient diese Komponente als primäre Stromquelle. Es empfängt eine Rotationskraft mit hoher Geschwindigkeit und geringem Drehmoment direkt von einer angeschlossenen Motorwelle und überträgt diese kinetische Energie sofort nach außen auf die umgebenden Komponenten.
Rund um den zentralen Eingang befinden sich die kleineren Planetengetriebekomponenten . Wenn sich das mittlere Zahnrad dreht, werden diese kleineren Zahnräder gezwungen, sich um ihre eigenen Achsen zu drehen und sich gleichzeitig um die Mitte zu drehen. Damit diese umlaufenden Zahnräder perfekt ausgerichtet und voneinander beabstandet bleiben, sind sie auf einer robusten Halterung montiert, die als Träger bezeichnet wird. Stellen Sie sich den Träger als stabiles Strukturnetz vor, das die Spinnräder in perfekter Harmonie hält. In vielen Drehzahlreduzierungsszenarien dient dieser Träger als Leistungsausgangswelle und liefert das neu vervielfachte Drehmoment direkt an die angetriebene Maschine.
Die äußerste Komponente der Baugruppe ist der Ringraum, der üblicherweise als „Ring“ bezeichnet wird Zahnkranz . Im Gegensatz zu herkömmlichen Stirnrädern, die außen Zähne aufweisen, weist dieses Bauteil eine nach innen gerichtete Innenverzahnung auf. Es umschließt das Innenleben vollständig und greift nahtlos in die Außenkanten der umlaufenden Planetenräder ein. Es dient zwei entscheidenden Zwecken: Es enthält die interne Schmierung, behält gleichzeitig die Ausrichtung bei und dient als stationäres Fundament. Indem dieser Außenring sicher an Ort und Stelle gehalten wird, werden die umlaufenden Zahnräder gezwungen, gegen ihn zu drücken, wodurch das enorme Drehmoment erzeugt wird, das für diese Systeme charakteristisch ist.
Der grundlegende technische Vorteil dieses Systems ist seine kinematische Flexibilität. Im Gegensatz zu Parallelwellengetrieben, die aufgrund ihrer physikalischen Zahnradgröße ein einziges festes Übersetzungsverhältnis bieten, kann eine Planetenanordnung mit genau demselben Satz interner Teile mehrere unterschiedliche Ausgänge erzeugen. Dies wird durch das mechanische Konzept der Verriegelung erreicht.
Indem eine der drei Hauptkomponenten vollständig stationär gehalten wird, einer zweiten Komponente Eingangsleistung zugeführt und die Ausgangsleistung von der dritten übernommen wird, ändert sich das physikalische Verhalten vollständig. Lassen Sie uns die praktischen Szenarien untersuchen, die in der Fabrikhalle häufig anzutreffen sind.
Szenario: Maximale Reduzierung für hohes Drehmoment
Dies ist die in der Schwerindustrie am häufigsten verwendete Konfiguration. Der Außenring ist fest mit dem Getriebegehäuse verbunden und kann sich daher nicht bewegen. Der Elektromotor treibt das zentrale Sonnenrad an. Da der Außenring stationär ist, zwingt das rotierende Zentrum die Planetenräder dazu, an der Innenseite des Rings entlang zu laufen. Dadurch dreht sich der Träger in die gleiche Richtung wie der Antrieb, jedoch mit deutlich reduzierter Geschwindigkeit. Der physikalische Kompromiss für diese Geschwindigkeitsreduzierung ist eine massive Vervielfachung der Rotationskraft.
Szenario: Overdrive für hohe Geschwindigkeit
Wenn hingegen eine Anwendung eine Erhöhung der Geschwindigkeit statt des Drehmoments erfordert, wird die Einstellung umgekehrt. Der Außenring bleibt verriegelt, aber die Eingangsleistung wird auf den schweren Träger übertragen und die Ausgangsleistung wird vom Zentralrad übernommen. Der Antrieb des schweren Trägers erfordert eine erhebliche Anfangskraft, führt jedoch dazu, dass sich das kleinere Zentralzahnrad viel schneller dreht als die Eingangswelle. Dieses Overdrive-Verhältnis wird häufig in Automobilgetrieben für effizientes Fahren auf der Autobahn genutzt.
Szenario: Richtungsumkehr
Um die Drehrichtung der Abtriebswelle ohne Verwendung von Außenzahnrädern zu ändern, wird der Träger arretiert. Der Motor treibt das Mittelzahnrad an. Da sich der Träger nicht bewegen kann, können die Planetenräder nicht mehr umkreisen. Sie drehen sich einfach auf ihren festen Stiften. Als Zwischenräder übertragen sie die Rotationskraft direkt auf den Außenring. Dadurch dreht sich der Ring genau in die entgegengesetzte Richtung der Eingabe.
Bei der Spezifikation mechanischer Komponenten für Maschinen müssen Ingenieure die geeignete Strukturkonstruktion auswählen, die der erforderlichen Belastung entspricht. Während die Grundphysik identisch bleibt, kann die interne Konfiguration stark verändert werden. Das Besondere verstehen Planetengetriebetypen sind entscheidend für die Optimierung der Maschinenleistung und die Vermeidung vorzeitiger mechanischer Ausfälle.
Dies wird oft als einstufiges System bezeichnet und ist die grundlegendste Konfiguration. Es besteht aus genau einem zentralen Zahnrad, einem einzigen Satz umlaufender Zahnräder, die auf einem einzelnen Träger montiert sind, und einem Außenring. Da die Energieübertragung über einen einzigen Maschenzyklus erfolgt, sind diese Systeme hocheffizient und erreichen oft einen mechanischen Wirkungsgrad von über 97 Prozent. Sie sind sowohl im Durchmesser als auch in der Länge äußerst kompakt.
Ihre primäre physikalische Einschränkung ist jedoch das maximale Übersetzungsverhältnis. Ein einfaches einstufiges System erreicht typischerweise bei einem Untersetzungsverhältnis von 10:1 sein Maximum. Der Versuch, ein höheres Übersetzungsverhältnis in einer einzigen Stufe zu erreichen, erfordert ein so kleines Zentralgetriebe, dass ihm die strukturelle Stabilität fehlt, um das Drehmoment sicher zu bewältigen. Sie eignen sich am besten für Standard-Fabrikautomatisierung, Verpackungsmaschinen und leichte Förderbänder.
Wenn Ingenieure höhere Untersetzungsverhältnisse oder komplexe mathematische Ergebnisse benötigen, es sich aber absolut nicht leisten können, die physische Länge des Getriebes zu vergrößern, nutzen sie Verbundkonfigurationen. Dieser Typ führt eine komplexere interne Struktur ein, bei der die umlaufenden Zahnräder selbst modifiziert werden. Bei einem vermaschten Planetenaufbau gibt es beispielsweise zwei Sätze von Zahnrädern auf dem Träger, die miteinander kämmen, bevor sie mit dem Mittel- oder Außenring verbunden werden. Alternativ besteht eine Konfiguration mit Stufenplaneten aus Zahnrädern mit zwei unterschiedlichen Zahnprofilen, die auf derselben Vollwelle gefertigt sind.
Diese komplexen Einbauten verändern den Richtungsfluss der Kraft und ermöglichen einzigartige Übersetzungskombinationen. Sie kommen vor allem in Stellantrieben in der Luft- und Raumfahrt sowie in schweren mobilen Maschinen zum Einsatz und bieten komplexe Übersetzungsverhältnisse und Rückwärtsfunktion auf engstem Raum.
Wenn industrielle Anforderungen eine extreme Drehmomentvervielfachung erfordern, die weit über die 10:1-Grenze eines einfachen Systems hinausgeht, greifen Ingenieure über grundlegende Anwendungen hinaus auf mehrstufige Konstruktionen. Diese Architektur verbindet zwei oder mehr einfache Zahnradsätze physisch in Reihe innerhalb desselben Gehäuses. Der Abtriebsträger der ersten Stufe ist direkt mit dem Antriebsrad der zweiten Stufe verbunden.
Wenn eine 10:1-Stufe mit einer anderen 10:1-Stufe verbunden wird, beträgt das Gesamtsystemverhältnis exponentiell 100:1. Der Kompromiss für dieses enorme Drehmoment besteht in der physischen Größe und einem leichten Rückgang der Effizienz. Jede zusätzliche Stufe erhöht die Gesamtlänge des Getriebezylinders. Da die Kraft außerdem über mehrere Eingriffspunkte geleitet werden muss, sinkt der mechanische Wirkungsgrad aufgrund der kumulativen Reibung leicht. Dies sind die Lösungen der Wahl für schwere industrielle Mischanlagen, Hochleistungswinden und Robotergelenke mit hohem Drehmoment.
Die Auswahl der richtigen Konfiguration ist nicht nur eine Frage der Präferenz; Es handelt sich um eine strenge technische Berechnung, die auf Platzbeschränkungen, erforderlichem Drehmoment und angestrebten Drehzahlverhältnissen basiert. Um den Entscheidungsprozess zu optimieren, sollten Ingenieure die Kompromisse sorgfältig anhand branchenüblicher Benchmarks bewerten.
| Konfigurationstyp | Typisches Übersetzungsverhältnis | Drehmomentkapazität | Ideale industrielle Anwendungen |
|---|---|---|---|
| Einfach einstufig | 3:1 bis 10:1 | Niedrig bis mittel | Verpackungsmaschinen, leichte Förderbänder, Standardautomatisierung |
| Verbindung | 10:1 bis 50:1 | Mittel bis Hoch | Automobilgetriebe, Aktuatoren für die Luft- und Raumfahrt, kompakte mobile Maschinen |
| Mehrstufig | 50:1 bis 4000:1+ | Extrem | Schwere Industriemischer, Bergbauwinden, Azimutantriebe für Windkraftanlagen |
Entscheiden Sie sich für ein einfaches einstufiges Gerät, wenn Ihre Verhältnisanforderungen unter 10:1 liegen und maximale Energieeffizienz für Sie oberste Priorität hat. Geben Sie im Gegensatz dazu eine Verbundeinheit an, wenn Sie ein nicht standardmäßiges mathematisches Übersetzungsverhältnis oder interne Umkehrfunktionen benötigen, Ihr Maschinendesign jedoch eine Verlängerung des Getriebegehäuses strengstens verbietet.
Wenn Sie massive, schwere Lasten bewältigen müssen, die eine extreme Drehmomentvervielfachung erfordern, sollten Sie schließlich eine mehrstufige Einheit spezifizieren. Solange Ihre Strukturkonstruktion eine größere axiale Grundfläche ermöglicht, liefern mehrstufige Systeme die rohe Zug- und Hubkraft, die für die Schwerindustrie erforderlich ist.
Die weit verbreitete Einführung dieser Systeme in allen Industriesektoren wird durch grundlegende Gesetze der Physik bestimmt. Bei einem herkömmlichen Parallelwellengetriebe wird die Kraft über einen einzigen Kontaktpunkt zwischen zwei Zahnrädern übertragen. Umgekehrt verteilt ein Planetensystem die Last gleichzeitig auf mehrere umlaufende Komponenten. Da die physikalische Belastung geteilt wird, können die Zahnräder bei exakt gleicher Leistung kleiner gefertigt werden. Dadurch ergibt sich eine deutlich geringere Stellfläche und ein geringeres Gesamtgewicht.
Darauf aufbauend verändert die geteilte Lastverteilung grundlegend, wie viel Kraft das System aushalten kann. Die mehrfachen Zahneingriffe sorgen für eine hohe Torsionssteifigkeit und machen diese Systeme äußerst widerstandsfähig gegenüber plötzlich auftretenden starken Stoßbelastungen. Da die Zahnräder außerdem durch den Außenring in einer konstanten, engen Ausrichtung gehalten werden, können sie mit unglaublich engen Toleranzen hergestellt werden. Dadurch wird das Spiel minimiert, also der leichte Spalt zwischen den Zähnen der Gegenräder. Ein geringes Spiel ist entscheidend für die exakte Positionierung bei CNC-Bearbeitungs- und Servomotoranwendungen.
Die theoretischen Vorteile dieser Getriebesysteme lassen sich direkt in messbarer Leistung im Feld umsetzen. Verschiedene Branchen nutzen spezifische Konfigurationen basierend auf ihren individuellen betrieblichen Anforderungen.
In der Robotik und Automatisierung werden mehrstufige Präzisionsgetriebe in kollaborierenden Roboterarmen eingesetzt. Das geringe Spiel gewährleistet eine exakte Koordinatenpositionierung, während das hohe Drehmoment es dem Roboter ermöglicht, schwere Nutzlasten sanft zu heben, ohne den Servomotor zu belasten. In der Automobilindustrie sind zusammengesetzte Zahnradsätze die grundlegende Technologie hinter Automatikgetrieben, die es Fahrzeugen ermöglichen, innerhalb eines kompakten Gehäuseraums nahtlos durch mehrere Gänge zu schalten.
Auch erneuerbare Energien sind stark auf diese Mechanismen angewiesen. Stellen Sie sich vor, ein Rotorblatt einer Windkraftanlage fängt einen plötzlichen Windstoß auf. Die massiven Klingen drehen sich langsam, erzeugen aber eine enorme Kraft. Um diese langsame Rotation mit hohem Drehmoment in die vom elektrischen Generator benötigte Hochgeschwindigkeitsrotation umzuwandeln, sind hochbelastbare mehrstufige Getriebe erforderlich, die unvorhersehbare aerodynamische Stoßbelastungen sicher absorbieren.
Die Spezifikation eines mechanischen Antriebs erfordert eine genaue mathematische Berechnung. Das Erraten oder Schätzen der Lastanforderungen führt unweigerlich zu einem katastrophalen Getriebeausfall oder einem Motordurchbrennen. Bevor Ingenieure einen Hersteller kontaktieren, müssen sie mehrere kritische Parameter definieren, um optimale Leistung und Langlebigkeit sicherzustellen.
Bestimmen Sie zunächst Ihr genaues erforderliches Übersetzungsverhältnis, indem Sie die Differenz zwischen Ihrer Motoreingangsgeschwindigkeit und der gewünschten Ausgangsgeschwindigkeit Ihrer angetriebenen Ausrüstung berechnen. Ermitteln Sie als Nächstes sowohl das nominale Dauerbetriebsdrehmoment als auch das Spitzendrehmoment, das Ihre Maschine beim Anfahren oder bei Notstopps erfährt. Das Getriebe muss für die Bewältigung des absoluten Spitzendrehmoments ohne Abscheren der Zähne ausgelegt sein.
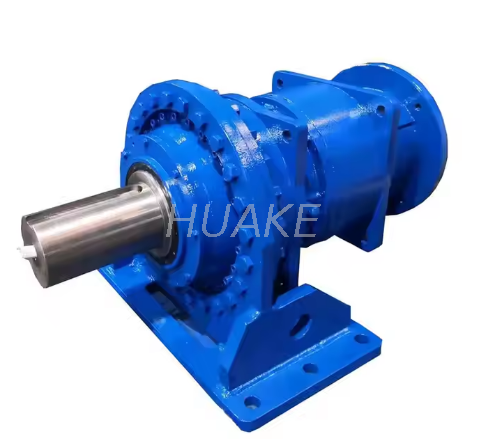
Für anspruchsvolle Industrieanwendungen greifen Ingenieure häufig auf robuste Lösungen wie die P-Serie zurück Planetengetriebe . Diese Hochleistungseinheiten sind für ein Nenndrehmoment von 22.000 Nm bis zu erstaunlichen 2.600.000 Nm ausgelegt. Mit Übersetzungsoptionen von 25 bis 4000 bieten sie genau den mechanischen Vorteil, der für Bergbau, Metallurgie und schwere Hebezeuge benötigt wird.
Berücksichtigen Sie außerdem die erforderliche Präzision. Wenn Ihre Anwendung eine einfache kontinuierliche Drehung erfordert, ist das Standardspiel vollkommen akzeptabel. Wenn Ihre Anwendung jedoch eine präzise Start-Stopp-Positionierung erfordert, müssen Sie eine spielarme Präzisionseinheit spezifizieren. Bewerten Sie abschließend die Betriebsumgebung. Extreme Temperaturen, Staubeinwirkung und Feuchtigkeit bestimmen die Materialien des Außengehäuses, die interne Schmierung und die Abdichtung der Baugruppe.
Alle Planetensysteme basieren auf der eleganten mechanischen Synchronisierung des zentralen Sonnenrads, der umlaufenden Planetenräder und des stationären Außenrings. Die Wahl der richtigen internen Konfiguration bestimmt jedoch direkt die Leistungsgrenzen Ihrer Maschine. Durch die sorgfältige Berechnung Ihrer erforderlichen Drehzahlverhältnisse, Drehmomentbelastungen und räumlichen Einschränkungen können Sie in das richtige Antriebssystem investieren und so mechanische Ausfälle verhindern und die Gesamteffizienz für die kommenden Jahre optimieren.
Wenn Sie eine neue Hochleistungsmaschine konstruieren oder eine bestehende Produktionslinie aufrüsten, ist die Auswahl des richtigen Getriebes nicht verhandelbar. Entdecken Sie die leistungsstarke P-Serie und andere maßgeschneiderte mechanische Antriebe bei Huake Gearbox, um die genaue Drehmoment- und Übersetzungskonfiguration zu finden, die für Ihre anspruchsvollsten industriellen Herausforderungen entwickelt wurde.
Sie sind nach der Mechanik unseres Sonnensystems benannt. Das zentrale Zahnrad fungiert als Sonne und sitzt stationär auf seiner Achse, während die kleineren Zahnräder es physisch umkreisen, genau wie Planeten, die sich im Weltraum drehen.
Das Sonnenrad dreht sich um eine feste Mittelachse und fungiert normalerweise als Leistungseingang für den Antrieb des Systems. Die Planetenräder sind auf einem beweglichen Träger montiert; Sie kreisen physisch um das Sonnenrad und drehen sich gleichzeitig um ihre eigenen Achsen.
Ja. Während sie am häufigsten als Drehzahlminderer zur Drehmomentvervielfachung eingesetzt werden, kann das System auch als Overdrive fungieren. Wenn Sie die Leistung über den Träger einspeisen und die Leistung über das Sonnenrad abgeben, während der Außenring blockiert ist, gibt das System eine höhere Geschwindigkeit ab als die Eingabe.
Typischerweise erreicht ein einfaches einstufiges Planetensystem seine maximale Leistung bei einem Untersetzungsverhältnis von 10:1. Der Versuch, eine höhere Übersetzung in einer einzigen Stufe zu konstruieren, erfordert ein Zentralrad, das zu klein ist, um das Drehmoment effektiv zu bewältigen. Aus diesem Grund werden für höhere Übersetzungsanforderungen mehrstufige Zahnradsätze verwendet.
Ein vorzeitiger Ausfall wird am häufigsten durch unzureichende Schmierung, übermäßige Wärmeentwicklung oder Stoßbelastungen verursacht, die das maximale Nenndrehmoment des Getriebes überschreiten. Auch Verunreinigungen durch Staub oder Feuchtigkeit, die in beschädigte Dichtungen eindringen, können die Innenverzahnung des Zahnrads schnell beschädigen.
In der gebräuchlichsten Konfiguration, bei der das Hohlrad stationär ist und der Träger den Abtrieb darstellt, wird das Verhältnis berechnet, indem die Anzahl der Zähne am Hohlrad durch die Anzahl der Zähne am Sonnenrad dividiert und dann eins zu diesem Ergebnis addiert wird.


