


Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 17.10.2026 Pochodzenie: Strona


Czy wiesz, jak ciężkie maszyny bez wysiłku podnoszą ogromne ładunki, pracując w bardzo ograniczonych przestrzeniach? Zrównoważenie wysokiego momentu obrotowego w niewielkiej obudowie pozostaje głównym wyzwaniem inżynieryjnym. Niezależnie od tego, czy projektujesz wytrzymałe maszyny przemysłowe, zaawansowane ramiona robotyczne, czy skomplikowane przekładnie samochodowe, zrozumienie interakcji wewnętrznych przekładni ma kluczowe znaczenie dla maksymalizacji wydajności mechanicznej.
Najnowsze analizy branżowe ujawniają ogromny zwrot w kierunku hiperkompaktowej automatyzacji. Ponieważ w nowoczesnym magazynowaniu dominują zautomatyzowane pojazdy i roboty współpracujące, zapotrzebowanie inżynierów na napędy zapewniające wyjątkowy moment obrotowy w ramach ograniczonego śladu promieniowego gwałtownie wzrosło. Projektanci sprzętu odchodzą od nieporęcznych konfiguracji z wałami równoległymi, wybierając zamiast tego zintegrowane rozwiązania, które maksymalizują gęstość mocy. Rozłożymy podstawowe komponenty i zbadamy różne dostępne obecnie konfiguracje strukturalne, pomagając inżynierom i specjalistom ds. zaopatrzenia w wyborze optymalnego napędu mechanicznego dla ich konkretnych wymagań operacyjnych.
Zrozumienie wysokowydajnego przenoszenia mocy wymaga zbadania fizycznej architektury tych zespołów. Terminologia używana do opisu tego układu została zapożyczona bezpośrednio z naszego Układu Słonecznego. Komponenty wewnętrzne współdziałają ze sobą w wysoce zsynchronizowany sposób, rozkładając obciążenia fizyczne równomiernie na wiele punktów styku. Ten wspólny rozkład obciążenia zapewnia wyjątkową integralność strukturalną i długoterminową trwałość.
Dokładnie pośrodku mechanizmu znajduje się Sprzęt słoneczny . Podobnie jak prawdziwe słońce, obraca się wokół stałej osi środkowej. W większości standardowych zastosowań przemysłowych element ten pełni rolę głównego źródła zasilania. Otrzymuje siłę obrotową o dużej prędkości i niskim momencie obrotowym bezpośrednio z podłączonego wału silnika i natychmiast przenosi tę energię kinetyczną na zewnątrz do otaczających elementów.
Otaczające wejście centralne są mniejsze przekładni planetarnej . Elementy Gdy środkowe koło się obraca, zmusza mniejsze koła zębate do obracania się wokół ich własnych osi, jednocześnie obracając się wokół środka. Aby te orbitujące koła zębate były idealnie wyrównane i oddalone od siebie, są one montowane na solidnym wsporniku zwanym nośnikiem. Wyobraź sobie nośnik jako solidną strukturalną sieć utrzymującą wirujące koła zębate w doskonałej harmonii. W wielu scenariuszach redukcji prędkości wspornik ten służy jako wał wyjściowy mocy, dostarczając nowo zwielokrotniony moment obrotowy bezpośrednio do napędzanej maszyny.
Najbardziej zewnętrznym elementem zespołu jest pierścień, powszechnie określany jako Pierścień zębaty . W przeciwieństwie do standardowych przekładni czołowych, które mają zęby na zewnątrz, ten element ma zęby wewnętrzne skierowane do wewnątrz. Całkowicie otacza wewnętrzne elementy, płynnie zazębiając się z zewnętrznymi krawędziami krążących wokół kół zębatych planet. Służy dwóm kluczowym celom: zapewnia wewnętrzne smarowanie przy jednoczesnym zachowaniu wyrównania i działa jako stacjonarny fundament. Utrzymując pierścień zewnętrzny bezpiecznie na miejscu, orbitujące koła zębate są zmuszone do napierania na niego, generując ogromny wyjściowy moment obrotowy, charakterystyczny dla tych układów.
Podstawową zaletą inżynierską tego systemu jest jego elastyczność kinematyczna. W przeciwieństwie do przekładni z wałem równoległym, które oferują jedno stałe przełożenie w oparciu o fizyczne rozmiary przekładni, układ planetarny może generować wiele różnych mocy wyjściowych przy użyciu dokładnie tego samego zestawu części wewnętrznych. Osiąga się to poprzez mechaniczną koncepcję blokowania.
Trzymając jeden z trzech głównych komponentów całkowicie nieruchomo, doprowadzając moc wejściową do drugiego komponentu i pobierając moc wyjściową z trzeciego, zachowanie fizyczne ulega całkowitej zmianie. Przyjrzyjmy się praktycznym scenariuszom powszechnie spotykanym w hali produkcyjnej.
Scenariusz: maksymalna redukcja dla wysokiego momentu obrotowego
Jest to najczęstsza konfiguracja stosowana w przemyśle ciężkim. Pierścień zewnętrzny jest bezpiecznie przymocowany do obudowy skrzyni biegów, dzięki czemu nie może się poruszać. Silnik elektryczny napędza centralne koło słoneczne. Ponieważ pierścień zewnętrzny jest nieruchomy, obracający się środek zmusza koła obiegowe do poruszania się po wewnętrznej stronie pierścienia. W rezultacie nośnik obraca się w tym samym kierunku co wejście, ale ze znacznie zmniejszoną prędkością. Fizycznym kompromisem w przypadku tego zmniejszenia prędkości jest ogromne zwielokrotnienie siły obrotowej.
Scenariusz: Nadbieg przy dużej prędkości
. Jeżeli aplikacja wymaga zwiększenia prędkości, a nie momentu obrotowego, konfiguracja jest odwrotna. Pierścień zewnętrzny pozostaje zablokowany, ale moc wejściowa jest przekazywana do ciężkiego nośnika, a moc wyjściowa jest pobierana z centralnego koła zębatego. Prowadzenie ciężkiego nośnika wymaga znacznej siły początkowej, ale powoduje, że mniejsze koło centralne obraca się znacznie szybciej niż wał wejściowy. Ten współczynnik nadbiegu jest często wykorzystywany w samochodowych skrzyniach biegów do wydajnej jazdy po autostradzie.
Scenariusz: Odwrócenie kierunku
Aby zmienić kierunek obrotu wału wyjściowego bez użycia zewnętrznych przekładni, nośnik jest blokowany na miejscu. Silnik napędza przekładnię środkową. Ponieważ lotniskowiec nie może się poruszać, przekładnie planetarne nie mogą już orbitować; po prostu obracają się w miejscu na swoich stałych kołkach. Pełniąc funkcję kół zębatych napinających, przenoszą siłę obrotową bezpośrednio na pierścień zewnętrzny. Powoduje to, że pierścień obraca się dokładnie w kierunku przeciwnym do sygnału wejściowego.
Określając komponenty mechaniczne maszyn, inżynierowie muszą wybrać odpowiedni projekt konstrukcyjny, aby odpowiadał wymaganemu obciążeniu. Chociaż podstawowa fizyka pozostaje identyczna, konfiguracja wewnętrzna może ulec znacznym zmianom. Zrozumienie konkretu Rodzaje przekładni planetarnych mają kluczowe znaczenie dla optymalizacji wydajności maszyny i zapobiegania przedwczesnym awariom mechanicznym.
Jest to najbardziej podstawowa konfiguracja, często nazywana systemem jednostopniowym. Składa się z dokładnie jednego koła centralnego, jednego zestawu kół zębatych orbitujących zamontowanych na jednym nośniku i jednego pierścienia zewnętrznego. Ponieważ moc jest przenoszona w pojedynczym cyklu siatki, systemy te charakteryzują się dużą wydajnością, często przekraczającą 97 procent sprawności mechanicznej. Są niezwykle kompaktowe zarówno pod względem średnicy, jak i długości.
Jednak ich głównym ograniczeniem fizycznym jest maksymalne przełożenie. Prosty system jednostopniowy zwykle osiąga maksimum przy współczynniku redukcji 10:1. Próba uzyskania wyższego przełożenia w jednym stopniu wymaga przekładni centralnej tak małej, że brakuje jej integralności strukturalnej, aby bezpiecznie przenosić moment obrotowy. Najlepiej nadają się do standardowych zastosowań w automatyce fabrycznej, maszynach pakujących i lekkich przenośnikach.
Kiedy inżynierowie wymagają wyższych przełożeń redukcyjnych lub skomplikowanych wyników matematycznych, ale absolutnie nie mogą sobie pozwolić na zwiększenie fizycznej długości skrzyni biegów, wykorzystują konfiguracje złożone. Ten typ wprowadza bardziej złożoną strukturę wewnętrzną, w której modyfikowane są same koła zębate na orbicie. Na przykład w układzie planet z siatką na nośniku znajdują się dwa zestawy kół zębatych, które zazębiają się ze sobą przed połączeniem z pierścieniem środkowym lub zewnętrznym. Alternatywnie konfiguracja z planetą schodkową obejmuje koła zębate z dwoma różnymi profilami zębów wykonanymi na tym samym pełnym wale.
Te złożone elementy wewnętrzne zmieniają kierunkowy przepływ mocy i pozwalają na unikalne kombinacje przełożeń. Są szczególnie rozpowszechnione w siłownikach lotniczych i ciężkich maszynach mobilnych, zapewniając złożone przełożenia i funkcję biegu wstecznego w bardzo ograniczonej przestrzeni.
Wychodząc poza podstawowe zastosowania, gdy wymagania przemysłowe wymagają ekstremalnego zwielokrotnienia momentu obrotowego, znacznie przekraczającego granicę 10:1 prostego układu, inżynierowie zwracają się ku projektom wieloetapowym. Architektura ta fizycznie łączy dwa lub więcej prostych zestawów przekładni szeregowo w tej samej obudowie. Nośnik wyjściowy pierwszego stopnia jest bezpośrednio połączony z przekładnią wejściową drugiego stopnia.
Jeśli stopień 10:1 zostanie podłączony do innego stopnia 10:1, całkowity współczynnik systemu wykładniczo osiągnie 100:1. Kompromisem za tak ogromny moment obrotowy są rozmiary fizyczne i niewielki spadek wydajności. Każdy dodany stopień zwiększa całkowitą długość cylindra skrzyni biegów. Co więcej, ponieważ moc musi przechodzić przez wiele punktów siatki, sprawność mechaniczna nieznacznie spada z powodu skumulowanego tarcia. Są to najczęściej wybierane rozwiązania dla ciężkiego przemysłowego sprzętu mieszającego, wytrzymałych wciągarek i zrobotyzowanych połączeń o wysokim momencie obrotowym.
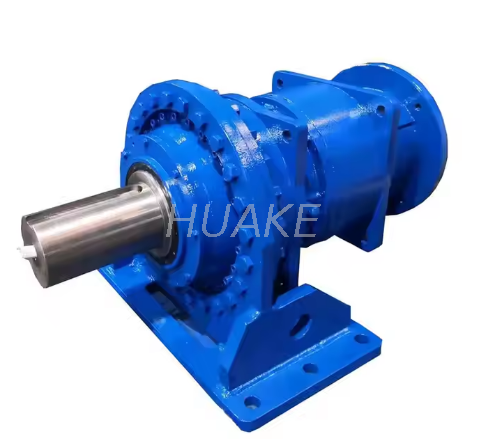
Wybór właściwej konfiguracji nie jest jedynie kwestią preferencji; jest to ścisłe obliczenie inżynieryjne oparte na ograniczeniach przestrzennych, wymaganym momencie obrotowym i docelowych przełożeniach prędkości. Aby usprawnić proces podejmowania decyzji, inżynierowie powinni dokładnie ocenić kompromisy, korzystając ze standardowych standardów branżowych.
| Typ konfiguracji | Typowe | przełożenie Moment obrotowy | Idealne zastosowania przemysłowe |
|---|---|---|---|
| Prosty jednostopniowy | 3:1 do 10:1 | Niski do średniego | Maszyny pakujące, lekkie przenośniki, standardowa automatyka |
| Mieszanina | 10:1 do 50:1 | Średnie do wysokiego | Przekładnie samochodowe, siłowniki lotnicze, kompaktowe maszyny mobilne |
| Wieloetapowy | 50:1 do 4000:1+ | Skrajny | Ciężkie mieszalniki przemysłowe, wciągarki górnicze, napędy odchylania turbin wiatrowych |
Wybierz prostą jednostkę jednostopniową, jeśli wymagania dotyczące współczynnika są mniejsze niż 10:1, a maksymalna efektywność energetyczna jest Twoim najwyższym priorytetem. Natomiast jednostkę złożoną należy określić, jeśli potrzebne jest niestandardowe matematyczne przełożenie skrzyni biegów lub możliwość wewnętrznego biegu wstecznego, ale konstrukcja maszyny surowo zabrania zwiększania długości obudowy skrzyni biegów.
Na koniec należy wybrać jednostkę wielostopniową do pracy z ogromnymi, ciężkimi obciążeniami, które wymagają ekstremalnego zwielokrotnienia momentu obrotowego. O ile projekt konstrukcyjny umożliwia większy ślad osiowy, systemy wielostopniowe zapewnią surową siłę uciągu i podnoszenia wymaganą w przemyśle ciężkim.
Powszechne przyjęcie tych systemów w sektorach przemysłowych wynika z podstawowych praw fizyki. W tradycyjnej skrzyni biegów z równoległym wałem moc przenoszona jest przez pojedynczy punkt styku pomiędzy dwoma biegami. I odwrotnie, układ planetarny rozkłada obciążenie jednocześnie na wiele orbitujących elementów. Ponieważ naprężenia fizyczne są wspólne, koła zębate mogą być produkowane w mniejszych rozmiarach, przy jednoczesnym przekazywaniu dokładnie tej samej mocy. Skutkuje to znacznie mniejszą powierzchnią i niższą wagą całkowitą.
Bazując na tym, wspólny rozkład obciążenia zasadniczo zmienia siłę, jaką system może wytrzymać. Zazębienia z wieloma zębatkami zapewniają wysoką sztywność skrętną, dzięki czemu systemy te są bardzo odporne na nagłe, duże obciążenia udarowe. Dodatkowo, ponieważ koła zębate są utrzymywane w stałym, ścisłym ustawieniu przez pierścień zewnętrzny, można je wytwarzać z niezwykle wąskimi tolerancjami. Minimalizuje to luz, czyli niewielką szczelinę pomiędzy współpracującymi zębami przekładni. Niski luz ma kluczowe znaczenie dla dokładnego pozycjonowania w obróbce CNC i zastosowaniach w serwomotorach.
Teoretyczne zalety tych systemów przekładni przekładają się bezpośrednio na mierzalną wydajność w terenie. Różne branże wykorzystują określone konfiguracje w oparciu o swoje unikalne wymagania operacyjne.
W robotyce i automatyce precyzyjne, wielostopniowe reduktory są wykorzystywane we współpracujących ramionach robotycznych. Mały luz zapewnia dokładne pozycjonowanie współrzędnych, a wysoki moment obrotowy pozwala robotowi płynnie podnosić ciężkie ładunki bez obciążania serwomotoru. W przemyśle motoryzacyjnym przekładnie zespolone stanowią podstawową technologię automatycznych skrzyń biegów, umożliwiającą płynną zmianę biegów między różnymi prędkościami w niewielkiej przestrzeni podwozia.
Energia odnawialna również w dużym stopniu opiera się na tych mechanizmach. Wyobraź sobie łopatę turbiny wiatrowej łapiącą nagły podmuch wiatru; masywne ostrza obracają się powoli, ale generują ogromną siłę. Wymagane są wielostopniowe skrzynie biegów o dużej wytrzymałości, aby zwiększyć ten powolny obrót o wysokim momencie obrotowym do wysokich prędkości obrotowych wymaganych przez generator elektryczny, bezpiecznie pochłaniając nieprzewidywalne obciążenia aerodynamiczne.
Określenie napędu mechanicznego wymaga precyzyjnych obliczeń matematycznych. Zgadywanie lub szacowanie wymagań dotyczących obciążenia nieuchronnie doprowadzi do katastrofalnej awarii przekładni lub spalenia silnika. Przed skontaktowaniem się z producentem zespoły inżynierów muszą zdefiniować kilka krytycznych parametrów, aby zapewnić optymalną wydajność i trwałość.
Najpierw określ dokładne wymagane przełożenie, obliczając różnicę między prędkością wejściową silnika a żądaną prędkością wyjściową napędzanego sprzętu. Następnie określ zarówno nominalny ciągły moment roboczy, jak i szczytowy moment obrotowy, jakiego doświadczy Twoja maszyna podczas uruchamiania lub zatrzymywania awaryjnego. Skrzynia biegów musi być przystosowana do przenoszenia bezwzględnego szczytowego momentu obrotowego bez zębów ścinających.
W przypadku wymagających zastosowań przemysłowych inżynierowie często sięgają po solidne rozwiązania, takie jak seria P Reduktory przekładni planetarnej . Te wytrzymałe jednostki zostały zaprojektowane tak, aby zapewniać znamionowy moment obrotowy w zakresie od 22 000 Nm do zdumiewających 2 600 000 Nm. Dzięki opcjom przełożeń w zakresie od 25 do 4000 zapewniają one dokładnie taką przewagę mechaniczną, jaka jest potrzebna w górnictwie, hutnictwie i ciężkim sprzęcie dźwigowym.
Ponadto należy wziąć pod uwagę wymaganą precyzję. Jeśli Twoje zastosowanie wymaga prostego, ciągłego obrotu, standardowy luz jest całkowicie akceptowalny. Jeśli jednak Twoje zastosowanie wymaga precyzyjnego pozycjonowania start-stop, musisz określić precyzyjną jednostkę o niskim luzie. Na koniec oceń środowisko operacyjne. Ekstremalne temperatury, narażenie na pył i wilgoć wpływają na zewnętrzne materiały obudowy, wewnętrzne smarowanie i uszczelnienie zespołu.
Wszystkie układy planetarne opierają się na eleganckiej mechanicznej synchronizacji centralnego koła słonecznego, krążących wokół planet kół zębatych i nieruchomego pierścienia zewnętrznego. Jednakże wybór prawidłowej konfiguracji wewnętrznej bezpośrednio określa ograniczenia wydajności maszyny. Dokładnie obliczając wymagane przełożenia prędkości, obciążenia momentem obrotowym i ograniczenia przestrzenne, możesz zainwestować w odpowiedni układ napędowy, zapobiegając w ten sposób awariom mechanicznym i optymalizując ogólną wydajność przez wiele lat.
Jeśli konstruujesz nową maszynę o dużej wytrzymałości lub modernizujesz istniejącą linię produkcyjną, wybór odpowiedniej skrzyni biegów nie podlega negocjacjom. Poznaj wysokowydajną serię P i inne niestandardowe napędy mechaniczne w Huake Gearbox, aby znaleźć dokładną konfigurację momentu obrotowego i przełożenia zaprojektowaną z myślą o najcięższych wyzwaniach przemysłowych.
Ich nazwy pochodzą od mechaniki naszego Układu Słonecznego. Centralne koło zębate działa jak słońce, pozostając nieruchome na swojej osi, podczas gdy mniejsze koła fizycznie krążą wokół niego, dokładnie tak, jak planety krążące w przestrzeni.
Koło słoneczne obraca się wokół stałej osi środkowej i zwykle pełni funkcję źródła zasilania napędzającego system. Przekładnie planetarne są zamontowane na ruchomym nośniku; fizycznie krążą wokół koła słonecznego, jednocześnie wirując wokół własnych osi.
Tak. Chociaż są one najczęściej używane jako reduktory prędkości w celu zwielokrotnienia momentu obrotowego, system może działać jako nadbieg. Jeśli podasz moc przez wspornik i przekażesz moc wyjściową przez koło słoneczne podczas blokowania pierścienia zewnętrznego, system będzie generował wyższą prędkość niż wejściowa.
Zwykle prosty jednostopniowy układ planetarny osiąga maksimum przy współczynniku redukcji 10:1. Próba uzyskania wyższego przełożenia w jednym stopniu wymaga przekładni centralnej, która jest zbyt mała, aby skutecznie przenosić moment obrotowy, dlatego w przypadku wyższych wymagań przełożenia stosuje się przekładnie wielostopniowe.
Przedwczesna awaria jest najczęściej spowodowana niewystarczającym smarowaniem, nadmiernym gromadzeniem się ciepła lub narażeniem skrzyni biegów na obciążenia udarowe przekraczające jej szczytowy moment obrotowy. Zanieczyszczenia spowodowane kurzem lub wilgocią przedostającą się do uszkodzonych uszczelek mogą również szybko uszkodzić wewnętrzne zęby przekładni.
W najbardziej typowej konfiguracji, w której koło koronowe jest nieruchome, a jarzmo stanowi moc wyjściową, przełożenie oblicza się, dzieląc liczbę zębów koła koronowego przez liczbę zębów koła słonecznego, a następnie dodając do tego wyniku jeden.


