


צפיות: 0 מחבר: עורך האתר זמן פרסום: 2026-10-17 מקור: אֲתַר


האם אתה יודע איך מכונות כבדות מרימות עומסים עצומים ללא מאמץ תוך כדי עבודה בחללים מצומצמים מאוד? איזון תפוקת מומנט גבוה בתוך טביעת רגל פיזית הדוקה נותר אתגר הנדסי גדול. בין אם מתכננים מכונות תעשייתיות כבדות משקל, זרועות רובוטיות מתקדמות או תיבות הילוכים מורכבות לרכב, הבנת האופן שבו גלגלי שיניים פנימיים מתקשרים היא חיונית למיצוי היעילות המכנית.
ניתוחים אחרונים בתעשייה חושפים שינוי מסיבי לעבר אוטומציה היפר-קומפקטית. מכיוון שכלי רכב מונחים אוטומטיים ורובוטים משותפים שולטים במחסן המודרני, הדרישה ההנדסית לכוננים המספקים מומנט יוצא דופן בתוך טביעת רגל רדיאלית מוגבלת זינקה שחקים. מתכנני ציוד מתרחקים מהגדרות פיר מקבילי מגושמים, ובוחרים במקום זאת בפתרונות משולבים שממקסמים את צפיפות ההספק. אנו נפרק את מרכיבי הליבה ונחקור את התצורות המבניות השונות הזמינות כיום, ונעזור למהנדסים ולמומחי רכש לבחור את הכונן המכני האופטימלי עבור הדרישות התפעוליות הספציפיות שלהם.
הבנת העברת הכוח ביעילות גבוהה דורשת בחינת הארכיטקטורה הפיזית של מכלולים אלה. המינוח המשמש לתיאור מערכת זו שאול ישירות ממערכת השמש שלנו. רכיבים פנימיים מקיימים אינטראקציה בצורה מסונכרנת ביותר כדי לפזר עומסים פיזיים באופן שווה על פני מספר נקודות מגע. חלוקת עומסים משותפת זו מספקת שלמות מבנית יוצאת דופן ועמידות לטווח ארוך.
יושב במרכז המדויק של המנגנון הוא ציוד שמש . בדיוק כמו השמש בפועל, היא מסתובבת על ציר מרכזי קבוע. ברוב היישומים התעשייתיים הסטנדרטיים, רכיב זה משמש כקלט העיקרי להספק. הוא מקבל כוח סיבוב במהירות גבוהה, מומנט נמוך ישירות מציר מנוע מחובר ומעביר מיד את האנרגיה הקינטית החוצה אל הרכיבים שמסביב.
מסביב לכניסה המרכזית הם הקטנים יותר רכיבי Planet Gear . כאשר ההילוך המרכזי מסתובב, הוא מאלץ את ההילוכים הקטנים יותר להסתובב על הצירים הפרטיים שלהם ובו זמנית מסתובבים סביב המרכז. כדי לשמור על גלגלי השיניים המסתובבים האלה מיושרים בצורה מושלמת ומרווחים זה מזה, הם מותקנים על תושבת חזקה המכונה מנשא. דמיינו את המנשא כרשת מבנית יציבה המחזיקה את ההילוכים המסתובבים בהרמוניה מושלמת. בתרחישים רבים של הפחתת מהירות, מנשא זה משמש כציר פלט הכוח, ומספק את המומנט המוכפל החדש ישירות למכונה המונעת.
המרכיב החיצוני ביותר של המכלול הוא הטבעת, המכונה בדרך כלל ציוד טבעת . שלא כמו גלגלי שיניים רגילים בעלי שיניים בחלק החיצוני, לרכיב זה יש שיניים פנימיות הפונות פנימה. הוא סוגר לחלוטין את הפעילות הפנימית, משתלב בצורה חלקה עם הקצוות החיצוניים של גלגלי השיניים המקיפים את כוכב הלכת. הוא משרת שתי מטרות קריטיות: מכיל את השימון הפנימי תוך שמירה על יישור, ופועל כבסיס נייח. על ידי החזקת הטבעת החיצונית הזו בצורה מאובטחת במקומה, גלגלי השיניים המסתובבים נאלצים לדחוף כנגדה, ויוצרים את תפוקת המומנט המאסיבית האופיינית למערכות אלו.
היתרון ההנדסי הבסיסי של מערכת זו הוא הגמישות הקינמטית שלה. שלא כמו תיבות הילוכים עם גל מקבילי המציעות יחס קבוע אחד המבוסס על גדלי ההילוכים הפיזיים שלהן, פריסה פלנטרית יכולה לייצר מספר תפוקות שונות תוך שימוש באותה קבוצה של חלקים פנימיים בדיוק. זה מושג באמצעות הרעיון המכאני של נעילה.
על ידי החזקת אחד משלושת הרכיבים העיקריים נייחים לחלוטין, הפעלת כוח קלט על רכיב שני, ולקיחת הפלט מהשלישי, ההתנהגות הפיזית משתנה לחלוטין. הבה נחקור את התרחישים המעשיים שנתקלים בדרך כלל ברצפת המפעל.
תרחיש: הפחתה מרבית עבור מומנט גבוה
זוהי התצורה הנפוצה ביותר בשימוש בתעשייה כבדה. הטבעת החיצונית נעולה היטב לבית תיבת ההילוכים כך שהיא לא יכולה לזוז. המנוע החשמלי מניע את גלגל השמש המרכזי. מכיוון שהטבעת החיצונית נייחת, המרכז המסתובב מאלץ את גלגלי השיניים של הפלנטה ללכת לאורך החלק הפנימי של הטבעת. כתוצאה מכך, המוביל מסתובב באותו כיוון כמו הקלט, אך במהירות מופחתת משמעותית. הפשרה הפיזית להפחתת מהירות זו היא הכפלה מסיבית של כוח הסיבוב.
תרחיש: הילוך יתר למהירות גבוהה
לעומת זאת, אם יישום דורש הגדלת מהירות ולא מומנט, ההגדרה הפוכה. הטבעת החיצונית נשארת נעולה, אך כוח הכניסה מופעל על המוביל הכבד, והפלט נלקח מההילוך המרכזי. הנעת המוביל הכבד דורשת כוח ראשוני משמעותי, אך היא גורמת לגלגל השיניים המרכזי הקטן להסתובב הרבה יותר מהר מציר הקלט. יחס הילוך יתר זה מנוצל לעתים קרובות בתיבות הילוכים לרכב לצורך שיוט יעיל בכביש מהיר.
תרחיש: היפוך כיוון
כדי לשנות את כיוון הסיבוב של ציר המוצא מבלי להשתמש בהילוכים חיצוניים, המנשא ננעל במקומו. המנוע מניע את ההילוך המרכזי. מכיוון שהנושא אינו יכול לנוע, גלגלי השיניים של הפלנטה אינם יכולים עוד להקיף; הם פשוט מסתובבים במקומם על הפינים הקבועים שלהם. פועלים כגלגלי שיניים סרק, הם מעבירים את כוח הסיבוב ישירות לטבעת החיצונית. זה גורם לטבעת להסתובב בדיוק בכיוון ההפוך של הקלט.
בעת ציון רכיבים מכניים למכונות, על המהנדסים לבחור את התכנון המבני המתאים כדי להתאים לעומס הנדרש. בעוד שהפיסיקה הבסיסית נשארת זהה, התצורה הפנימית יכולה להשתנות מאוד. הבנת הספציפי סוגי ערכות הילוכים פלנטריות חיוניים למיטוב ביצועי המכונה ולמניעת כשל מכני מוקדם.
המכונה לעתים קרובות מערכת חד-שלבית, זוהי התצורה הבסיסית ביותר. הוא מורכב מגלגל שיניים מרכזי אחד בדיוק, קבוצה אחת של גלגלי שיניים מסתובבים המותקנות על מנשא יחיד וטבעת חיצונית אחת. מכיוון שהכוח מועבר באמצעות מחזור רשת בודד, מערכות אלו יעילות ביותר, ולעתים קרובות עולות על 97 אחוז יעילות מכנית. הם קומפקטיים ביותר הן בקוטר והן באורך.
עם זאת, המגבלה הפיזית העיקרית שלהם היא יחס ההילוך המרבי. מערכת חד-שלבית פשוטה מגיעה בדרך כלל ליחס הפחתה של 10:1. ניסיון להנדס יחס גבוה יותר בשלב בודד דורש הילוך מרכזי כל כך קטן עד שחסר לו השלמות המבנית להתמודד עם מומנט בבטחה. הם מתאימים ביותר לאוטומציה סטנדרטית במפעל, מכונות אריזה ומסועים קלים.
כאשר המהנדסים דורשים יחסי הפחתה גבוהים יותר או תפוקות מתמטיות מורכבות אך בהחלט אינם יכולים להרשות לעצמם להגדיל את האורך הפיזי של תיבת ההילוכים, הם משתמשים בתצורות מורכבות. סוג זה מציג מבנה פנימי מורכב יותר שבו גלגלי השיניים המקיפים עצמם משתנים. לדוגמה, במערך של כוכב לכת מרושת, יש שני סטים של גלגלי שיניים על המנשא שמתערבבים זה בזה לפני חיבור לטבעת המרכזית או החיצונית. לחלופין, תצורת כוכב הלכת מדורגת כוללת גלגלי שיניים עם שני פרופילי שיניים שונים המעובדים על אותו גל מוצק.
פנימיות מורכבות אלו משנות את זרימת הכוח כיוונית ומאפשרות שילובי יחס ייחודיים. הם נפוצים במיוחד במפעילי תעופה וחלל ובמכונות ניידות כבדות, ומספקים יחסי העברה מורכבים ופונקציונליות לאחור בתוך טביעת רגל מוגבלת ביותר.
מעבר ליישומים בסיסיים, כאשר דרישות תעשייתיות דורשות כפל מומנט קיצוני העולה בהרבה על הגבול של 10:1 של מערכת פשוטה, המהנדסים פונים לעיצובים רב-שלביים. ארכיטקטורה זו מחברת פיזית שני מערכות הילוכים פשוטות או יותר יחד בסדרה בתוך אותו בית. נושא הפלט של השלב הראשון מחובר ישירות לגלגל ההזנה של השלב השני.
אם שלב של 10:1 מחובר לשלב אחר של 10:1, יחס המערכת הכולל הופך באופן אקספוננציאלי ל-100:1. הפשרה למומנט האדיר הזה הוא גודל פיזי וירידה קלה ביעילות. כל שלב נוסף מגדיל את האורך הכולל של צילינדר תיבת ההילוכים. יתר על כן, מכיוון שהכוח חייב לעבור דרך מספר נקודות רשת, היעילות המכנית יורדת מעט עקב חיכוך מצטבר. אלו הם הפתרונות המומלצים עבור ציוד ערבוב תעשייתי כבד, כננות כבדות ומפרקים רובוטיים בעלי מומנט גבוה.
בחירת התצורה הנכונה אינה רק עניין של העדפה; זהו חישוב הנדסי קפדני המבוסס על אילוצי מקום, מומנט נדרש ויחסי מהירות יעד. כדי לייעל את תהליך קבלת ההחלטות, על המהנדסים להעריך את הפשרות בקפידה באמצעות אמות מידה סטנדרטיות בתעשייה.
| סוג תצורה | יחס הילוך טיפוסי קיבולת | מומנט | יישומים תעשייתיים אידיאליים |
|---|---|---|---|
| פשוט חד-שלבי | 3:1 עד 10:1 | נמוך עד בינוני | מכונות אריזה, מסועים קלים, אוטומציה סטנדרטית |
| תִרכּוֹבֶת | 10:1 עד 50:1 | בינוני עד גבוה | הילוכים לרכב, מפעילי תעופה וחלל, מכונות ניידות קומפקטיות |
| רב שלבי | 50:1 עד 4000:1+ | קיצוני | מיקסרים תעשייתיים כבדים, כננות כרייה, כוננים של טורבינות רוח |
ציין יחידה חד-שלבית פשוטה אם דרישות היחס שלך נמוכות מ-10:1 ויעילות אנרגטית מקסימלית היא בראש סדר העדיפויות שלך. לעומת זאת, ציין יחידה מורכבת אם אתה צריך יחס העברה מתמטי לא סטנדרטי או יכולות הפוך פנימיות, אבל עיצוב המכונה שלך אוסר בהחלט להגדיל את אורך בית תיבת ההילוכים.
לבסוף, ציין יחידה רב-שלבית כאשר אתה מתמודד עם עומסים מסיביים וכבדים הדורשים הכפלת מומנט קיצונית. כל עוד העיצוב המבני שלך יכול להכיל טביעת רגל צירית ארוכה יותר, מערכות רב-שלביות יספקו את כוח המשיכה וההרמה הגולמי הנדרש לתעשייה כבדה.
האימוץ הנרחב של מערכות אלה במגזרים תעשייתיים מונע על ידי חוקי היסוד של הפיזיקה. בתיבת הילוכים מסורתית עם גל מקביל, הכוח מועבר דרך נקודת מגע אחת בין שני הילוכים. לעומת זאת, מערכת פלנטרית מפזרת את העומס בו-זמנית בין מספר רכיבים סובבים. מכיוון שהלחץ הפיזי משותף, ניתן לייצר את גלגלי השיניים קטנים יותר תוך טיפול בדיוק באותה כמות כוח. זה מביא לטביעת רגל קטנה משמעותית ומשקל כללי נמוך יותר.
בהתבסס על זה, חלוקת העומס המשותף משנה באופן מהותי את כמות הכוח שהמערכת יכולה לעמוד בו. רשתות ההילוכים המרובות מספקות קשיחות פיתול גבוהה, מה שהופך את המערכות הללו לעמידות גבוהה בפני עומסי זעזועים כבדים פתאומיים. בנוסף, מכיוון שהגלגלים נשמרים ביישור קבוע והדוק על ידי הטבעת החיצונית, ניתן לייצר אותם עם סובלנות הדוקה להפליא. זה מפחית למינימום את ההשפעה האחורית, שהוא הפער הקטן בין שיני הציוד המתואמות. גב נמוך הוא קריטי למיקום מדויק ביישומי עיבוד CNC ומנועי סרוו.
היתרונות התיאורטיים של מערכות הילוכים אלו מתורגמים ישירות לביצועים הניתנים למדידה בשטח. תעשיות שונות משתמשות בתצורות ספציפיות המבוססות על הדרישות התפעוליות הייחודיות שלהן.
ברובוטיקה ואוטומציה, מפחיתים רב-שלביים מדויקים משמשים בזרועות רובוטיות שיתופיות. הנגיף הנמוך מבטיח מיקום קואורדינטות מדויק, בעוד המומנט הגבוה מאפשר לרובוט להרים מטענים כבדים בצורה חלקה מבלי לאמץ את מנוע הסרוו. בתעשיית הרכב, מערכות הילוכים מורכבות הן הטכנולוגיה הבסיסית מאחורי תיבות הילוכים אוטומטיות, המאפשרות לרכב לעבור בצורה חלקה במהירויות מרובות בתוך חלל שלדה קומפקטי.
גם אנרגיה מתחדשת מסתמכת במידה רבה על המכניקה הזו. דמיינו להב של טורבינת רוח שתופס משב רוח פתאומי; הלהבים המאסיביים מסתובבים לאט אך מייצרים כוח עצום. תיבות הילוכים רב-שלביות כבדות נדרשות כדי להגביר את הסיבוב האיטי והמומנט הגבוה הזה לתוך הסיבוב המהיר הנדרש על ידי הגנרטור החשמלי, וסופגות בבטחה עומסי זעזועים אווירודינמיים בלתי צפויים.
ציון כונן מכני דורש חישוב מתמטי מדויק. ניחוש או הערכת דרישות העומס יובילו בהכרח לכשל קטסטרופלי בהילוכים או לשחיקה במנוע. לפני יצירת קשר עם יצרן, צוותי ההנדסה חייבים להגדיר מספר פרמטרים קריטיים כדי להבטיח ביצועים ואריכות ימים מיטביים.
ראשית, קבע את יחס ההילוכים המדויק שלך על ידי חישוב ההפרש בין מהירות הכניסה של המנוע שלך למהירות הפלט הרצויה של הציוד המונע שלך. לאחר מכן, זהה הן את מומנט הפעולה הרציף הנומינלי והן את המומנט השיא של המכונה שלך במהלך אתחול או עצירות חירום. יש לדרג את תיבת ההילוכים כדי להתמודד עם שיא המומנט המוחלט ללא גזירת שיניים.
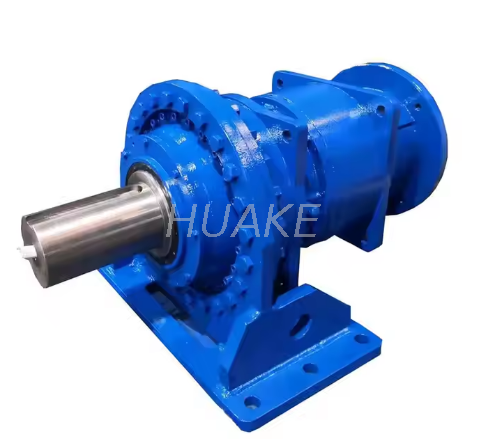
עבור יישומים תעשייתיים תובעניים, מהנדסים פונים לעתים קרובות לפתרונות חזקים כמו סדרת P מפחיתי הילוכים פלנטריים . יחידות כבדות אלו מתוכננות לספק מומנט נקוב בטווח של 22,000 ננומטר ועד 2,600,000 ננומטר מדהימים. עם אפשרויות יחס בין 25 ל-4000, הם מספקים את היתרון המכני המדויק הדרוש לכרייה, מתכות וציוד הרמה כבד.
יתר על כן, שקול את הדיוק הנדרש. אם היישום שלך כרוך בסיבוב רציף פשוט, תגובה סטנדרטית מקובלת לחלוטין. עם זאת, אם היישום שלך כרוך במיקום מדוייק של התחלה-עצירה, עליך לציין יחידת דיוק נמוכה. לבסוף, העריכו את סביבת ההפעלה. טמפרטורות קיצוניות, חשיפה לאבק ולחות מכתיבים את חומרי הדיור החיצוניים, הסיכה הפנימית והאטימה של המכלול.
כל המערכות הפלנטריות מסתמכות על הסנכרון המכני האלגנטי של גלגל השיניים המרכזי, גלגלי השיניים המקיפים את כוכב הלכת והטבעת החיצונית הנייחת. עם זאת, בחירה בתצורה הפנימית הנכונה מכתיבה ישירות את מגבלות הביצועים של המכונות שלך. על ידי חישוב קפדני של יחסי המהירות הנדרשים, עומסי המומנט והאילוצים המרחביים, אתה יכול להשקיע במערכת ההנעה הנכונה, ובכך למנוע כשל מכאני ולמטב את היעילות הכוללת לשנים הבאות.
אם אתם מהנדסים מכונה חדשה כבדה או משדרגים קו ייצור קיים, בחירת תיבת ההילוכים הנכונה אינה ניתנת למשא ומתן. חקור את ה-P-Series בעלת הביצועים הגבוהים והכוננים המכניים המותאמים אישית אחרים ב-Huake Gearbox כדי למצוא את תצורת המומנט והיחס המדויקת שתוכננה עבור האתגרים התעשייתיים הקשים ביותר שלך.
הם נקראים על שם המכניקה של מערכת השמש שלנו. גלגל השיניים המרכזי פועל כשמש, יושבת נייחת על צירו, בעוד גלגלי השיניים הקטנים יותר סובבים סביבו פיזית בדיוק כמו כוכבי לכת המסתובבים בחלל.
גלגל השיניים מסתובב על ציר מרכזי קבוע ובדרך כלל משמש ככניסת הכוח המניעה את המערכת. גלגלי השיניים של הפלנטה מותקנים על מנשא נייד; הם מסתובבים פיזית סביב ציוד השמש ובו זמנית מסתובבים על הצירים הפרטיים שלהם.
כֵּן. בעוד שהם משמשים לרוב כמפחיתי מהירות כדי להכפיל את המומנט, המערכת יכולה לפעול כהילוך יתר. אם תזין כוח דרך המנשא ולוקח את הפלט דרך גלגל השיניים תוך נעילת הטבעת החיצונית, המערכת תוציא מהירות גבוהה יותר מהקלט.
בדרך כלל, מערכת פלנטרית חד-שלבית פשוטה מגיעה עד ליחס הפחתה של 10:1. ניסיון להנדס יחס גבוה יותר בשלב בודד דורש הילוך מרכזי קטן מכדי להתמודד עם מומנט בצורה יעילה, וזו הסיבה שמערכות הילוכים רב-שלביות משמשות לדרישות יחס גבוהות יותר.
תקלה מוקדמת נגרמת לרוב על ידי שימון לקוי, הצטברות תרמית מוגזמת, או הכפיפה של תיבת ההילוכים לעומסי זעזועים העולים על דירוג המומנט השיא שלה. זיהום מאבק או לחות הנכנסים לאטמים שנפגעו עלולים גם לפגום במהירות את שיני ההילוכים הפנימיות.
בתצורה הנפוצה ביותר שבה גלגל השיניים הוא נייח והנשא הוא הפלט, היחס מחושב על ידי חלוקת מספר השיניים בגלגל השיניים במספר השיניים בגלגל השיניים, ולאחר מכן הוספת אחת לתוצאה זו.


