


Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-10-17 Origen: Sitio


¿Sabe cómo las máquinas pesadas levantan cargas enormes sin esfuerzo mientras operan en espacios muy reducidos? Equilibrar una salida de alto par dentro de un espacio físico reducido sigue siendo un importante desafío de ingeniería. Ya sea que se diseñe maquinaria industrial pesada, brazos robóticos avanzados o transmisiones automotrices complejas, comprender cómo interactúan los engranajes internos es crucial para maximizar la eficiencia mecánica.
Análisis recientes de la industria revelan un cambio masivo hacia la automatización hipercompacta. A medida que los vehículos guiados automatizados y los robots colaborativos dominan el almacenamiento moderno, la demanda de ingeniería de unidades que proporcionen un par excepcional dentro de una huella radial limitada se ha disparado. Los diseñadores de equipos se están alejando de las voluminosas configuraciones de ejes paralelos y optan por soluciones integradas que maximizan la densidad de potencia. Desglosaremos los componentes principales y exploraremos las diferentes configuraciones estructurales disponibles en la actualidad, ayudando a los ingenieros y especialistas en adquisiciones a seleccionar el accionamiento mecánico óptimo para sus requisitos operativos específicos.
Comprender la transferencia de energía de alta eficiencia requiere examinar la arquitectura física de estos conjuntos. La terminología utilizada para describir este sistema se toma prestada directamente de nuestro sistema solar. Los componentes internos interactúan de manera altamente sincronizada para distribuir las cargas físicas de manera uniforme en múltiples puntos de contacto. Esta distribución de carga compartida proporciona una integridad estructural excepcional y una durabilidad a largo plazo.
Sentado en el centro exacto del mecanismo está el Engranaje solar . Al igual que el sol real, gira sobre un eje central fijo. En la mayoría de las aplicaciones industriales estándar, este componente actúa como entrada principal de energía. Recibe fuerza de rotación de alta velocidad y bajo par directamente de un eje de motor conectado y transfiere inmediatamente esa energía cinética a los componentes circundantes.
Rodeando la entrada central se encuentran los más pequeños. del engranaje planetario . Componentes A medida que el engranaje central gira, obliga a estos engranajes más pequeños a girar sobre sus propios ejes individuales mientras giran simultáneamente alrededor del centro. Para mantener estos engranajes orbitales perfectamente alineados y espaciados, se montan en un soporte robusto conocido como soporte. Imagine el transportador como una red estructural resistente que mantiene los engranajes giratorios en perfecta armonía. En muchos escenarios de reducción de velocidad, este portador sirve como eje de salida de potencia, entregando el par recién multiplicado directamente a la máquina accionada.
El componente más externo del conjunto es el anillo, comúnmente conocido como Engranaje de anillo . A diferencia de los engranajes rectos estándar que tienen dientes en el exterior, este componente tiene dientes internos orientados hacia adentro. Encierra completamente el funcionamiento interno, engranándose perfectamente con los bordes exteriores de los engranajes planetarios en órbita. Tiene dos propósitos críticos: contener la lubricación interna mientras mantiene la alineación y actuar como una base estacionaria. Al mantener este anillo exterior de forma segura en su lugar, los engranajes en órbita se ven obligados a empujar contra él, generando el enorme par de salida característico de estos sistemas.
La ventaja fundamental de ingeniería de este sistema es su flexibilidad cinemática. A diferencia de las cajas de engranajes de eje paralelo que ofrecen una única relación fija basada en el tamaño físico de sus engranajes, un diseño planetario puede producir múltiples salidas diferentes utilizando exactamente el mismo conjunto de piezas internas. Esto se logra mediante el concepto mecánico de bloqueo.
Al mantener uno de los tres componentes principales completamente estacionario, aplicar energía de entrada a un segundo componente y tomar la salida del tercero, el comportamiento físico cambia por completo. Exploremos los escenarios prácticos que se encuentran comúnmente en la fábrica.
Escenario: Reducción máxima para par alto
Esta es la configuración más común utilizada en la industria pesada. El anillo exterior está bloqueado de forma segura a la carcasa de la caja de cambios para que no pueda moverse. El motor eléctrico acciona el engranaje solar central. Debido a que el anillo exterior está estacionario, el centro giratorio obliga a los engranajes planetarios a caminar a lo largo del interior del anillo. En consecuencia, el transportador gira en la misma dirección que la entrada, pero a una velocidad significativamente reducida. La compensación física de esta reducción de velocidad es una multiplicación masiva de la fuerza de rotación.
Escenario: Sobremarcha para alta velocidad
Por el contrario, si una aplicación requiere un aumento de velocidad en lugar de par, la configuración se invierte. El anillo exterior permanece bloqueado, pero la potencia de entrada se aplica al transportador pesado y la salida se toma del engranaje central. Conducir el transportador pesado requiere una fuerza inicial sustancial, pero hace que el engranaje central más pequeño gire mucho más rápido que el eje de entrada. Esta relación de sobremarcha se utiliza con frecuencia en transmisiones de automóviles para una conducción eficiente en carretera.
Escenario: inversión de dirección
Para cambiar la dirección de rotación del eje de salida sin utilizar engranajes externos, el soporte se bloquea en su lugar. El motor acciona el engranaje central. Debido a que el portaaviones no puede moverse, los engranajes planetarios ya no pueden orbitar; simplemente giran en su lugar sobre sus pasadores fijos. Actuando como engranajes locos, transfieren la fuerza de rotación directamente al anillo exterior. Esto hace que el anillo gire exactamente en la dirección opuesta a la entrada.
Al especificar componentes mecánicos para maquinaria, los ingenieros deben seleccionar el diseño estructural apropiado para que coincida con la carga requerida. Si bien la física básica sigue siendo idéntica, la configuración interna puede modificarse considerablemente. Comprender lo específico Los tipos de engranajes planetarios son cruciales para optimizar el rendimiento de la máquina y prevenir fallas mecánicas prematuras.
A menudo denominada sistema de una sola etapa, esta es la configuración más fundamental. Consta exactamente de un engranaje central, un único conjunto de engranajes orbitales montados en un único soporte y un anillo exterior. Debido a que la energía se transmite a través de un único ciclo de malla, estos sistemas son altamente eficientes y a menudo superan el 97 por ciento de eficiencia mecánica. Son extremadamente compactos tanto en diámetro como en longitud.
Sin embargo, su principal limitación física es la relación de transmisión máxima. Un sistema simple de una sola etapa generalmente alcanza un máximo de una relación de reducción de 10:1. Intentar diseñar una relación más alta en una sola etapa requiere un engranaje central tan pequeño que carece de la integridad estructural para manejar el torque de manera segura. Son más adecuados para la automatización de fábricas estándar, maquinaria de embalaje y transportadores ligeros.
Cuando los ingenieros requieren relaciones de reducción más altas o resultados matemáticos complejos pero no pueden permitirse el lujo de aumentar la longitud física de la caja de cambios, utilizan configuraciones compuestas. Este tipo introduce una estructura interna más compleja donde se modifican los propios engranajes en órbita. Por ejemplo, en una configuración de planeta engranado, hay dos conjuntos de engranajes en el soporte que se engranan entre sí antes de conectarse al anillo central o exterior. Alternativamente, una configuración de planetas escalonados presenta engranajes con dos perfiles de dientes diferentes mecanizados en el mismo eje sólido.
Estos complejos componentes internos alteran el flujo direccional de potencia y permiten combinaciones de proporciones únicas. Son particularmente frecuentes en actuadores aeroespaciales y maquinaria móvil pesada, proporcionando relaciones de transmisión complejas y funcionalidad inversa dentro de un espacio muy limitado.
Más allá de las aplicaciones básicas, cuando las demandas industriales requieren una multiplicación extrema del par que supera con creces el límite de 10:1 de un sistema simple, los ingenieros recurren a diseños de múltiples etapas. Esta arquitectura conecta físicamente dos o más juegos de engranajes simples en una serie dentro de la misma carcasa. El portador de salida de la primera etapa está conectado directamente al engranaje de entrada de la segunda etapa.
Si se conecta una etapa de 10:1 a otra etapa de 10:1, la relación total del sistema se convierte exponencialmente en 100:1. La contrapartida de este enorme par es el tamaño físico y una ligera caída en la eficiencia. Cada etapa agregada aumenta la longitud total del cilindro de la caja de cambios. Además, debido a que la potencia debe pasar a través de múltiples puntos de malla, la eficiencia mecánica cae ligeramente debido a la fricción acumulativa. Estas son las soluciones preferidas para equipos de mezcla industriales pesados, cabrestantes de alta resistencia y juntas robóticas de alto torque.
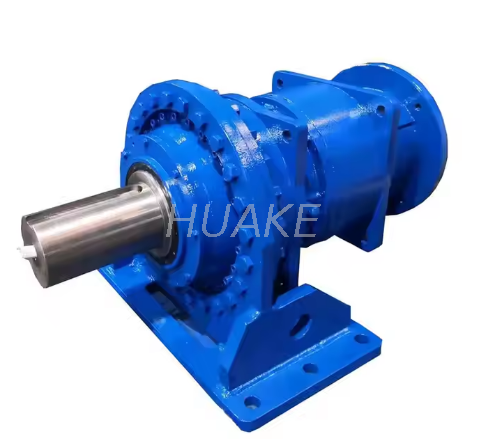
Seleccionar la configuración correcta no es simplemente una cuestión de preferencia; se trata de un cálculo de ingeniería estricto basado en limitaciones de espacio, par requerido y relaciones de velocidad objetivo. Para agilizar el proceso de toma de decisiones, los ingenieros deben evaluar cuidadosamente las compensaciones utilizando puntos de referencia estándar de la industria.
| Tipo de configuración | Relación de transmisión típica | Capacidad de torsión | Aplicaciones industriales ideales |
|---|---|---|---|
| Simple de una sola etapa | 3:1 a 10:1 | Bajo a Medio | Maquinaria de embalaje, transportadores ligeros, automatización estándar. |
| Compuesto | 10:1 a 50:1 | Medio a alto | Transmisiones automotrices, actuadores aeroespaciales, maquinaria móvil compacta. |
| Multi-etapa | 50:1 a 4000:1+ | Extremo | Mezcladores industriales pesados, cabrestantes para minería, accionamientos de guiñada para turbinas eólicas |
Especifique una unidad simple de una sola etapa si sus requisitos de relación son inferiores a 10:1 y la máxima eficiencia energética es su máxima prioridad. Por el contrario, especifique una unidad compuesta si necesita una relación de transmisión matemática no estándar o capacidades de marcha atrás internas, pero el diseño de su máquina prohíbe estrictamente aumentar la longitud de la carcasa de la caja de cambios.
Por último, especifique una unidad de varias etapas cuando trabaje con cargas masivas y pesadas que requieran una multiplicación extrema del par. Siempre que su diseño estructural pueda adaptarse a una huella axial más larga, los sistemas de etapas múltiples brindarán la potencia bruta de tracción y elevación necesaria para la industria pesada.
La adopción generalizada de estos sistemas en todos los sectores industriales está impulsada por leyes fundamentales de la física. En una caja de cambios tradicional de ejes paralelos, la potencia se transfiere a través de un único punto de contacto entre dos engranajes. Por el contrario, un sistema planetario distribuye la carga simultáneamente entre múltiples componentes en órbita. Debido a que el estrés físico es compartido, los engranajes se pueden fabricar más pequeños y manejar exactamente la misma cantidad de potencia. Esto da como resultado una huella significativamente más pequeña y un peso total más bajo.
Sobre esta base, la distribución de carga compartida cambia fundamentalmente la cantidad de fuerza que puede soportar el sistema. Las múltiples mallas de engranajes proporcionan una alta rigidez torsional, lo que hace que estos sistemas sean altamente resistentes contra cargas de impacto fuertes y repentinas. Además, debido a que el anillo exterior mantiene los engranajes en una alineación constante y ajustada, se pueden fabricar con tolerancias increíblemente estrechas. Esto minimiza el juego, que es el ligero espacio entre los dientes del engranaje coincidente. El bajo juego es fundamental para el posicionamiento exacto en aplicaciones de mecanizado CNC y servomotores.
Las ventajas teóricas de estos sistemas de engranajes se traducen directamente en un rendimiento mensurable en el campo. Diferentes industrias utilizan configuraciones específicas basadas en sus demandas operativas únicas.
En robótica y automatización, los reductores multietapa de precisión se utilizan en brazos robóticos colaborativos. El bajo juego garantiza un posicionamiento exacto de las coordenadas, mientras que el alto par permite al robot levantar cargas pesadas suavemente sin forzar el servomotor. En la industria automotriz, los juegos de engranajes compuestos son la tecnología fundamental detrás de las transmisiones automáticas, lo que permite a los vehículos cambiar sin problemas a través de múltiples velocidades dentro de un espacio de chasis compacto.
La energía renovable también depende en gran medida de estos mecanismos. Imagine la pala de una turbina eólica atrapada por una repentina ráfaga de viento; Las enormes palas giran lentamente pero generan una fuerza inmensa. Se requieren cajas de engranajes multietapa de alta resistencia para acelerar esta rotación lenta y de alto par a la rotación de alta velocidad requerida por el generador eléctrico, absorbiendo de forma segura cargas de impacto aerodinámicas impredecibles.
La especificación de un accionamiento mecánico requiere un cálculo matemático preciso. Adivinar o estimar los requisitos de carga conducirá inevitablemente a fallas catastróficas en los engranajes o al desgaste del motor. Antes de contactar a un fabricante, los equipos de ingeniería deben definir varios parámetros críticos para garantizar un rendimiento y una longevidad óptimos.
Primero, determine la relación de transmisión exacta requerida calculando la diferencia entre la velocidad de entrada de su motor y la velocidad de salida deseada de su equipo impulsado. A continuación, identifique tanto el par de funcionamiento continuo nominal como el par máximo que experimentará su máquina durante el arranque o las paradas de emergencia. La caja de cambios debe estar clasificada para soportar el par máximo absoluto sin cortar los dientes.
Para aplicaciones industriales exigentes, los ingenieros suelen recurrir a soluciones robustas como la Serie P Reductores de engranajes planetarios . Estas unidades de servicio pesado están diseñadas para ofrecer un par nominal que oscila entre 22.000 Nm y unos asombrosos 2.600.000 Nm. Con opciones de relación que van desde 25 a 4000, brindan la ventaja mecánica exacta necesaria para equipos de minería, metalurgia y elevación pesada.
Además, considere la precisión requerida. Si su aplicación implica una rotación continua simple, el juego estándar es perfectamente aceptable. Sin embargo, si su aplicación implica un posicionamiento preciso de arranque y parada, debe especificar una unidad de precisión de bajo juego. Finalmente, evalúe el entorno operativo. Las temperaturas extremas, la exposición al polvo y la humedad determinan los materiales externos de la carcasa, la lubricación interna y el sellado del conjunto.
Todos los sistemas planetarios se basan en la elegante sincronización mecánica del engranaje solar central, los engranajes planetarios en órbita y el anillo exterior estacionario. Sin embargo, elegir la configuración interna correcta dicta directamente los límites de rendimiento de su maquinaria. Al calcular cuidadosamente las relaciones de velocidad, las cargas de torque y las limitaciones de espacio requeridas, puede invertir en el sistema de transmisión correcto, evitando así fallas mecánicas y optimizando la eficiencia general en los años venideros.
Si está diseñando una nueva máquina de servicio pesado o actualizando una línea de producción existente, seleccionar la caja de cambios adecuada no es negociable. Explore la Serie P de alto rendimiento y otras transmisiones mecánicas personalizadas en Huake Gearbox para encontrar la configuración exacta de par y relación diseñada para sus desafíos industriales más difíciles.
Llevan el nombre de la mecánica de nuestro sistema solar. El engranaje central actúa como el sol, sentado estacionario sobre su eje, mientras que los engranajes más pequeños orbitan físicamente alrededor de él exactamente como los planetas que giran en el espacio.
El engranaje solar gira sobre un eje central fijo y generalmente actúa como entrada de energía que impulsa el sistema. Los engranajes planetarios están montados sobre un soporte móvil; orbitan físicamente alrededor del engranaje solar mientras simultáneamente giran sobre sus propios ejes individuales.
Sí. Si bien se utilizan más comúnmente como reductores de velocidad para multiplicar el par, el sistema puede actuar como sobremarcha. Si ingresa energía a través del portador y toma la salida a través del engranaje solar mientras bloquea el anillo exterior, el sistema generará una velocidad más alta que la entrada.
Normalmente, un sistema planetario simple de una sola etapa alcanza un máximo de una relación de reducción de 10:1. Intentar diseñar una relación más alta en una sola etapa requiere un engranaje central que sea demasiado pequeño para manejar el torque de manera efectiva, razón por la cual se utilizan juegos de engranajes de múltiples etapas para demandas de relaciones más altas.
La falla prematura es causada más comúnmente por una lubricación inadecuada, una acumulación térmica excesiva o por someter la caja de engranajes a cargas de choque que exceden su clasificación de torque máximo. La contaminación por polvo o humedad que ingresa a los sellos comprometidos también puede degradar rápidamente los dientes internos del engranaje.
En la configuración más común donde la corona está estacionaria y el portador es la salida, la relación se calcula dividiendo el número de dientes de la corona por el número de dientes del planeta y luego sumando uno a ese resultado.


