


צפיות: 0 מחבר: עורך האתר זמן פרסום: 2026-06-20 מקור: אֲתַר


מנועי סרוו מצטיינים במיקום מדויק ובבקרת מהירות דינמית על פני אוטומציה תעשייתית מודרנית. עם זאת, הפעלת סרוו חשוף בחיבור ישיר לעומס בעל אינרציה גבוהה בדרך כלל מוכיחה את עצמה כבלתי יעילה מבחינה מכנית. לעתים קרובות אתה מתמודד עם קשיי כוונון חמורים בעת הימנעות מהפחתה מכנית, מה שמוביל למכונות לא יציבות.
ראשי הילוכים משמשים כגשר החיוני החוצה את הפער בין הפעולה המהירה האופטימלית של הסרוו לבין דרישות המומנט הכבדות של היישום שלך. בלעדיהם, אתה חייב להגדיל את המנוע בצורה דרמטית. זה מאלץ תקציבי חומרה מנופחים ומבזבז אנרגיית מתקנים ניכרת.
בין כל אפשרויות ההילוכים, מפחיתי הילוכים פלנטריים נותרו הסטנדרט בתעשייה עבור יישומי סרוו. הם מספקים קשיחות פיתול גבוהה, שומרים על טביעת רגל קומפקטית ומספקים צפיפות מומנט מעולה. מאמר זה בוחן כיצד מנגנונים אלו פותרים חוסר התאמה של אינרציה ומשמרים דיוק מדויק. תלמדו שלבים ניתנים לפעולה כדי להעריך ולציין את יחידת ההפחתה האידיאלית עבור פרויקט בקרת התנועה הבא שלכם.
התאמת אינרציה: מפחיתים פלנטריים מורידים ביעילות את אינרציית העומס המשתקפת למנוע, ומאפשרים שליטה יציבה ומגיבה במיוחד מבלי להגדיל את הסרוו.
הגברת מומנט: הם מכפילים את המומנט הרציף והשיא של הסרוו, ומאפשרים למנועים קטנים וחסכוניים יותר להניע עומסים כבדים.
שימור דיוק: עם רעש אחור מינימלי (לעתים קרובות <3 arcmin) וקשיחות פיתול גבוהה, מפחית הילוכים פלנטריים סרוו שומר על דיוק המיקום הנדרש בבקרת תנועה.
מנדט הערכה: ציון היחידה הנכונה מצריך איזון של סובלנות נגיעה, מחזורי עבודה (S1 לעומת S5), ויכולות עומס רדיאלי/צירי מול תקציבי הפרויקט.
מהנדסים מתמודדים באופן עקבי עם אתגר פיזי בסיסי בעת תכנון ציוד אוטומציה. סרוו מספקים שליטה אלקטרונית ללא תחרות, אבל הם לא יכולים לכופף את חוקי הפיזיקה המכנית. הנעה ישירה של עומס מאסיבי באמצעות סרוו סטנדרטי יוצרת מחסור טכני מיידי.
סוגיית הליבה סובבת סביב אי התאמה של אינרציה. היחס בין אינרציה של העומס לבין אינרצית הרוטור של המנוע מכתיב את יציבות המערכת. כאשר יחס האינרציה של העומס למנוע עולה על 10:1, לולאת הבקרה מתקשה לעמוד בקצב. ביישומים דינמיים מאוד הדורשים אינדקס מהיר, אפילו יחס של 5:1 גורם לבעיות חמורות. המנוע מתאמץ כדי להאיץ את המסה, מה שמוביל לתהודה מכנית. לעתים קרובות תשמעו רעש זמזום או יבבה מובהק מהרכבת ההינע. כוונון בקר ה-PID (פרופורציונלי-אינטגרל-נגזרת) הופך כמעט לבלתי אפשרי, וכתוצאה מכך לחרוג יתר ולמיקום לא יציב.
יתר על כן, עלינו להתייחס למגבלות המהירות והמומנט. סרוו מייצרים באופן טבעי כוח אופטימלי במהירויות סיבוב גבוהות, לרוב בסביבות 3,000 סל'ד. עם זאת, הם מייצרים מומנט רציף נמוך יחסית במהירויות אלו. נהיגה ישירה של עומסים כבדים במהירויות נמוכות מאלצת את המנוע לפעול מחוץ לעקומת היעילות האופטימלית שלו. כדי להתגבר על זה ללא הפחתת הילוכים, עליך לבחור מנועים מסיביים ויקרים המסוגלים לספק מומנט בכוח גס. גישה זו מבזבזת הון ומקום.
אסטרטגיית אינטגרציה מוצלחת חייבת לעמוד בקריטריונים עסקיים ספציפיים. ראשית, עליו להקטין את גודל המנוע הנדרש. מנועים קטנים יותר חוסכים עלויות חומרה מראש וצורכים פחות חשמל לאורך אורך החיים התפעולי שלהם. שנית, הפתרון חייב לייצב את לולאת הבקרה כדי להבטיח ביצועי מכונה אמינים שניתן לחזור עליהם. לבסוף, המכלול כולו חייב להשתלב בצורה מסודרת בתוך טביעות רגל של מכונות הדוקות יותר ויותר.
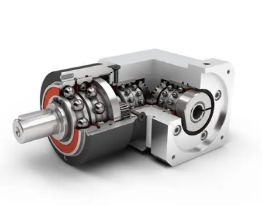
אנשי מקצוע בתעשייה מסתמכים על עיצובים מכניים ספציפיים כדי להתגבר על מגבלות האינרציה והמומנט. בעוד שקיימים גלגלי שיניים דורבן, סליל ותולעת, הארכיטקטורה הפלנטרית מתעלה עליהם באופן עקבי בתרחישי בקרת תנועה.
היתרון העיקרי טמון בארכיטקטורת חלוקת העומס שלו. גלגל שיניים מרכזי משתלב בו זמנית עם מספר גלגלי שיניים של כוכבי לכת. כוכבי לכת אלה מקיפים את גלגל השיניים תוך כדי שילוב גלגל שיניים חיצוני. מכיוון שהעיצוב חולק את העומס המכני על פני מספר נקודות מגע, הוא מניב את צפיפות המומנט הגבוהה ביותר לאינץ' מעוקב. המשמעות היא שתיבת הילוכים קטנה להפתיע יכולה להעביר כוח סיבוב עצום מבלי להישבר.
קשיחות פיתול גבוהה מייצגת גורם קריטי נוסף. כאשר מכונה מאיץ או מאטה במהירות, תיבות הילוכים נחותות חוות 'רוח-אפ'. הרכיבים הפנימיים מתפתלים בצורה אלסטית תחת לחץ. עיוות אלסטי זה הורס את הדיוק מכיוון שהקודד של המנוע כבר לא תואם בצורה מושלמת את מיקום פיר הפלט בפועל. העיצוב החזק של מפחיתי הילוכים פלנטריים מונעים את ההתפרצות הזו, ומבטיחים קשיחות מוחלטת.
בקרת תנועה דורשת גם יכולות גב נמוכות. תגובה חוזרת מתייחסת למשחק החופשי הקל בין שיני הציוד ההזדווגות. גלגלי התולעת הסטנדרטיים מציגים תנועות אחוריות גבוהות, מה שגורם לשגיאות מיקום משמעותיות במהלך היפוכי כיוונים. לעומת זאת, אתה יכול להגדיר קצה מתקדם מפחית גלגלי שיניים פלנטריים סרוו כדי לספק תגובה מינימלית, לרוב עד 1-3 דקות קשת. זה מאפשר היפוך אפס החלקה עבור משימות רובוטיות ו-CNC קריטיות.
לבסוף, גורם הצורה הקואקסיאלי חוסך מקום קריטי. העיצוב המוטבע מבטיח שהמנוע ותיבת ההילוכים חולקים את אותו ציר. טביעת הרגל הקומפקטית הזו מוכיחה שלא יסולא בפז בתוך ארונות אוטומציה צפופים ומפרקים רובוטיים מורכבים. פתרונות זווית ישרה פועלים היטב כאשר החלל מכתיב סיבוב של 90 מעלות, אך יחידות פלנטריות מוטבעות נותרות ברירת המחדל ליעילות טהורה.
| סוג | הילוך צפיפות | מומנט פוטנציאל | גורם צורה | המתאים ביותר עבור |
|---|---|---|---|---|
| כּוֹכָבִי | הֲכִי גָבוֹהַ | נמוך במיוחד (<3 arcmin) | מוטבע (קואקסיאלי) | סרוו דינמי גבוה, רובוטיקה |
| שְׁלוּחָה | נָמוּך | לְמַתֵן | פיר מקביל | מסועים פשוטים עם מומנט נמוך |
| תוֹלַעַת | לְמַתֵן | גָבוֹהַ | זווית ישרה | מעליות בטיחות עם נעילה עצמית |
בחירת היחידה המכנית הנכונה דורשת הערכה אובייקטיבית. ציון יתר גוזל את תקציבי הפרויקט, בעוד שציון חסר גורם לכשלים קטסטרופליים במכונה. עקוב אחר המסגרת הזו כדי לרשום את המפרט המושלם עבור היישום שלך.
עליך להבין כיצד המכונה שלך זזה לפני שתבדוק את מפרטי הקטלוג. מהנדסים בדרך כלל עושים את הטעות של גודל תיבת הילוכים המבוסס כולו על מומנט מתמשך. גישה זו מתעלמת מהלחץ המכני האינטנסיבי שנוצר במהלך שלבי האצה והאטה.
כדי למנוע כישלון, הערך את שלושת דירוגי המומנט המובהקים הבאים:
מומנט פלט נומינלי (T2N): המומנט המתמשך שתיבת ההילוכים יכולה להעביר בבטחה לאורך כל אורך חייה התפעולי מבלי להתחמם יתר על המידה או להתבלות בטרם עת.
מומנט האצה (T2B): שיא המומנט המותר במהלך מחזורי התחלה ועצירה דינמיים. דרישות שיא התאוצה של המנוע שלך חייבות להישאר מתחת לגבול זה כדי להבטיח שרידות ראש הילוכים.
מומנט עצירת חירום (T2NOT): הכוח המוחלט המרבי המוחלט ששיני ההילוכים יכולות לעמוד במהלך תאונת מערכת או אירוע בלימת חירום לפני הגזירה.
| פרמטר | מומנט סמל | רלוונטיות יישום | כלל אצבע לגודל |
|---|---|---|---|
| תפוקה נומינלית | T2N | פעולות ריצה במצב יציב | חייב לחרוג ממומנט ה-RMS הרציף של היישום. |
| שיא התאוצה | T2B | אינדקס מהיר, התחלה, עצירה | שיא מומנט המנוע × יחס לא יעלה על T2B. |
| מגבלת חירום | T2NOT | עצירות חשמליות, הפסקות חשמל, קריסות | מאפשר 1000 מחזורים מקסימום לאורך החיים. |
חזרה מייצגת את התנועה האבודה בין שיני גלגל השיניים. דקת קשת אחת שווה 1/60 מעלות. בעוד כמעט אפסי גב נשמע מושך, גלגלי שיניים בעלי דיוק גבוה עולים משמעותית יותר לייצור.
כדאי להתאים את מעמד התגובה למציאות כדי לשלוט בתקציבים. בחר גלגלי שיניים מדויקים במיוחד (מתחת ל-3 דקות קשת) עבור ראשי חיתוך לייזר, מכונות CNC מרובות צירים ורובוטיקה כירורגית. יישומים אלה נכשלים אם הכלי מחליק אפילו בשבריר של מילימטר. עבור מסועי אריזה בסיסיים או מערכות חיבור פשוטות לבחירה, דיוק סטנדרטי (8-12 דקות קשת) עובד בצורה מושלמת וחוסך כסף רב.
מומנט סיבובי מספר רק חלק מהסיפור. עליך להעריך את הלחץ הפיזי הפועל ישירות על מיסבי הפלט. כוחות חיצוניים דוחפים כנגד פיר הפלט בשני כיוונים.
עומסים רדיאליים דוחפים הצידה כנגד הפיר. אתה נתקל בעומסים רדיאליים כבדים בעת הרכבת גלגלות, רצועות או פיניונים ישירות על תיבת ההילוכים. עומסים צירים דוחפים פנימה או מושכים החוצה לאורך קו האמצע של הפיר. אם העיצוב שלך מכניס את הציר לכוחות רדיאליים או צירים גבוהים, ודא את דירוגי המיסבים בקטלוג. שדרוג למיסבי גלילה מחודדים בתוך בית הפלט פותר לעתים קרובות בעיות כשל בטרם עת ביישומי מתח גבוה.
מתמטיקה של יחס העברה פותרת את בעיית חוסר התאמת האינרציה. מכיוון שתיבת הילוכים מפחיתה את האינרציה המוחזרת בריבוע היחס, ראש הילוכים של 10:1 מפחית את האינרציה המשתקפת של העומס בפקטור של 100. הפחתה מאסיבית זו מאפשרת לסרוו קטן לשלוט בעומס כבד ביציבות מוחלטת.
רוב היחידות הפלנטריות החד-שלביות מכסות יחסים בין 3:1 ל-10:1. אם אתה צריך הפחתה גדולה יותר, יחידות דו-שלביות עורמות ערכת הילוכים פלנטרית שניה בתוך המארז, המכסה יחסים של עד 100:1. בעת בחירת יחסים גבוהים, ודא בזהירות את מהירות הקלט המקסימלית המותרת. ודא שהסל'ד המרבי של הסרוו שלך אינו חורג מהמגבלה התרמית של תיבת ההילוכים, אחרת החיכוך יהרוס את היחידה.
אפילו ראש ההילוכים המצוין בצורה מושלמת ביותר עלול להיכשל במהלך ההתקנה או פעולת השטח. הדגשת המלכודות בעולם האמיתי עוזרת לך להימנע מזמן השבתה יקר.
הורדה תרמית בשירות S1 (רציף) גורמת לכאבי ראש תכופים. מפחיתי הילוכים פלנטריים לוכדים חום בתוך הבתים האטומים שלהם. גלגלי שיניים פנימיים הנעים במהירות עוברים דרך השומן או השמן הסינתטיים, ויוצרים חיכוך. הפעלת תיבות הילוכים בעלות יחס גבוה במהירויות גבוהות מתמשכות מונעת מהחום הזה לברוח. הטמפרטורה הפנימית עולה, פוגעת בשימון וממיסה את אטמי פיר הגומי. אם המכונה שלך פועלת ללא הפסקה ללא הפסקה, עליך לבדוק היטב את דירוגי הקיבולת התרמית של היצרן. יתכן שתצטרך להגדיל את הדיור פשוט כדי להשיג שטח פנים גדול יותר לפיזור חום.
גם אילוצי הרכבה ישירים מהווים סיכונים חמורים. אינטגרטורים מתחילים רבים אינם מצליחים להבטיח יישור מוט מנוע מושלם. חוסר יישור מאלץ את גל המנוע להתחכך באגרסיביות ברכיבי הקלט של תיבת ההילוכים. זה יוצר רעידות ובלאי חריף. כדי למנוע זאת, ציין תמיד אוגני הרכבה ישירים המצוידים בצווארוני הידוק מאוזנים. מערכות ההידוק הללו אוחזות בצורה מאובטחת בפיר הסרוו, מונעות רטט צימוד ומבטיחות ריכוזיות מושלמת.
רעש ותהודה אקוסטיים עלולים לעצבן את המפעילים ולהפר את הנחיות הבטיחות של המתקנים. גלגלי שיניים פלנטריים בעלי שיניים ישרות (דורבן) מייבבים לפעמים בקול רם במהירויות גבוהות מכיוון ששיני ההילוכים מתנפצות זו לזו בו זמנית. אם הסביבה שלך דורשת מהירות חלקה במיוחד או פעולה שקטה, שדרג לעיצובים פלנטריים סליליים. שיניים סליליות משתלבות בהדרגה, ופועלות כנתיב שדרוג מאומת לאוטומציה רפואית או מעבדתית רגישה לרעש.
ברגע שאתה מבין את המשתנים ההנדסיים, עליך לעבור ממפרט תיאורטי לרכש בפועל. ניווט בקטלוגים של ספקים דורש גישה ממושמעת כדי להבטיח אינטגרציה אמינה של המערכת.
התחל באימות כלי התמיכה ההנדסית של הספק. יצרנים מובילים מספקים תוכנת מידות חזקה באתרי האינטרנט שלהם. תוכנה זו מאפשרת לך להזין את פרופיל התנועה הספציפי שלך ופרמטרי עומס. לאחר מכן, התוכנית מאמתת את יחסי האינרציה ומדגישה את הפרות הגבול התרמיות הפוטנציאליות באופן אוטומטי. כדאי גם לחפש ספקים המספקים מודלים מיידיים של 3D CAD. הורדת קבצי צעדים מדויקים מבטיחה שתיבת ההילוכים משתלבת בצורה חלקה בשרטוטי ההרכבה המכנית שלך ללא עיצובים מחדש בשלב מאוחר.
יתר על כן, דרשו תיעוד ברור לגבי חיי הנושא. ספקים בעלי מוניטין מפרסמים בגלוי את L10h הנושאות את ציפיות החיים בהתבסס על מהירויות קלט ועומסים רדיאליים. שקיפות זו מבטיחה שתדע בדיוק מתי תחזוקה מונעת צריכה להתרחש.
לפני פנייה לספקים להצעת מחיר, אסוף את נתוני האפליקציה שלך באופן שיטתי. הכן את נקודות הנתונים הספציפיות האלה:
אינרציה של עומס: המסה והצורה הפיזית של האובייקט שאתה מתכוון להזיז.
מומנט שיא (T2B): כוח הסיבוב המרבי הנדרש בשלב התאוצה האגרסיבי ביותר.
מומנט RMS: המומנט הרציף המחושב בבסיס ממוצע הריבוע לאורך כל מחזור הפעולה שלך.
מחזור עבודה: האם המכונה תפעל ברציפות (S1) או תתחיל ותעצור לעתים קרובות עם תקופות מנוחה (S5)?
גורמים סביבתיים: האם היחידה דורשת הגנה מפני שטיפה, גריז באיכות מזון או אטמים בטמפרטורה גבוהה?
מפחיתי הילוכים פלנטריים משמשים הרבה יותר ממפחיתי מהירות פשוטים. הם פועלים כמכשירים התואמים אינרציה קריטיים המשחררים את מלוא הפוטנציאל הדינמי של מערכות סרוו מודרניות. על ידי ניצול צפיפות המומנט הגבוהה שלהם וקשיחות הפיתול יוצאת הדופן, אתה מבטיח פרופילי תנועה מדויקים עבור מכונות תעשייתיות תובעניות.
ההצלחה תלויה בהימנעות ממלכודות מפרט נפוצות. אל תפרט יתר על המידה תגובות נמוכות במיוחד כאשר דיוק סטנדרטי מספיק, מכיוון שזה מייקר מאוד את עלויות הפרויקט. לעומת זאת, עליך לכבד בקפדנות את הדירוגים התרמיים ומגבלות תאוצה שיא כדי למנוע כשלים מוקדמים במסבים ובאטימה במהלך פעולה רציפה.
ערוך את פרופיל התנועה המדויק שלך, יחסי האינרציה ודרישות מחזור העבודה שלך היום. אנו ממליצים בחום להתייעץ ישירות עם מהנדסי יישומים כדי לסיים את הגודל הנכון של תיבת ההילוכים ותצורת ההרכבה עבור הבנייה הקרובה שלך.
ת: לא. לתיבות הילוכים סטנדרטיות יש בדרך כלל נגיעה מוגזמת, קשיחות פיתול נמוכה יותר, והן חסרות את תצורות אוגן הכניסה הספציפיות הנדרשות למערכות סרוו. פירי סרוו דינמיים גבוהים דורשים מנגנוני הידוק מאובטחים כדי למנוע החלקה והתפרעות. חיבורי מפתח סטנדרטיים שנמצאים בתיבות הילוכים AC יישחקו במהירות בהיפוכי סרוו מהירים.
ת: בגודל נכון ונשמר בגבולות תרמיים בטוחים, יחידות אלה מספקות אורך חיים מצוין. תוחלת החיים הסטנדרטית של מיסב L10 נעה בין 20,000 ל-30,000 שעות עבודה. עליך לתת את הדעת על מומנט האצה הנומינלי והשיא במהלך שלב הגודל כדי להשיג תוחלת חיים זו ללא כשל מכני מוקדם.
ת: מהירויות כניסה גבוהות יוצרות חיכוך משמעותי באטם השמן המבוא ובגלגל השמש המרכזי. חיכוך זה מוביל להתפשטות תרמית מהירה ולפירוק חומר סיכה. יישומים הדורשים סל'ד גבוה מתמשך דורשים הערכות תרמיות ספציפיות כדי למנוע פגיעה באטם וקשירה קטסטרופלית של רכיבים פנימיים.


