


Visualizações: 0 Autor: Editor do site Horário de publicação: 20/06/2026 Origem: Site


Os servomotores se destacam no posicionamento preciso e no controle dinâmico de velocidade na automação industrial moderna. No entanto, operar um servo simples acoplado diretamente a uma carga de alta inércia geralmente se mostra mecanicamente ineficiente. Muitas vezes você enfrenta graves dificuldades de ajuste ao evitar a redução mecânica, levando a máquinas instáveis.
Os redutores atuam como a ponte essencial que atravessa a lacuna entre a operação ideal de alta velocidade de um servo e as altas demandas de torque de sua aplicação. Sem eles, você deverá superdimensionar o motor dramaticamente. Isso força orçamentos de hardware inflacionados e desperdiça energia considerável nas instalações.
Entre todas as opções de engrenagens, Os redutores de engrenagens planetárias continuam sendo o padrão da indústria para aplicações servo. Eles oferecem alta rigidez torcional, mantêm uma área compacta e fornecem densidade de torque superior. Este artigo explora como esses mecanismos resolvem incompatibilidades de inércia e preservam a precisão exata. Você aprenderá etapas práticas para avaliar e especificar a unidade de redução ideal para seu próximo projeto de controle de movimento.
Correspondência de Inércia: Os redutores planetários reduzem efetivamente a inércia da carga refletida no motor, permitindo um controle estável e altamente responsivo sem superdimensionar o servo.
Amplificação de Torque: Eles multiplicam o torque contínuo e de pico do servo, permitindo que motores menores e mais econômicos acionem cargas pesadas.
Retenção de precisão: Com folga mínima (geralmente <3 arcmin) e alta rigidez torcional, um redutor de engrenagem servoplanetária preserva a precisão posicional necessária no controle de movimento.
Mandato de avaliação: Especificar a unidade certa requer o equilíbrio entre tolerâncias de folga, ciclos de trabalho (S1 vs. S5) e capacidades de carga radial/axial em relação aos orçamentos do projeto.
Os engenheiros enfrentam consistentemente um desafio físico fundamental ao projetar equipamentos de automação. Os servos fornecem controle eletrônico incomparável, mas não podem violar as leis da física mecânica. A condução direta de uma carga enorme usando um servo padrão cria um déficit técnico imediato.
A questão central gira em torno da incompatibilidade de inércia. A relação entre a inércia da carga e a inércia do rotor do motor determina a estabilidade do sistema. Quando esta relação de inércia carga-motor excede 10:1, a malha de controle tem dificuldade para acompanhar. Em aplicações altamente dinâmicas que exigem indexação rápida, mesmo uma proporção de 5:1 causa sérios problemas. O motor se esforça para acelerar a massa, levando à ressonância mecânica. Freqüentemente, você ouvirá um zumbido distinto ou um ruído agudo vindo do trem de força. Ajustar o controlador PID (Proporcional-Integral-Derivativo) torna-se quase impossível, resultando em overshooting e posicionamento instável.
Além disso, devemos abordar as limitações de velocidade e torque. Os servos produzem naturalmente potência ideal em altas velocidades de rotação, geralmente em torno de 3.000 RPM. No entanto, eles geram um torque contínuo relativamente baixo nessas velocidades. O acionamento direto de cargas pesadas em baixas velocidades força o motor a operar fora de sua curva de eficiência ideal. Para superar isso sem redução de marcha, você deve selecionar motores enormes e caros, capazes de fornecer torque de força bruta. Essa abordagem desperdiça capital e espaço.
Uma estratégia de integração bem-sucedida deve atender a critérios comerciais específicos. Primeiro, deve reduzir o tamanho necessário do motor. Motores menores economizam custos iniciais de hardware e consomem menos eletricidade durante sua vida útil operacional. Em segundo lugar, a solução deve estabilizar o circuito de controle para garantir um desempenho confiável e repetível da máquina. Finalmente, todo o conjunto deve se ajustar perfeitamente às dimensões cada vez mais estreitas da máquina.
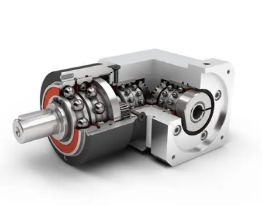
Os profissionais da indústria contam com projetos mecânicos específicos para superar as limitações de inércia e torque. Embora existam engrenagens de dentes retos, helicoidais e sem-fim, a arquitetura planetária as supera consistentemente em cenários de controle de movimento.
A principal vantagem reside na sua arquitetura de distribuição de carga. Uma engrenagem solar central engrena simultaneamente com múltiplas engrenagens planetárias. Esses planetas orbitam a engrenagem solar enquanto engatam em uma engrenagem anelar externa. Como o projeto compartilha a carga mecânica entre vários pontos de contato, ele produz a maior densidade de torque por polegada cúbica. Isto significa que uma caixa de velocidades surpreendentemente pequena pode transmitir uma imensa força rotacional sem quebrar.
A alta rigidez torcional representa outro fator crítico. Quando uma máquina acelera ou desacelera rapidamente, as caixas de câmbio inferiores sofrem “enrolamento”. Os componentes internos torcem-se elasticamente sob tensão. Esta deformação elástica prejudica a precisão porque o codificador do motor não corresponde mais perfeitamente à posição real do eixo de saída. O design robusto de Os redutores planetários evitam esse enrolamento, garantindo rigidez absoluta.
O controle de movimento também exige recursos de baixa folga. A folga refere-se à ligeira folga entre os dentes correspondentes da engrenagem. As engrenagens helicoidais padrão apresentam alta folga, o que causa erros de posicionamento significativos durante reversões direcionais. Por outro lado, você pode configurar um high-end Redutor de engrenagem servo planetária para fornecer folga mínima, geralmente de 1 a 3 minutos de arco. Isso permite a reversão de deslizamento zero para tarefas críticas de robótica e CNC.
Finalmente, o formato coaxial economiza espaço crítico. O design em linha garante que o motor e a caixa de engrenagens compartilhem o mesmo eixo. Esse tamanho compacto é inestimável em gabinetes de automação apertados e juntas robóticas complexas. As soluções em ângulo reto funcionam bem quando o espaço exige uma rotação de 90 graus, mas as unidades planetárias em linha continuam a ser a escolha padrão para pura eficiência.
| Tipo de engrenagem | Densidade de torque Folga | potencial | Fator de forma | Melhor para |
|---|---|---|---|---|
| Planetário | Mais alto | Ultrabaixo (<3 arcmin) | Em linha (coaxial) | Servos de alta dinâmica, robótica |
| espora | Baixo | Moderado | Eixo paralelo | Transportadores simples de baixo torque |
| Minhoca | Moderado | Alto | Ângulo reto | Elevadores de segurança com travamento automático |
A seleção da unidade mecânica correta requer uma avaliação objetiva. A especificação excessiva esgota os orçamentos dos projetos de drenagem, enquanto a especificação insuficiente causa falhas catastróficas nas máquinas. Siga esta estrutura para selecionar as especificações perfeitas para sua aplicação.
Você deve entender como sua máquina se move antes de revisar as especificações do catálogo. Os engenheiros geralmente cometem o erro de dimensionar uma caixa de engrenagens com base inteiramente no torque contínuo. Esta abordagem ignora o intenso estresse mecânico gerado durante as fases de aceleração e desaceleração.
Para evitar falhas, avalie estas três classificações de torque distintas:
Torque de saída nominal (T2N): O torque contínuo que a caixa de engrenagens pode transmitir com segurança durante toda a sua vida útil operacional, sem superaquecimento ou desgaste prematuro.
Torque de aceleração (T2B): O torque máximo permitido durante ciclos dinâmicos de partida e parada. As demandas de pico de aceleração do seu motor devem permanecer abaixo deste limite para garantir a sobrevivência do redutor.
Torque de parada de emergência (T2NOT): A força absoluta máxima que os dentes da engrenagem podem suportar durante uma falha do sistema ou evento de frenagem de emergência antes do cisalhamento.
| Parâmetro de Torque | Símbolo | Aplicação Relevância | Dimensionamento Regra prática |
|---|---|---|---|
| Saída Nominal | T2N | Operações em estado estacionário | Deve exceder o torque RMS contínuo da aplicação. |
| Pico de aceleração | T2B | Indexação rápida, início, parada | Pico de torque do motor × A relação não deve exceder T2B. |
| Limite de Emergência | T2NOT | Paradas de emergência, falhas de energia, travamentos | Permite no máximo 1000 ciclos ao longo da vida útil. |
A folga representa o movimento perdido entre os dentes da engrenagem. Um minuto de arco equivale a 1/60 de grau. Embora a folga quase zero pareça atraente, as engrenagens de ultraprecisão custam significativamente mais para serem fabricadas.
Você deve alinhar a classe backlash com a realidade para controlar os orçamentos. Escolha engrenagens de ultraprecisão (menos de 3 minutos de arco) para cabeças de corte a laser, máquinas CNC multieixos e robótica cirúrgica. Essas aplicações falham se o ferramental escorregar mesmo que seja uma fração de milímetro. Para transportadores de embalagens básicos ou sistemas simples de pórtico pick-and-place, a precisão padrão (8-12 minutos de arco) funciona perfeitamente e economiza dinheiro considerável.
O torque rotacional conta apenas parte da história. Você deve avaliar o estresse físico que atua diretamente nos rolamentos de saída. Forças externas empurram o eixo de saída em duas direções.
Cargas radiais empurram lateralmente contra o eixo. Você encontra cargas radiais pesadas ao montar polias, correias ou pinhões diretamente na caixa de engrenagens. As cargas axiais empurram para dentro ou puxam para fora ao longo da linha central do eixo. Se o seu projeto sujeita o eixo a altas forças radiais ou axiais, verifique as classificações dos rolamentos do catálogo. A atualização para rolamentos de rolos cônicos dentro do alojamento de saída geralmente resolve problemas de falhas prematuras em aplicações de alta tensão.
A matemática da relação de transmissão resolve o problema de incompatibilidade de inércia. Como uma caixa de engrenagens reduz a inércia refletida pelo quadrado da relação, um redutor 10:1 reduz a inércia refletida da carga por um fator de 100. Essa redução massiva permite que um servo pequeno controle uma carga pesada com estabilidade absoluta.
A maioria das unidades planetárias de estágio único cobre proporções de 3:1 a 10:1. Se precisar de maior redução, as unidades de dois estágios empilham um segundo conjunto de engrenagens planetárias dentro da carcaça, cobrindo relações de até 100:1. Ao escolher relações altas, verifique cuidadosamente a velocidade de entrada máxima permitida. Certifique-se de que o RPM máximo do seu servo não exceda o limite térmico de entrada da caixa de engrenagens, caso contrário o atrito destruirá a unidade.
Mesmo o redutor mais perfeitamente especificado pode falhar durante a instalação ou operação em campo. Destacar as armadilhas do mundo real ajuda a evitar tempos de inatividade dispendiosos.
A redução térmica em serviço S1 (Contínuo) causa dores de cabeça frequentes. Os redutores de engrenagem planetária retêm o calor dentro de seus alojamentos selados. Engrenagens internas de movimento rápido agitam a graxa ou óleo sintético, gerando atrito. Operar caixas de engrenagens de alta relação em altas velocidades contínuas evita que esse calor escape. A temperatura interna aumenta, degradando a lubrificação e derretendo as vedações de borracha do eixo. Se a sua máquina funcionar continuamente sem pausa, você deverá verificar cuidadosamente as classificações de capacidade térmica do fabricante. Pode ser necessário aumentar o tamanho da caixa simplesmente para ganhar mais área de superfície para dissipação de calor.
As restrições de montagem direta também apresentam riscos graves. Muitos integradores novatos não conseguem garantir o alinhamento perfeito do eixo do motor. O desalinhamento força o eixo do motor a roçar agressivamente contra os componentes de entrada da caixa de engrenagens. Isto gera vibrações severas e desgaste por atrito. Para evitar isso, especifique sempre flanges de montagem direta equipados com colares de fixação balanceados. Esses sistemas de fixação prendem com segurança o eixo do servo, eliminando a vibração do acoplamento e garantindo concentricidade perfeita.
O ruído acústico e a ressonância podem irritar os operadores e violar as diretrizes de segurança das instalações. As engrenagens planetárias de dentes retos (de dentes retos) às vezes gemem alto em altas velocidades porque os dentes da engrenagem se chocam simultaneamente. Se o seu ambiente exigir velocidade ultra-suave ou operação silenciosa, atualize para projetos planetários helicoidais. Os dentes helicoidais engatam gradualmente, agindo como um caminho de atualização verificado para automação médica ou laboratorial sensível ao ruído.
Depois de compreender as variáveis de engenharia, você deverá fazer a transição das especificações teóricas para a aquisição real. Navegar pelos catálogos de fornecedores requer uma abordagem disciplinada para garantir uma integração confiável do sistema.
Comece validando as ferramentas de suporte de engenharia do fornecedor. Os principais fabricantes fornecem software de dimensionamento robusto em seus sites. Este software permite que você insira seu perfil de movimento específico e parâmetros de carga. O programa então verifica as taxas de inércia e destaca automaticamente possíveis violações dos limites térmicos. Você também deve procurar fornecedores que forneçam modelos CAD 3D instantâneos. O download de arquivos de etapas exatos garante que a caixa de engrenagens se encaixe perfeitamente em seus desenhos de montagem mecânica, sem reprojetos em estágio final.
Além disso, exija documentação clara sobre a vida útil do rolamento. Fornecedores respeitáveis publicam abertamente as expectativas de vida útil dos rolamentos L10h com base nas velocidades de entrada e nas cargas radiais. Essa transparência garante que você saiba exatamente quando a manutenção preventiva deve ocorrer.
Antes de entrar em contato com os fornecedores para fazer uma cotação, compile os dados do seu aplicativo sistematicamente. Prepare estes pontos de dados específicos:
Inércia de carga: A massa física e a forma do objeto que você pretende mover.
Pico de Torque (T2B): A força rotacional máxima necessária durante a fase de aceleração mais agressiva.
Torque RMS: O torque contínuo quadrático médio calculado em todo o seu ciclo operacional.
Ciclo de trabalho: A máquina funcionará continuamente (S1) ou iniciará e parará frequentemente com períodos de descanso (S5)?
Fatores Ambientais: A unidade requer proteção contra lavagem, graxa de qualidade alimentar ou vedações para altas temperaturas?
Os redutores planetários servem muito mais do que simples redutores de velocidade. Eles operam como dispositivos críticos de correspondência de inércia que liberam todo o potencial dinâmico dos servossistemas modernos. Ao utilizar sua alta densidade de torque e excepcional rigidez torcional, você garante perfis de movimento precisos para máquinas industriais exigentes.
O sucesso depende de evitar armadilhas de especificações comuns. Não especifique folga ultrabaixa quando a precisão padrão for suficiente, pois isso inflaciona fortemente os custos do projeto. Por outro lado, você deve respeitar rigorosamente as classificações térmicas e os limites de pico de aceleração para evitar falhas prematuras nos rolamentos e nas vedações durante a operação contínua.
Compile hoje mesmo seu perfil de movimento exato, taxas de inércia e requisitos de ciclo de trabalho. Recomendamos fortemente consultar diretamente os engenheiros de aplicação para finalizar o dimensionamento correto da caixa de engrenagens e a configuração de montagem para suas próximas construções.
R: Não. As caixas de engrenagens padrão normalmente apresentam folga excessiva, menor rigidez torcional e não possuem as configurações específicas de flange de entrada necessárias para sistemas servo. Os servoeixos de alta dinâmica exigem mecanismos de fixação seguros para evitar deslizamentos e atritos. As conexões de chaveta padrão encontradas em caixas de engrenagens CA se desgastarão rapidamente sob rápidas reversões do servo.
R: Quando dimensionadas adequadamente e mantidas dentro de limites térmicos seguros, essas unidades proporcionam excelente longevidade. As expectativas de vida útil do rolamento L10 padrão variam de 20.000 a 30.000 horas de operação. Você deve levar em conta os torques de aceleração nominais e de pico durante a fase de dimensionamento para atingir essa vida útil sem falha mecânica prematura.
R: Altas velocidades de entrada geram atrito significativo no retentor de óleo de entrada e na engrenagem solar central. Esse atrito leva à rápida expansão térmica e à quebra do lubrificante. Aplicações que exigem altas RPMs contínuas exigem avaliações térmicas específicas para evitar a degradação da vedação e a ligação catastrófica de componentes internos.


