


Views: 0 Author: Site Editor Publish Time: 2026-06-20 Origin: Site


Servo motores certa positione et velocitate dynamicae temperantiae per modernam automationem industrialem excellunt. Sed currens nudum servo directe coniungitur cum onere summus inertiae plerumque mechanice inhabilis demonstrat. Saepe asperas incedit difficultates cum reductionem mechanicam vitando ad machinam instabilem trahens.
Gearheads agunt ut pons essentialis intermedium inter optimalem velocitatem operandi servo finitur et applicationis gravium torques postulatorum. Sine illis, motorem dramatically oversize oportet. Haec copiae rationes ferramentorum inflatae et magnae industriae facilitatem vastat.
Inter omnia gearing optiones Apparatus Reducers planetae manent industria vexillum pro applicationibus servo. Tradunt altam torsionalem rigorem, compactum vestigium tenent, et torques densitatem superiorem praebent. Hic articulus explorat quomodo hae machinae machinae inertiae mismatches solvunt et punctum accurate conservant. Gradus operabilium disces aestimare et definire specimen reductionis unitatis pro proximo motu ditionis propositi tui.
Inertia Matching: Reductio Planetaria efficaciter deprimit onus inertiae quae motori reflectitur, stabilem et valde responsivam potestatem sine servo oversizing valefaciens.
Torque amplificatio: Multiplicant servo continuas et apicem torques, sino minores, plus efficaces motores ad onera gravia pellere.
Subtilitas Retentionis: Cum minimalis backlash (saepe <3 arcmin) et rigiditatem torsionalem altam, servo phaleris planetarii redactor conservat accurationem positionalem in motu potestate requisitam.
Aestimatio Mandatum: Unitas recta specificans tolerantias, cyclos (S1 vs. S5) requirit conpensationem, et facultates onus radiale/axiale contra rationes proiectas.
Machinarii constanter opponunt provocationem fundamentalem physicam cum apparatu automation designantes. Servi singularem potestatem electronicam praebent, sed leges physicae mechanicae flectere non possunt. Direct-agitat ingens onus utens vexillum servo statim technicum defectus creat.
Core exitus circa inertiam mismatch versatur. Proportio inter inertiam oneris et inertiam rotoris motoris ratio stabilitatis dictat. Cum hoc onus motrices ratio inertiae-ut-oris excedit 10:1, moderatio ansa nititur ad custodiam usque. In applicationibus dynamicis qui celeriter indexing exigunt, etiam a 5:1 ratio gravia problemata causat. Motricium modos ad massam accelerandam ducens ad resonantias mechanicas. Saepe audies distinctum murmure vel plori strepitum ab agmine pellere. Tuning PID (Proportional-Integral-Drivative) moderator fere impossibilis evadit, inde in transmissione et instabili positione facta.
Praeterea oratio celeritatem et circumscriptiones torques debemus. Servos meliorem potestatem naturaliter in celeritatibus rotationalibus altis, saepe circa 3,000 RPM gignunt. Tamen secundum has celeritates continuas torques relative humilis generant. Onera gravia directa agitatio celeritatum minorum cogit motorem ad operandum extra suam curvam optimalem efficientiam. Ad hanc sine calces reductionem vincere debet motores graves, pretiosae motores, valentes torques vi eruere. Accessus vasti capitis et spatii.
Integratio felix militaris in certis negotiis criteriis occurrere debet. Primo, oportet reducere magnitudinem motoris debitam. Minores motores nisi upfront hardware costs sunt et minus electricitatem in vita sua perficiendis consumunt. Secundo, solutio debet stabilire imperium ansam ut certa, iterabilis apparatus effectus. Tota denique congregatio intra machinae vestigiorum vestigia eleganter aptare debet.
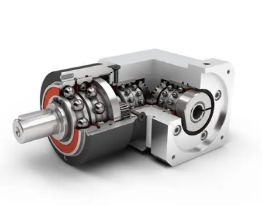
Industriae professionales certis consiliis mechanicis nituntur ut inertiam et torques limitationes superent. Dum calcar, helicae et vermes anni existunt, architectura planetarum constanter eos in motu missione moderandi efficit.
Praecipua utilitas in architectura oneris distribuendi consistit. Sol medius calces retibus simul cum pluribus planetis anniculis. Haec planetarum orbita solis calces exteriores calces ineunt. Consilium enim cum onere mechanico per plures contactus puncta communicat, summum torques densitatis per cubicam inch reddit. Hoc significat parvae machinae mirae machinae immensam vim gyrationis sine fractione transmittere potest.
Princeps torsionalis rigor aliud elementum criticum repraesentat. Cum machina acceleret vel recedit celeriter, inferiora gearboxes experientiae 'venti-up. Haec deformatio elastica accurationem perdit quia motoris encoder non amplius perfecte congruit cum positioni scapo actuali output. Robusti consilium Apparatus Reducers planetae impedit hunc ventum sursum, ad absolutam rigiditatem prospiciendam.
Motus control etiam postulat facultatem humilis backlash. Backlash refers to the slight free play between the coituing calces teeth. Standard vermem anni exhibent altum backlash, quod significat positiones errorum in directional conversiones. Econtra configurare potes summum finem Apparatus Planetarius Geor Reducer ad tradendum minimum backlash, saepe usque ad 1-3 arcminutos. Nihilo-lapsus hoc dat inversionem ad operas criticas roboticas et CNC.
Denique factor coaxialis factor spatii critici servat. Consilium inlineum motorem et gearbox eundem axem efficit. Hoc compactum vestigium probat inaestimabilem repositorium automationem interiorem artum et iuncturas roboticas implicatas. Solutiones recti-anguli bene laborant cum spatium turn 90-graduum dictat, attamen lineae planetarum manent defectus electionis ad meram efficientiam.
| Torques | Density | Backlash Potential | Form Factor | Best |
|---|---|---|---|---|
| Planetarius | altissimum | Ultra-Low (<3 arcmin) | Inline (Coaxial) | Summus dynamicus servos, robotics |
| Calcar | low | Moderatus | Parallel spiculum | Simplex humilis-torques TRADUCTOR |
| Worm | Moderatus | Summus | Rectus Anglus | Sui densis salutem levo |
Eligendo rectam mechanicam unitas obiectivam aestimationem requirit. Plus-specificationes haurit rationes exstent, dum causas machinae catastrophicae defectus sub-specinging. Hanc compagem sequere ad brevem speciem specialem pro applicatione tua.
Intellegere debes quomodo machina tua moveat antequam catalogum specificationum recenseas. Errorem vulgo faciunt machinatores inspiciendi gearbox totaliter in torquibus continuis fundari. Aditus hic intensam vim mechanicam ignorat in acceleratione et retardatione augmentorum generatorum.
Ad vitandum defectum, tres haec tria torques distincta ratings:
Nominal Output Torque (T2N): Aureus continuus phalangia tuto transmittere potest per totam vitam suam perficiendam sine aestuatione vel praematuro fatigatione.
Acceleratio Torque (T2B): Vertex Aureus permisit in cyclis dynamicis initio et cessantibus. Acceleratio motoris apicem postulata tua infra hunc modum manere debent ut gearhead superstibilitas curet.
Subitis Desine Torque (T2NOT): Absoluta maximam vim absolutam dentes calces in systematis fragore vel subitis fractis eventu ante tonsuram sustinere possunt.
| Torque Parameter | Symbolum | Applicationem Relevance | Regula Pollicis |
|---|---|---|---|
| Nominal Output | T2N | Stabilis-statu cursus res | Excedat applicationem continua RMS Aureus. |
| Acceleratio Pecco | T2B | Ieiunium indexing, incipiens, claudens | Motricium torques Ratio T2B non excedere debet. |
| Subitis Limit | T2NOT | E-stiterit, defectis potentia, ruinis | M cyclos maximos in spatio permittit. |
Backlash significat motum amissum inter dentes calces. Arcminutus unus est gradus 1/60 gradus. Dum prope nulla backlash sonat appellans, ultra-praecisionis anni constantem significantius fabricare.
Genus backlash align debes cum re ad rationes regendas. Elige ultra-praecisionem anni (sub 3 arcminutis) pro laseris capitibus secantibus, machinis multi-axis CNC, et roboticis chirurgicis. Haec applicationes desinunt si instrumentum vel fractio millimetri lapsus est. Ad vectores fundamentales fasciculos vel simplices systematum vagum et locum gantiae, norma subtilitatis (8-12 arcminutae) perfecte operatur et magnam pecuniam servat.
Aureus gyratorius solum partem fabulae narrat. Perpendere debes corporis accentus in output gestus directe agendi. Vires externae contra output hastile in duas partes impellunt.
Radialia onera in obliquum trudunt harundo. Gravia radialia onera occurris cum trochleas, cingula, vel pinnas directe in armarium conscendunt. Onera axialia intus impellunt vel exterius trahunt per centrum scapulae. Si consilium tuum hastile ad copias radiales vel axiales altas subiicit, cognoscere catalogum aestimationes afferentem. Upgrading ad acuminati cylindri gestus intra output habitationem saepe immaturam defectionem quaestiones in applicationibus accentus summus solvit.
Ratio calces math inertiae mismatch problema solvit. Quia gearbox inertiam reflexam per quadratum rationis minuit, a 10:1 gearhead reducet inertiae reflexae per factorem oneris 100. Haec ingens reductio parva servo permittit ut onus grave cum absoluta stabilitate regat.
Unitates planetarum maxime singulares scaenae rationes ab 3:1 ad 10:1. Si reductionem maiorem requiras, unitates duplices gradatim accommodant secundum calces planetarum intra habitationem, rationes tegentes usque ad 100:1. Cum rationes altas eligens, diligenter comprobabit celeritatem maximam licitam input. Tuum maximum servo RPM curare non excedit limitem input calces scelerisque, alioquin frictio unitatem destruet.
Etiam perfectissime determinatum gearhead inter institutionem vel campum operationem deficere possunt. Fovea vera mundi illustrans adiuvat te pretiosi downtime vitant.
S1 in S1 (Continuous) officium frequentes dolores causat. Calces planetae reducentes laqueum caloris intra insterni obsignati sunt. Anni rapidi moventis internum conturbant per unctum vel oleum syntheticum, attritionem generantes. Currens summus ratio gearboxes celeritates continuas summus calor impedit ne evadat. spicis temperatura interna, sordide lubricationis et scapus phocae iuvantis liquescens. Si apparatus tuus continue sine intermissione decurrit, diligenter prehendere debet facultatem aestimationes scelerisque fabricantis. Possis upsize habitationem simpliciter ad maiorem aream superficiei acquirere ad dissipationem caloris.
Dirige inclusos angustias etiam praesentis periculi graves. Multi novicii integratores non curent ut vasi alignment perfecto motore. Misalignment cogit sagittam motoriam ad infensi compositiones contra calces initus fricare infensi. Hoc tremulum generat gravem et frendens gerunt. Ad hoc ne fiat, semper specificare flanges directas ascendentes instructi torquibus fibulis libratis. Haec systemata clamping secure comprehendit stipitem servo, iuncturam vibrationem eliminans et concentricitatem perfectam procurans.
Sonitus acusticus et resonantia operariorum irritare possunt et facilitatem salutis normas violare. Recta-dens (spur) anni planetarii interdum magna celeritate magna queruntur, quia dentes calces simul simul confringunt. Si vestri environment requirit velocitatem vel quietem ultra levem operationem, upgrade ad consilia planetarum helicarum. Dentes helices gradatim confligunt, ut iter veratum upgrade pro automatione medici vel laboratorium strepitus-sensitivum agunt.
Cum variabiles variabiles machinales intelligis, transitus est ab specificationibus theoricis ad procurationem actualem. Catalogi navigandi venditoris accessionem castigatam requirit ut certa ratio integrationis conservetur.
Incipe confirmando instrumenta machinalis venditoris. Ducentes artifices in suis websites robustam praebent programmatum inspectionem. Haec programmata permittit tibi inponere speciem motus profile ac parametri onus. Propositum igitur rationibus inertiae certificat et elucidat potentialem limitem solutionum scelestarum automatice. Praebitorum quoque instanti 3D CAD exempla quaeras. Lima accurata gradatim downloading gearbox aptat seamlessly in tuo coetu mechanica delineationes sine sero-scaena redesignes efficit.
Praeterea clara documenta postulant de vita ferendis. Venatores honesti palam edunt L10h exspectationes vitae portantes secundum initus celeritatum et onerum radialium. Haec diaphaneitas efficit ut probe scis quando conservatio preventativa fiat.
Priusquam venditores accesserint ad verba, compone applicationes tuas systematice. Praeparet haec certa puncta data:
Load Inertia: Massa physica et figura obiecti quod vis movere.
Peak Torque (T2B): Maxima vis gyrationis requiritur in periodo accelerationis maxime infestantibus.
RMS Torque: Ratio calculi-medii quadrati continuus torques continuus per totum cyclum operativum tuum.
Officium Cycle: Nunquid machina currit continue (S1) vel incipiet et cessabit saepe cum aetatibus quiescentibus (S5)?
Environmental factores: Utrum unitas tutelam, pulmentum, cibi gradus, an alta temperatura signacula requirit?
Reductio planetae calces multo plus quam velocitatis simplicis decrescentiae inserviunt. Operantur sicut inertiae criticae-aequationis machinis quae plenam dynamicam potentialem systematum servo modernorum reserant. Utendo altae torques densitatis et rigoris torsionalis eximiae, certos motus perfidias praestas ad machinam industrialem postulandam.
Successus communis specificationis laqueos vitando dependet. Noli amplius-humile backlash nimis specificare, cum exactio mensurae sufficit, cum haec graviter inflata gratuita proiciant. E contra, debes stricte observare aestimationes scelerisque et apicem accelerationis limites ne praemature sustinentes et signa defectiones in continua operatione.
Compile tuum exactum motum profile, inertiae rationes, officium cycli hodie requiruntur. Valde commendamus nos directe consulentes cum machinarum applicatione ut rectam gearbox inspectionem et configurationem ascendentem pro venturis aedificationibus tuis complere.
A: N. Gearboxes sacrae typice habent nimiam backlash, inferiorem torsionalem rigorem, et carent specificis input plicarum figurarum quae pro servo systemata requiruntur. Sagittae servo- dynamicae summus postulant securas machinas clamitiones ne lapsus et frendens. Vincula key
A: Cum bene amplitudo et intra scelerisque limites tutos detinetur, hae unitates praestantem longitudinalem tradent. Vexillum L10 exspectationes vitae portantes ab 20000 ad 30,000 horis operantibus vagantur. Ratio torquibus tam exprimentibus quam apicem accelerationis torquibus in inspectione Phase ad hoc vitae spatium sine immatura mechanica defectum assequendum est.
A: Excelsa input celeritates generare significantes frictiones in input oleum sigillum et calces solis centrales. Haec frictio ad celeritatem scelerisque expansionem et ducatus naufragii ducit. Applicationes, quae continuas altas RPMs requirunt, aestimationes specificas exigunt ad impedimentum sigilli degradationis et catastrophicae internae compositionis ligamen.


